






blender 5.3的eevee新增全景相机渲染,可选择鱼眼、等距柱状或立方体等投影。先将目标场景设为eevee并按相机数据的全景类型配置,再核对输出;当前该实现尚不支持景深、光线追踪和视口体积时间重投影等能力。
按交付用途选择投影
全景环境贴图可考虑等距柱状,立方体流程使用对应Cubemap投影,鱼眼则按目标视场选择具体模型。先确定下游格式与尺寸要求,再配置相机,而不是只将普通透视画面拉宽。
官方版本说明展示了不同投影的EEVEE与Cycles对照。它们用于说明新增支持范围,不能据此保证任意材质和光照在两个引擎中完全一致。
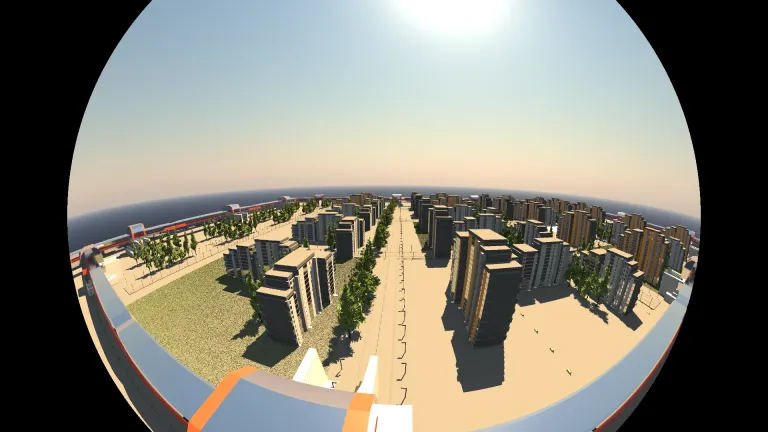
官方示例:EEVEE渲染的鱼眼全景投影示例。
在目标引擎中检查成片
切到EEVEE后,按当前相机属性确认Panoramic类型和具体投影。输出一个低分辨率检查帧,观察接缝、视场和变形,再继续批量渲染。

Blender Geometry Nodes Script Generator
下载
生成Blender Python (bpy)脚本,该脚本使用node_groups API和GeometryNodeTree接口程序化地创建几何节点修改器树,用于参数化3D资产生成。
如果项目依赖景深、光线追踪或对应视口体积重投影,不应假定全景模式已支持这些效果;可保留原引擎结果进行比较。
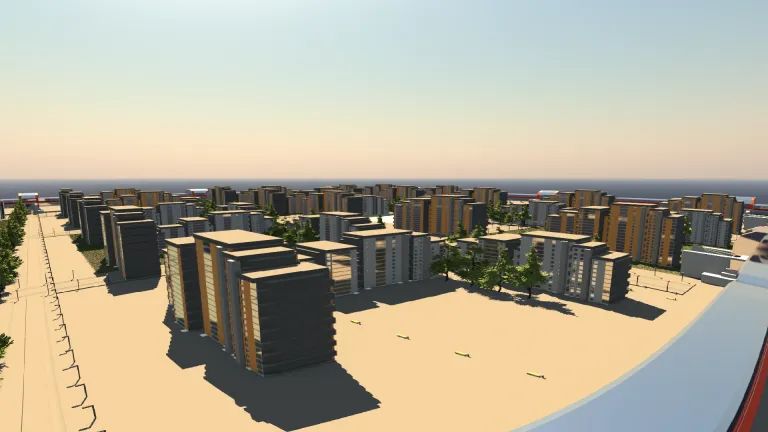
官方示例:EEVEE渲染的立方体全景投影示例。
区分投影和性能调整
投影决定画面映射方式,图形后端和渲染器性能则是另一层设置。先确认视觉范围,再按硬件与场景调整,不用更换后台来解释错误的投影选择。





