






java 21 引入的虚拟线程和结构化并发(structured concurrency)通过 structuredtaskscope 类,提供了一种更直观、更安全的方式来并行执行多个任务并管理其生命周期。核心做法是创建一个 structuredtaskscope 实例,在其中使用 fork() 方法提交子任务,这些子任务自动继承父作用域的虚拟线程上下文,并在作用域关闭时统一等待或取消。这种方式消除了传统 completablefuture 中手动处理异常传播、线程池管理和任务取消的复杂性,确保所有子任务的生命周期与父任务严格绑定。
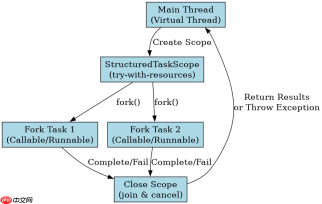
如何创建和管理结构化并发作用域
要开始使用结构化并发,你需要导入 jdk.incubator.concurrent.StructuredTaskScope 类(注意:目前仍为孵化模块,需添加 JVM 参数 --add-modules jdk.incubator.concurrent)。创建一个 StructuredTaskScope 对象后,它会自动管理一个虚拟线程组。在这个作用域内,你调用 fork() 方法提交的每一个 Callable 或 Runnable 都会在一个新的虚拟线程中运行。当作用域的 close() 方法被调用时(通常在 try-with-resources 块结束时),它会阻塞直到所有已 fork 的任务完成,或者根据策略取消它们。这种机制保证了资源不会泄漏,且错误处理更加集中。

import jdk.incubator.concurrent.StructuredTaskScope;

public class StructuredConcurrencyExample {
    public static void main(String[] args) throws Exception {
        // 创建结构化并发作用域,自动管理虚拟线程
        try (var scope = new StructuredTaskScope.ShutdownOnFailure()) {

            // Fork 第一个任务:模拟获取用户数据
            var userTask = scope.fork(() -> {
                System.out.println("Task 1: Fetching user...");
                Thread.sleep(1000); // 模拟网络延迟
                return "User Data";
            });

            // Fork 第二个任务:模拟获取配置数据
            var configTask = scope.fork(() -> {
                System.out.println("Task 2: Fetching config...");
                Thread.sleep(500); // 模拟网络延迟
                return "Config Data";
            });

            // 等待所有任务完成,如果任一失败则取消其他任务
            scope.join().throwIfFailed();

            // 获取结果
            System.out.println("Result 1: " + userTask.get());
            System.out.println("Result 2: " + configTask.get());
        } catch (Exception e) {
            System.err.println("One of the tasks failed: " + e.getMessage());
        }
    }
}
在上述代码中,ShutdownOnFailure 是 StructuredTaskScope 的一个内置子类策略。当任何一个 fork 的任务抛出异常时,该策略会自动取消其他仍在运行的任务,并聚合异常。这比手动检查每个 CompletableFuture 的状态并调用 cancel(true) 要简洁得多。作用域退出时,close() 方法确保所有子线程都终止,防止后台线程残留。
如何处理不同策略下的任务组合与结果提取
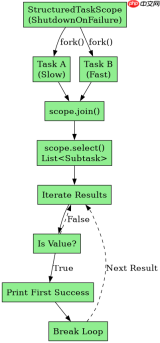
结构化并发提供了多种任务组合策略,最常用的是 ShutdownOnFailure 和 ShutdownOnCancellation。前者在任一任务失败时取消其余任务,适用于强一致性场景;后者在所有任务成功或任一任务被取消时结束,适用于只要有一个成功即可的场景。此外,你可以自定义策略类继承 StructuredTaskScope 来实现更复杂的逻辑,例如 Subtask.of() 结合 select() 方法来选择第一个成功的任务。与 CompletableFuture 的 anyOf 或 allOf 相比,结构化并发的优势在于其作用域内的任务具有明确的层级关系,错误可以向上冒泡并被统一捕获,而不是分散在各个回调中。

import jdk.incubator.concurrent.StructuredTaskScope;

public class SelectFirstSuccessExample {
    public static void main(String[] args) throws Exception {
        // 使用 ShutdownOnFailure 策略,但结合 select() 实现“任选其一”逻辑
        try (var scope = new StructuredTaskScope.ShutdownOnFailure()) {

            var task1 = scope.fork(() -> {
                Thread.sleep(2000);
                return "Source A";
            });

            var task2 = scope.fork(() -> {
                Thread.sleep(500);
                return "Source B";
            });

            // join() 等待所有任务完成或失败
            scope.join();

            // select() 返回所有已完成且未取消的子任务列表
            var results = scope.select(task1, task2);

            // 遍历结果,找到第一个成功的值
            for (var result : results) {
                if (result.isValue()) {
                    System.out.println("First success: " + result.get());
                    break; // 只取第一个成功的
                }
            }
        }
    }
}
在上面的示例中,尽管我们使用了 ShutdownOnFailure,但通过 scope.select() 方法,我们可以检查哪些任务实际完成了。如果 task2 先完成并返回了值,而 task1 稍后也完成了,select() 会包含两者。我们可以通过迭代 results 列表来提取第一个成功的值。这种模式避免了 CompletableFuture 中需要手动注册 whenComplete 回调来竞争结果的繁琐过程。需要注意的是,select() 必须在 join() 之后调用,因为 join() 确保了所有任务的最终状态(成功、失败或取消)已确定。
当子任务抛出未检查异常时作用域如何响应
在结构化并发中,如果任何 fork 的子任务抛出了未检查异常(RuntimeException),StructuredTaskScope 会根据其内部策略进行处理。对于默认的 ShutdownOnFailure,该异常会被捕获并存储在作用域中,当调用 scope.join().throwIfFailed() 时,这个异常会被重新抛出到主线程。同时,其他正在运行的子任务会被自动取消。这意味着你不需要在每个子任务中包裹 try-catch 块来防止异常扩散,也不需要手动遍历 CompletableFuture 集合来查找哪个 Future 失败了。异常处理变得线性化:所有错误都汇聚到作用域的 join() 调用处,使得错误处理逻辑清晰且集中。
Java免费学习笔记:立即使用
解锁 Java 大师之旅:从入门到精通的终极指南


