





一间普通门店,过去要由专业团队花上约 300 小时,才能被还原成可用于训练的三维环境。如今,禾赛给出的答案是 15 分钟。
☞☞☞AI 智能聊天, 问答助手, AI 智能搜索, 多模态理解力帮你轻松跨越从0到1的创作门槛☜☜☜
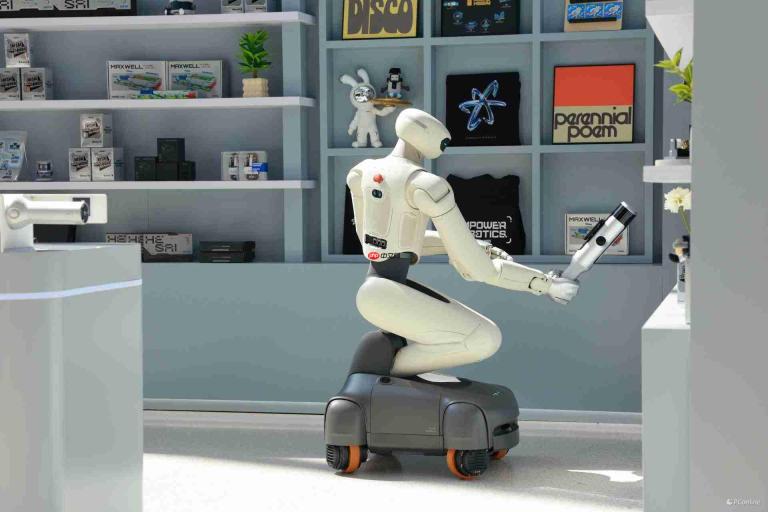
在 10 月 14 日举行的 Kosmo AI Day 上,禾赛科技正式发布了三维世界数据引擎 Kosmo。作为一套完整的空间数据产品,Kosmo 包括硬件端的 AI 空间相机 Kosmo One,以及软件端的云平台 Kosmo World。
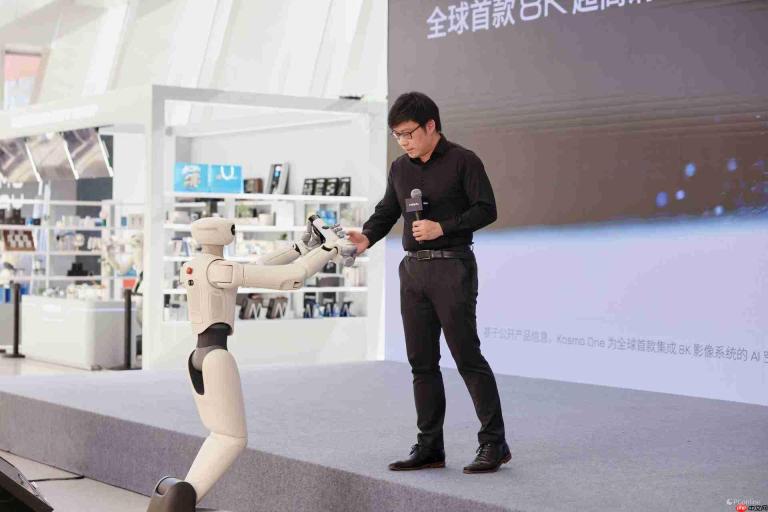
发布会现场,Sharpa D01 机器人将 Kosmo One 递到禾赛科技联合创始人、CTO 向少卿手中。演示随即展开:Kosmo One 负责采集真实环境,Kosmo World 将采集到的数据重建、处理为可漫游、可编辑、可供 AI 使用的三维场景。这个过程呈现了 Kosmo 的核心逻辑——让现实空间不只被拍摄和记录,还能成为 AI 可读取、可编辑、可用于训练的数字资产。
机器人缺的,不只是更多数据
过去几年,具身智能行业的数据需求迅速升温。为了让机器人更好地完成拿取、移动、避障等任务,研究者需要大量数据训练模型。但数据多,并不必然意味着模型就能理解真实空间。
这正是二维数据的局限所在。一张照片可以呈现桌子的外观,却不能完整表达桌面高度、桌腿结构和桌子与周围物体之间的距离。视频提供连续画面,但空间尺寸、深度和位姿仍需要模型从画面中推断。
“当前物理 AI 缺的不是数据,而是真实世界数据。”禾赛科技联合创始人、CTO 向少卿在发布会上表示。
互联网已经积累了海量图片和视频,仿真也能生成大量训练场景,但机器人还需要更完整的空间结构和物体关系,才能把视觉理解转化为现实操作。与此相比,真机采集虽能直接记录真实任务,却需要设备、场地和时间投入,难以快速铺开。如何在数据的真实性、质量和规模之间找到可行路径,成为具身智能面临的现实问题。
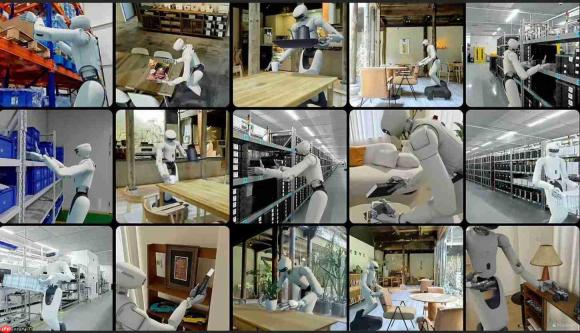
Kosmo 的切入点,是先将真实空间记录下来,再把采集结果整理成 AI 可以使用的数据。与单纯拍摄图片或视频不同,Kosmo 试图把空间几何、色彩纹理、深度和设备位姿等信息共同纳入重建过程,让数字场景不只是从一个角度“看起来像”,还可以从不同位置观察和调用。
把复杂采集变成一次简单扫描
Kosmo One 是 Kosmo 的硬件端,外形类似于一台手持云台。它集成了超高空间解析力激光雷达、8K 影像系统、一英寸 CMOS 和高精度 IMU,用于同步采集空间结构、色彩纹理和设备运动信息。禾赛介绍,激光雷达承担空间几何采集,影像系统记录颜色与细节,多传感器数据则共同服务于三维重建。
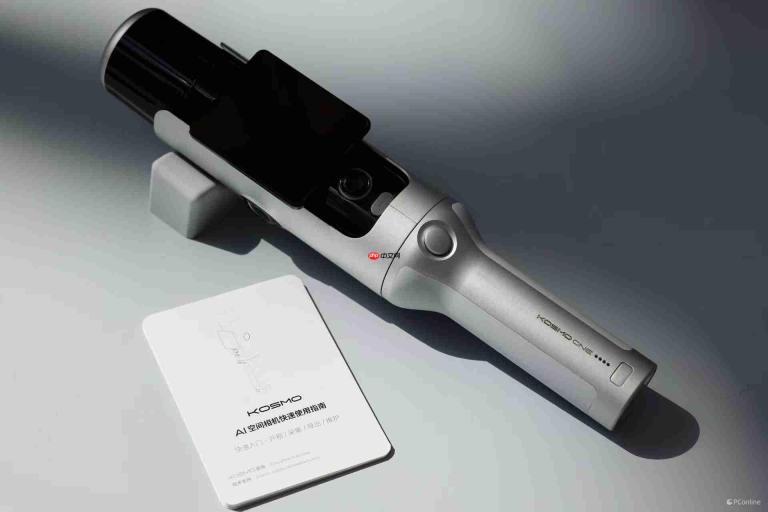
Kosmo One 的设计重点之一,是降低空间采集的操作门槛。用户启动 Kosmo One 后,可以通过屏幕画面和网格提示掌握扫描进度;尚未覆盖的区域仍会显示出来,便于补扫。如果扫描中途暂停,Kosmo One 还支持断点续传,用户之后可以重新定位,继续完成采集。禾赛将这套体验概括为即开即扫、一键续扫,意在减少传统三维采集对专业设备操作和后期处理经验的依赖。
在普通室内场景中,约 15 分钟可完成 100 平方米空间的扫描。还原一家门店,传统人工建模可能需要专业团队投入约 300 小时。对于机器人公司而言,扫描效率的提升不只是节约建模时间,更意味着真实场景能够更快进入训练与测试流程。
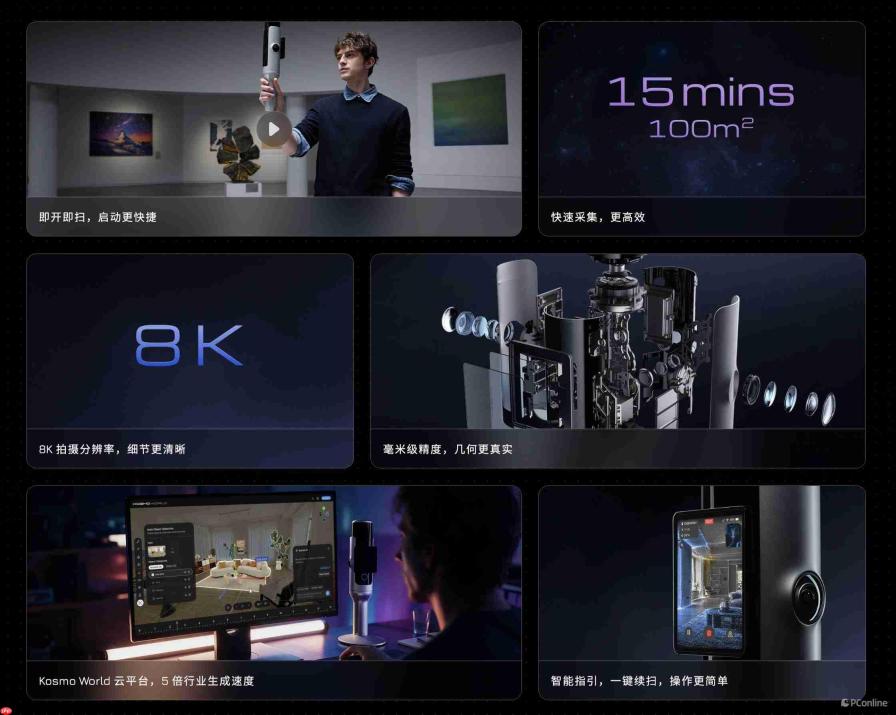
扫描本身只是起点。采集数据还需要被处理、理解和组织,才能用于机器人训练或内容制作。为此,Kosmo 配套推出云平台 Kosmo World,负责数据重建、处理和管理。
它的底层系统 Kosmo Spatial Core 可以从同一场景生成 3D Gaussian Splatting(3DGS)、mesh 和 depth 等不同形式的数据。其中 3DGS 更适合呈现场景的颜色、纹理和视觉效果;mesh 描述物体表面结构,有助于场景中的对象被进一步拆分和交互;depth 则表达空间深度信息。三种数据共同描述一个场景,让视觉呈现、几何处理和距离判断能够建立在同一份空间数据之上。
此外,Kosmo World 还具备语义分割、场景编辑和智能补全能力。系统可以识别场景中的物体,并将其从整体环境中提取出来,供后续调整和组合;对于未被完整扫描的区域,也可以利用 AI 补全。通过这些处理,扫描结果从一幅固定的三维画面,进一步变成可以拆分、修改和重新组织的空间资产。
禾赛表示,在相似硬件、数据集和质量要求下,Kosmo World 的模型生成速度最高可达同类方案的约 5 倍。当然,实际表现会随场景、数据规模和参数设置而变化。但对使用者来说,Kosmo 的价值不只在于更快得到模型,还在于将采集、重建和数据处理放进一套产品流程,减少从扫描到应用之间的断点。

从真实门店到机器人训练环境
Kosmo 面向具身智能的一条核心路径,是把真实环境转化为可用于机器人训练的数字场景。用户扫描门店、房间或其他空间后,可以在 Kosmo World 中对场景进行重建和编辑,识别其中的物体,调整物体位置,并生成不同的环境配置。机器人由此可以在数字场景中接触更多空间变化,而不必每次都重新搭建训练场地。
禾赛在发布会上分享了 Sharpa 机器人在 DQ 冰淇淋门店的应用案例。按照发布会披露的数据,在这一项目中,Sharpa 机器人的失败案例降至原来的十分之一,任务成功率达到99%,并已在真实门店展开工作。
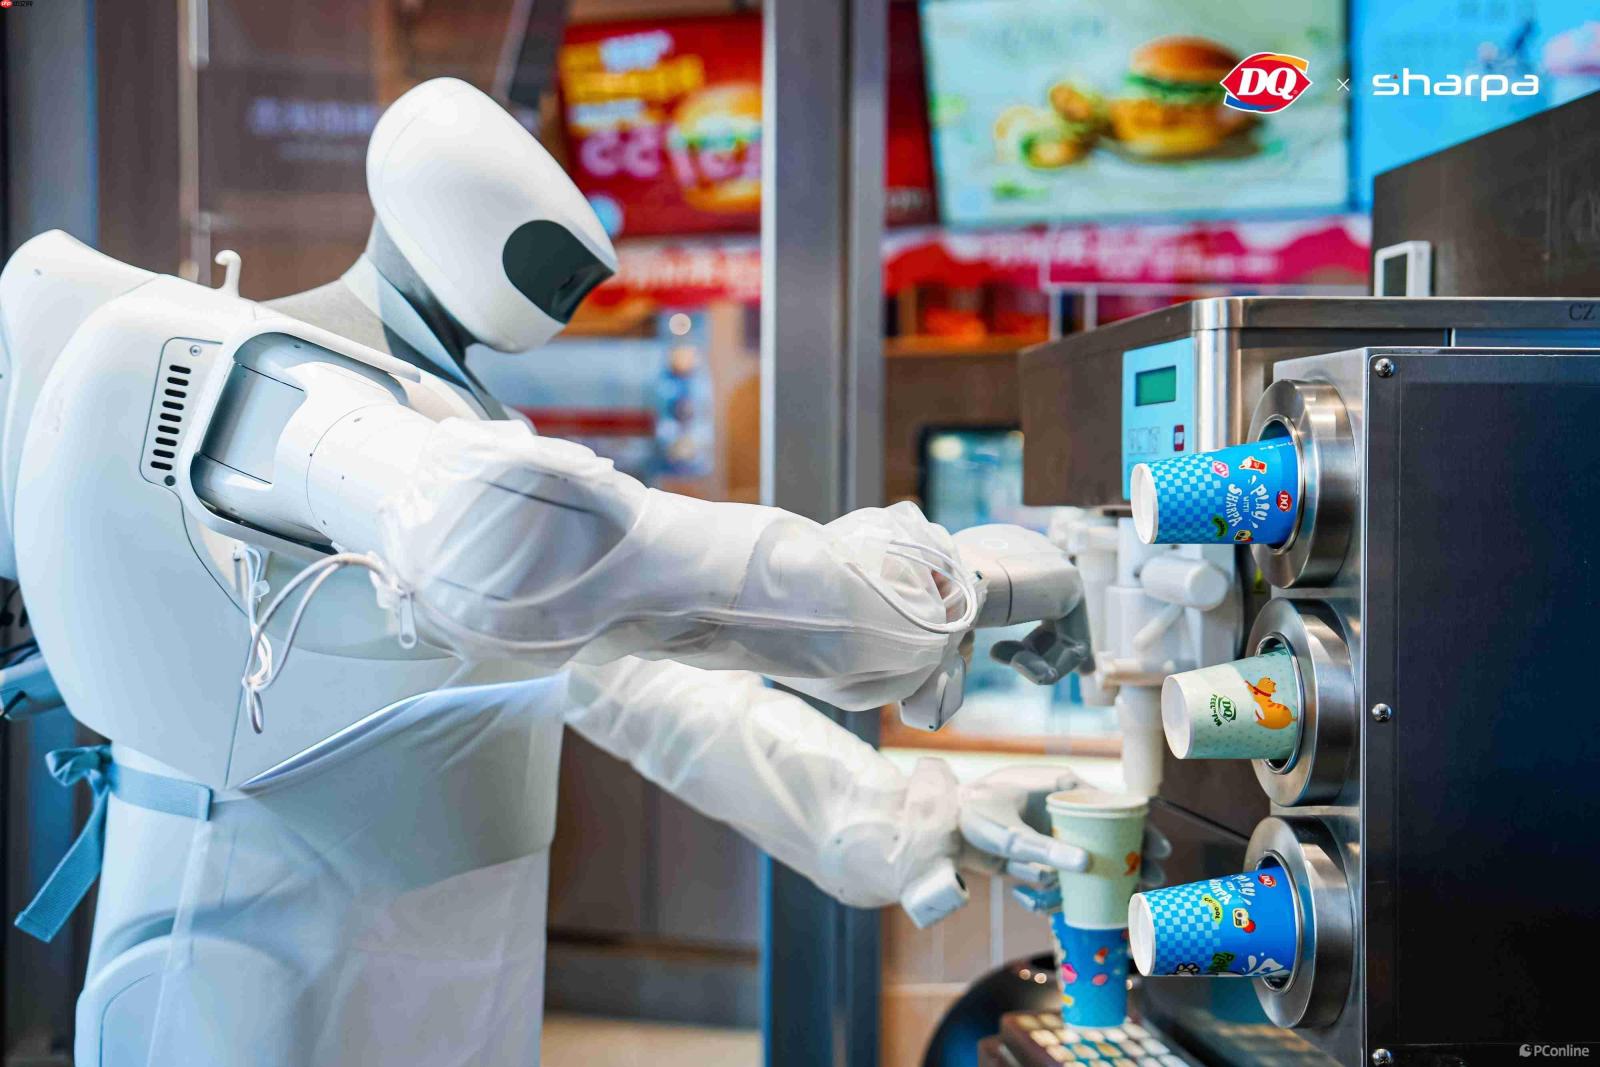
这组数据展现了 Kosmo 的应用路径:从真实门店采集环境,到生成数字场景,再用于机器人训练,最后把训练结果带回实际运营。业内常用 Real2Sim2Real 描述这类流程——真实世界提供场景基础,数字环境用于训练和验证,机器人再进入真实空间执行任务。
同时,向少卿表示,Kosmo 生成的数据还可以针对目标机器人的相机特性进行视觉适配,让机器人在更接近自身感知方式的环境中训练。这套能力覆盖预训练、后训练和评测部署,意在让三维空间数据贯穿机器人开发过程,而不止用于前期建模。
对机器人产业而言,真实场景不应只是一次性采集结果。如果一个场景能够被重复调用、反复编辑,并用于不同任务训练,空间数据就有机会从项目制素材变成标准化资源。Kosmo 想推动的正是这一变化:让采集真实空间成为机器人训练流程的一部分。
真实空间也能成为创作素材
另一方面,Kosmo 的三维数据能力也延伸到了影视制作领域中。过去,现实场景经常以拍摄素材或勘景记录的形式进入制作流程。拍摄结束后,如果需要换视角、改光线或调整场景元素,往往需要补拍、重建或重新制作。Kosmo 通过将真实环境记录为三维资产,则让场景能够继续进入后期流程,成为可编辑和复用的制作素材。
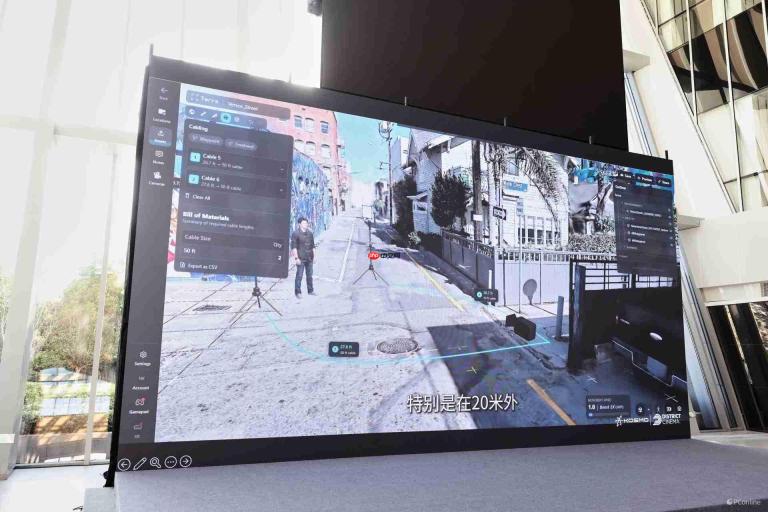
禾赛与皮克斯旗下 RenderMan 的合作,为这一方向提供了一个具体案例。皮克斯 RenderMan 创意负责人 Dylan Sisson 使用 Kosmo 扫描皮克斯总部广场,随后将扫描得到的 3DGS 数据接入 Houdini 和 RenderMan 工作流。真实场景由此可以在专业渲染流程中进行视觉处理和风格化创作。
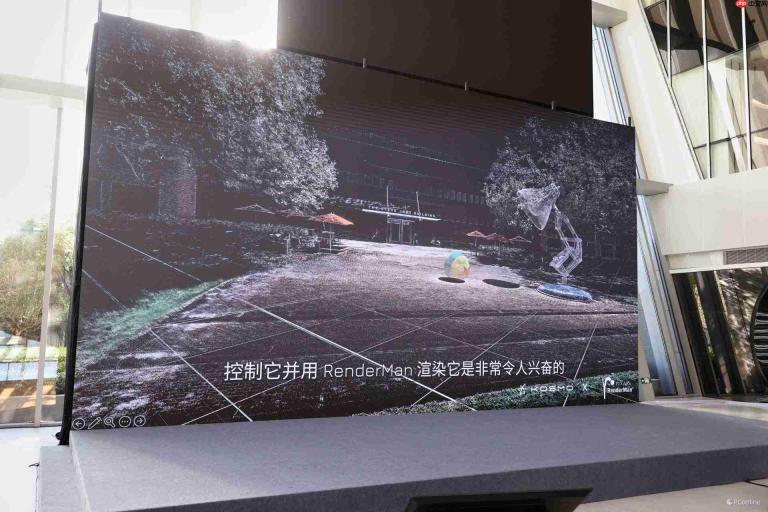
这与传统意义上的“把场景拍下来”有所不同。扫描得到的三维数据可以被带入制作软件,创作者能够在数字环境中继续观察和处理场景。对影视团队而言,真实场景因此不再只是一次拍摄留下的固定画面,也可以成为可再次调用的制作资产。据禾赛介绍,皮克斯已将相关实践整理为面向创作者的 RenderMan 官方教程。
此外,Kosmo 也正与 AI 影视团队探索将真实空间作为创作基础,并涉及文旅文博和空间商业化等应用。尽管不同领域对模型精度、编辑方式和更新频率的要求并不相同,但不可否认,它们都需要以某种方式把真实空间转化为可保存、可访问和可再次使用的数字内容。
禾赛的下一步:从感知延伸到理解与执行
对禾赛来说,Kosmo 也是公司业务边界的一次延伸。过去十余年,禾赛围绕激光雷达积累了光机电系统设计、自研芯片、精密制造和规模化量产能力。禾赛科技 CEO 李一帆认为,这些能力并不局限于激光雷达,也可以迁移到机器人所需的精密机械、电机、芯片和执行机构等领域。
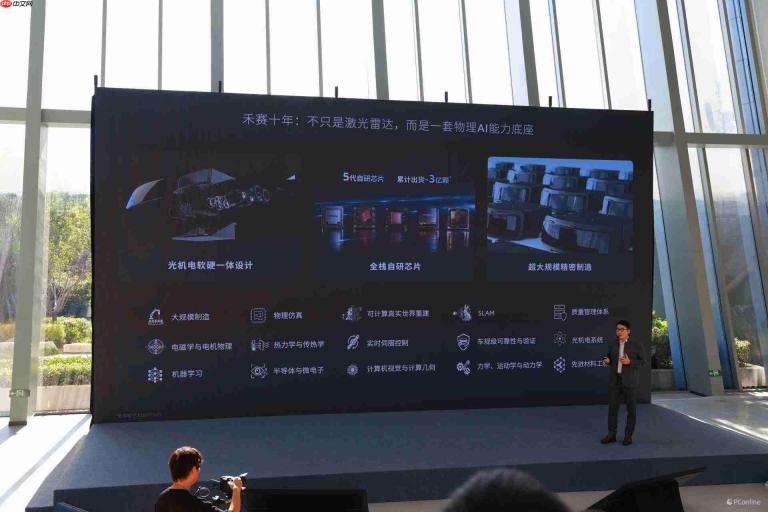
基于这一判断,禾赛正在尝试将原有的技术与制造积累,转化为服务物理 AI 的新产品和基础设施:激光雷达帮助机器感知环境,Kosmo 将真实空间转化为可供 AI 使用的数据,机器人动力模组则支持机器在现实中行动。
三者串联出从“看见”到“理解”,再到“行动”的产品逻辑。李一帆将这一方向概括为:过去十年,禾赛让机器更好地看见世界;接下来的十年,希望让机器人理解并改变世界。
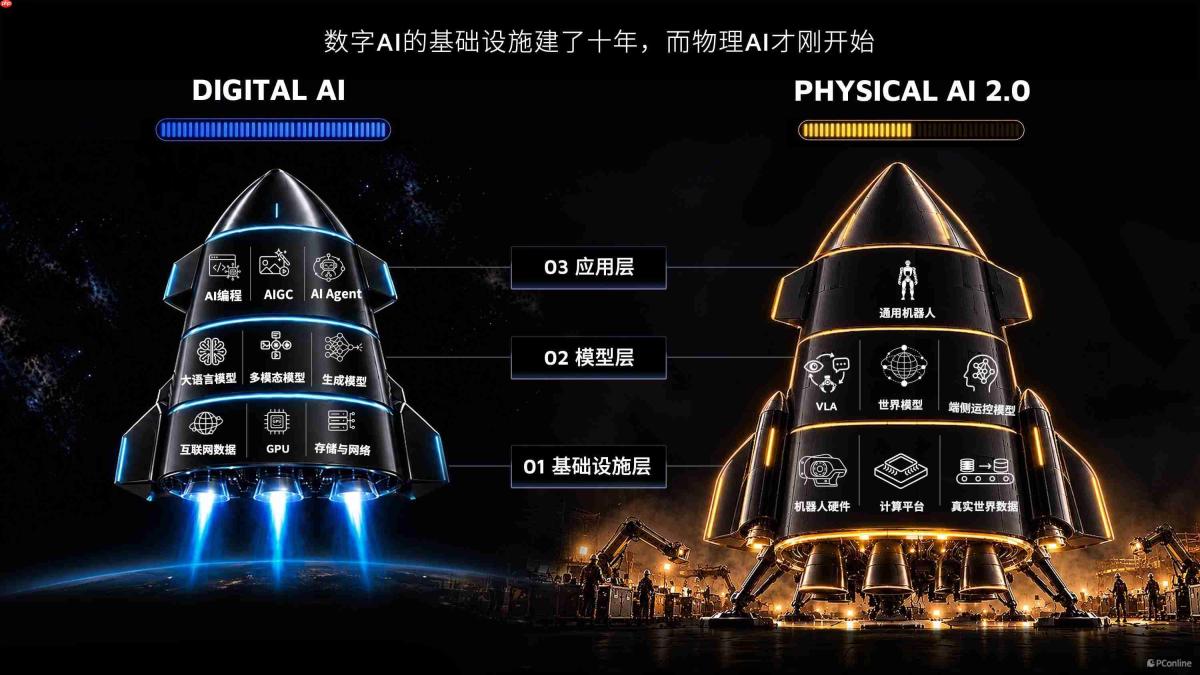
围绕这一目标,禾赛也在推进开放生态建设,包括推动 Kosmo 接入 NVIDIA Isaac Sim、Isaac Lab、Unreal Engine、RenderMan、Houdini 和 OpenUSD 等平台,并与银河通用机器人、原力灵机、群核科技、高德及皮克斯等伙伴开展合作。
从这个意义上看,禾赛所探索的已不只是激光雷达的业务延伸,而是机器进入物理世界后,基础设施应当如何构成。过去,机器看见世界主要依赖传感器;未来,它还需要把所见转化为可理解、可学习、可执行的信息。禾赛试图连接这几个环节,而这条路径的价值,将由机器人能否在真实环境中承担更多任务来检验。









