





今日,在北京亦庄隆重启幕的2026世界机器人大会现场,高德正式发布了一款备受瞩目的前沿产品:全球首台可在开放环境中实现全自主运行的四足机器人——amapbot,官方定名“途途”。其核心突破在于,首次将高德深耕二十年的地图导航技术深度集成至机器狗本体,使其彻底摆脱实验室与封闭场馆的限制,真正迈入纷繁多变的真实城市道路。
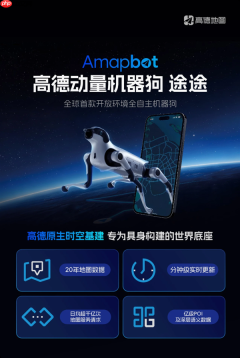
据展台工作人员介绍,“途途”底层依托高德自建的时空基础设施体系,背后是覆盖全国、持续更新的海量地图数据库。系统支持分钟级动态数据刷新,日均处理超千亿次地图服务调用,沉淀了亿级POI点位及丰富语义标签。这些坚实的数据底座,构成了它在复杂 urban 场景中稳健穿行的关键支撑。
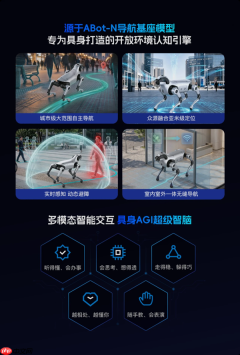
该机器人搭载了高德专为具身智能硬件研发的ABot-N导航基座模型。区别于当前多数仅限室内或园区小范围作业的同类产品,“途途”首次达成城市尺度下的全域自主导航能力。通过融合众包定位与多源传感器数据,实现亚米级高精度定位;无论穿梭于楼宇内部还是穿行于城市街巷,均可无感切换导航策略,并在行进中实时识别行人、车辆、临时障碍等动态要素,即时规划路径、主动规避风险。

高德地图 API 调用工具,返回原始 JSON 数据。Use when users ask about 天气、地址、坐标、周边、路线、导航、打车、行程 in China. Commands: weather, geo, regeo, search, around, detail, route, distance,...
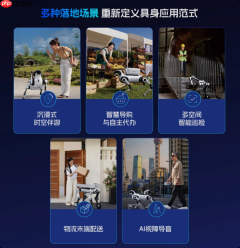
值得一提的是,“途途”还集成了先进的多模态人机交互系统,具备初步的具身AGI能力:不仅能准确理解自然语言指令并独立执行任务,还可自主研判交通态势,在移动过程中保持高稳定性与敏捷性,灵活绕开各类突发障碍。随着使用频次增加,它将持续学习用户行为偏好;同时支持简易手势/语音引导式教学,轻松完成多样化动作编排与展示。
“途途”的正式亮相,标志着具身智能正加速跨越从概念验证到现实落地的关键拐点。借助高德已覆盖全国的城市级地图服务能力,这款四足机器人首次真正意义上实现了无需预编程路径、无需人工遥控干预的开放环境全自主运行——自己认路、自己判断、自己行动。


