





6月1日,宇树科技官网正式推出全新一代人形机器人——h2 plus,并全面公开了其在机械本体设计、计算性能、精细操作能力及开发生态体系等方面的详细参数与技术亮点。
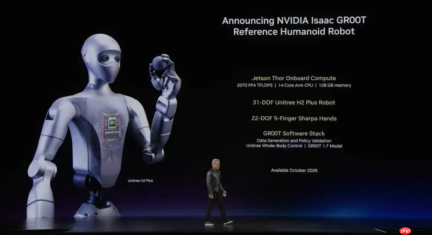
与此同时,在今日举行的GTC台北大会上,英伟达CEO黄仁勋重磅揭晓了Isaac GR00T参考人形机器人。
该参考平台深度融合了宇树H2 Plus人形机器人本体、Sharpa Wave触觉感知五指灵巧手、由NVIDIA Jetson Thor驱动的高性能嵌入式计算系统,以及完整的Isaac GR00T软件栈与开发工作流,构成一套高度集成、即插即用的标准化人形机器人参考方案。
据悉,这款基于H2 Plus打造的Isaac GR00T参考人形机器人,将于今年年底由宇树科技正式量产交付,首批主要面向全球高校及科研机构,旨在显著降低人形机器人在硬件集成、多模态数据采集、高保真仿真训练、智能策略部署及真实环境验证等关键环节的技术门槛。
☞☞☞AI 智能聊天, 问答助手, AI 智能搜索, 多模态理解力帮你轻松跨越从0到1的创作门槛☜☜☜
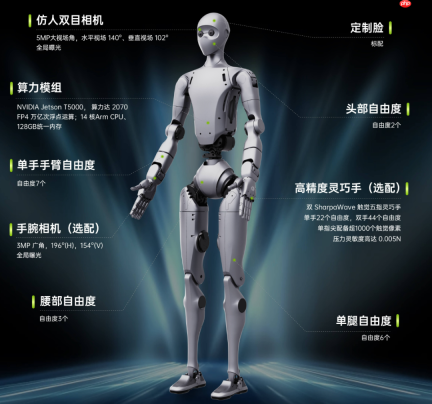
根据宇树科技官网披露的信息,H2 Plus核心参数如下:
本体结构:
H2 Plus整机高度为182厘米,含电池总重约70公斤,单次充电可持续运行约3小时。全机身共配备31个主动自由度,具体分布为:单腿6自由度、单臂7自由度、腰部3自由度、头部2自由度。
灵巧操作单元:
可选配Sharpa Wave触觉五指灵巧手(单手具备22个主动自由度),接入后整机自由度将跃升至75个。
该灵巧手单指尖集成超1000个触觉像素点,压力分辨精度高达0.005N;最大静态负载达30kg,持续握力为150N,单指尖输出力达20N。
动力性能:
H2 Plus手臂关节峰值扭矩最高可达120N·m,腿部关节峰值扭矩则高达360N·m;手臂额定承载能力约为7kg,瞬时峰值负载可达15kg。
感知系统:
头部搭载500万像素仿生双目视觉模组,具备超广角视野——水平视场角达140°±3°,垂直视场角为102°±3°,支持全局快门曝光,有效景深覆盖范围从0.4米至无穷远。
此外,用户还可选配300万像素广角手腕相机,同样支持全局曝光,进一步拓展近场操作感知维度。
计算平台:
H2 Plus内置NVIDIA Jetson T5000高性能AI模组,基于NVIDIA Blackwell架构GPU,AI算力高达2070 TFLOPS(FP4-sparse),足以支撑多传感器实时融合处理与复杂模型在线推理任务。
尤为值得关注的是,H2 Plus已深度适配NVIDIA Isaac生态体系。宇树官网明确指出,该机型原生预装NVIDIA Isaac GR00T大模型,并同步开放配套开源模型、仿真引擎、训练框架及端到端参考工作流(涵盖数据采集、标注、训练、仿真优化到实机部署全流程)。
在人机交互方面,H2 Plus支持以太网、Wi-Fi 6、蓝牙5.2及USB多种通信协议,集成高灵敏度阵列麦克风与高功率扬声器系统,全面支持自然语音交互功能。
安全机制上,设备标配远程紧急停止(E-Stop)功能,可在突发状况下毫秒级切断动力输出,保障实验与操作安全。
结语:人形机器人迎来首个通用型标准底座
从宇树H2 Plus的独立发布,到英伟达以其为硬件基座构建Isaac GR00T参考平台,人形机器人产业首次诞生了一套真正意义上开放、统一、可复用的标准化参考架构。
在此前的发展阶段,多数企业需从零开始整合本体结构、末端执行器、边缘算力、AI模型及仿真训练链路,每一款产品都相当于一个封闭而复杂的定制化工程项目。
而参考平台的核心价值,正在于将行业中最具挑战性、最易重复投入的基础性集成工作一次性完成,从而让广大研究团队与初创公司得以站在同一块坚实、高效、可扩展的“技术底板”之上,聚焦更高阶的算法创新、场景落地与应用突破。
这也标志着人形机器人行业的竞争范式,正加速由“单点造机”的孤岛式研发,转向依托统一平台的协同式进化。此类参考设计的规模化落地,极有可能成为整个产业由早期探索期迈向成熟生态期的重要分水岭。
本文源自微信公众号“机器人前瞻”,作者:许丽思,编辑:漠影,经36氪授权转载。









