





9月7日,宇树科技正式对外公布一项重大技术进展:成功完成全球首例由世界模型实时驱动的全自主人形机器人格斗实验。
☞☞☞AI 智能聊天, 问答助手, AI 智能搜索, 多模态理解力帮你轻松跨越从0到1的创作门槛☜☜☜
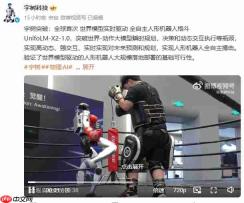
据悉,本次突破依托于UnifoLM-X2-1.0模型,聚焦攻克世界—动作大模型在毫秒级规划响应、复杂环境决策以及实时动态交互执行等关键环节的技术难题。由此,人形机器人可在高速对抗、强干扰的实战环境中,即时预测未来状态、生成最优策略,并精准完成拳击、闪避、反击等搏击类自主动作。
宇树科技指出,这一成果标志着世界模型驱动人形机器人迈向规模化实际应用迈出了关键一步。随着世界模型与机器人底层运动控制能力持续深度融合,人形机器人将逐步摆脱依赖预编程动作与静态任务设定的传统模式,真正具备实时环境感知、灵活应变决策及主动适应性行动的能力,从而广泛适配更复杂的现实交互场景。



