





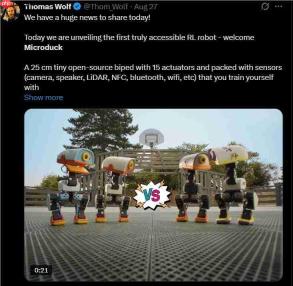
hugging face 旗下开源机器人公司 pollen robotics 近日正式对外发布了其全新迷你双足机器人——microduck(微鸭)。这款身高仅25cm、整机重量约800g 的机器鸭,外形憨态可掬,同时集成了强化学习、sim2real 迁移、实时闭环控制等多项前沿技术,堪称一款高度集成的微型具身智能开发平台。
☞☞☞AI 智能聊天, 问答助手, AI 智能搜索, 多模态理解力帮你轻松跨越从0到1的创作门槛☜☜☜
小身材,大本领
Microduck 搭载 Rockchip RK3566 主控芯片,实机以 50Hz 高频控制节奏驱动全部 15 个高精度舵机。目前它已具备多项实用运动能力:支持游戏手柄遥控双足行走;跌倒后可自主恢复站立;能低头用喙部精准拾取地面物体;完成坐姿切换、起立、踢球、前滚翻等复杂动作。更令人惊喜的是,当在脚底加装滑轮模块后,系统可无缝切换至另一套专为轮式运动训练的强化学习策略,实现滑行、原地旋转、下坡滑动,甚至在轮滑状态下自主起身。
官方打趣道:“制作过程中没有鸭子受到任何伤害——但我们认真听取了多位‘鸭界顾问’的意见。”
所有动作,几乎全靠“练”出来
Microduck 的强化学习训练项目 microduck_rl 已全面开源。其技术路径清晰明确:基于 MuJoCo / MuJoCo Warp 构建高保真仿真环境,采用 PPO 算法并融合领域随机化(Domain Randomization)提升泛化能力;完成 Sim2Real 迁移后导出 ONNX 模型,直接部署至真机 Runtime 中运行。策略训练频率严格对齐硬件能力,全程以 50Hz 进行优化,确保仿真与实机控制节奏高度一致。
为最大限度缩小仿真与现实之间的鸿沟,训练环境精细建模了多项物理扰动因素:包括电机摩擦特性、电池电压波动、通信与执行延迟,甚至精确模拟了舵机齿轮的 Backlash(齿隙效应),显著增强了策略在真实机器人上的鲁棒性与适应性。
软件架构精巧,服务化设计严谨
机器人端软件主体采用 Rust 编写,摒弃重型框架依赖,转而采用模块化、服务化架构,各功能单元职责分明:

- robotd: 核心实时服务,负责 50Hz 控制循环、RL 策略执行及多重安全校验
- updaterd: OTA 升级管理,涵盖签名验证、版本切换与异常自动回滚
- configd: 设备配置中枢,统一处理 Wi-Fi 连接与设备身份注册
- btd: 蓝牙协议栈与外设连接管理
- padd: 游戏手柄输入解析与映射
- mediad: 多媒体中枢,支持摄像头采集、音频处理及 WebRTC 实时音视频传输
- tofd: ToF 深度传感器驱动与数据预处理
所有服务间通过 Unix Socket + JSON-RPC 2.0 协议通信。其中仅有 robotd 拥有底层电机控制权限;无论指令来自手机 App、手柄还是自定义程序,均被视为“动作意图”,最终执行前必须经由 robotd 安全校验,从系统架构层面筑牢安全底线。
OTA 机制成熟,告别“变砖”风险
其固件升级流程设计完备:下载 Release 包 → 验证数字签名 → 原子化切换版本 → 重启对应服务 → 执行健康状态检查 → 异常触发自动回滚。即便新版本存在未预见缺陷导致运行异常,系统亦可在数秒内无缝退回到上一稳定版本,彻底规避设备“变砖”风险。
不止于萌趣,更是具身智能的浓缩实验室
总体而言,Microduck 远非一款仅供娱乐的“会走路的玩具鸭”。它将强化学习训练 pipeline、Sim2Real 迁移工程、ONNX 模型轻量化部署、Rust 编写的硬实时控制、WebRTC 音视频能力以及企业级 OTA 更新机制,全部压缩进一台仅 25cm 高、800g 重的紧凑机体之中。
对于关注具身智能、机器人运动控制与深度强化学习落地的研究者与开发者来说,Microduck 提供了一条从仿真建模、策略训练、模型压缩到真机部署的完整技术通路,兼具教学示范性与工程实用性。当前 Runtime 运行时系统与 RL 训练代码均已开源,欢迎前往官方仓库深入探索。
官网地址:https://www.php.cn/link/b6971181414fe808396c6883eb262e8d


