





5月15日,百度apollo在武汉百度萝卜快跑汽车机器人智行谷举办apollo day 2024,全方位展示百度十年深耕自动驾驶的重大进展,基于大模型带来技术阶跃、面向乘客安全全新定义的无人车和全球最大的无人车自动运营网络,百度已经做到自动驾驶比人类驾驶更安全。得益于此,更加安全舒适、绿色低碳的出行方式正从理想成为现实。
百度集团副总裁、智能驾驶事业群组总裁王云鹏现场表示:“我们做无人车的初衷,是满足老百姓日益增长的、对美好出行的向往,人民群众的满意是我们前进的动力。因为安全、所以美好,我们欣喜地看到,我们投入自动驾驶的初心——让汽车更聪明、出行更简单,正在成为现实。”
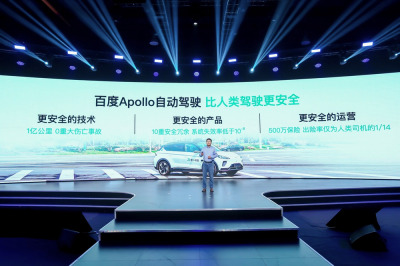
百度集团副总裁、智能驾驶事业群组总裁王云鹏
十年深耕,百度自动驾驶比人类驾驶更安全
基于十年经验,安全是引领百度Apollo穿越自动驾驶无人区,迎接城市级规模化应用“曙光时刻”的核心价值观。十年深耕,让百度Apollo拥有了更安全的技术、更安全的产品。活动现场,百度Apollo重磅发布了全球首个支持L4级自动驾驶的大模型Apollo ADFM(Autonomous Driving Foundation Model),同时上新了搭载百度第六代智能化系统解决方案、价格仅20万元的萝卜快跑第六代无人车。
大模型驱动自动驾驶实现技术阶跃,百度Apollo ADFM基于大模型技术重构自动驾驶,可以兼顾技术的安全性和泛化性,做到安全性高于人类驾驶员10倍以上,实现城市级全域复杂场景覆盖。正是依靠自动驾驶大模型的应用实践️,百度萝卜快跑已经攻克了武汉的复杂道路场景,实现了武汉城市全域、全时空场景覆盖,为近半数的武汉市民提供便捷的无人化出行服务。同时在L2+智能驾驶领域,目前国内唯一的纯视觉城市领航辅助驾驶产品ANP3也将全面应用自动驾驶大模型Apollo ADFM,焕新升级为ASD(Apollo Self-Driving),即将在极越全系车型量产首发,率先实现智驾全国都能开、有百度地图的地方都能开。
百度自动驾驶技术部总经理徐宝强表示:“以自动驾驶大模型为基础,我们已经完全具备了城市级自动驾驶出行服务所需的技术能力。面对一座新的城市,完成全域全自动驾驶出行服务准备仅需半年时间。未来,这个验证时间还将进一步缩短,实现有百度地图的地方就有自动驾驶,改变出行方式的愿景已经触手可及。”
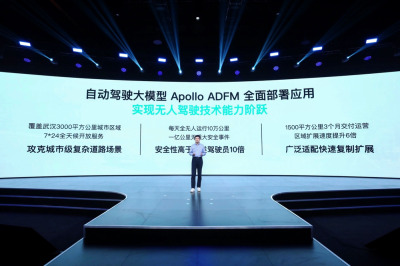
百度自动驾驶技术部总经理徐宝强
百度汽车机器人部总经理尹颖在会上发布了搭载百度Apollo第六代自动驾驶系统解决方案的无人车,萝卜快跑第六代无人车全面应用了“百度Apollo ADFM大模型+硬件产品+安全架构”的方案,该方案通过10重安全冗余方案、6重MRC安全策略确保车辆稳定可靠,安全水平接近国产大飞机C919。萝卜快跑第六代无人车也是百度基于无人化出行的用户需求,聚焦“乘客安全”而全新定义的无人车产品。百度认为,无人车的极致安全应该是“永不宕机,永不失准,永远在线”。
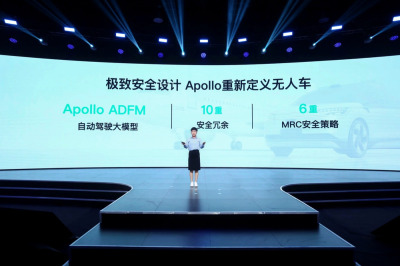
百度汽车机器人部总经理尹颖
截至4月,百度Apollo的自动驾驶里程已经超过1亿公里,但从未发生过重大伤亡事故。同时,百度Apollo为每辆无人车及乘客购买了500万的保险,但过去两年的数据显示,实际车辆出险率仅为人类司机的1/14。
极致安全助力美好出行,用户需求成为前进动力
用户和市场是检验技术的唯一标准,2021年百度萝卜快跑开始市场化的探索,实践中建立起全球最大的无人车自动运营网络,可以实现全流程的全局监控,包括自动整备、风险预警、自动OTA、远控车窗等超过30项全自动管理单元。为了确保安全,每辆无人车在上路前都会经过软硬件检测、人机交互测试、法规符合性测试等千余项严苛的安全专业测试,确保用户打到的每一辆无人车是安全合规的;远程自动诊断系统会定时对无人车进行车况检测,确保工作正常、状态良好;为应对乘客的突发情况,车内提供SOS服务,乘客如突发身体不适,按下SOS求助按钮后,远程云舱会实时响应,不仅可以帮助车辆安全停靠,还能拨打120送乘客及时就医。

百度地图 RTOS SDK(mapsdk-rtos)应用层集成规范与代码生成。帮助应用开发者对接 mapsdk-rtos,开发类似 rtos-mac-simulator(mapAPP)的应用层,包含初始化鉴权、地图组件控制、覆盖物(Marker/Polyline)、检索路线、离线地图、导航、Canvas 适配层等能力。当用户提到:对接 RTOS 地图 SDK、集成 mapsdk-rtos、RTOS 地图初始化、MapComponentApi、AuthLicenseApi、SearchApi、NaviApi
百度自动驾驶业务部总经理陈卓
百度自动驾驶业务部总经理陈卓表示:“萝卜快跑上线以来,已经收获了176万用户的真实反馈,用户的需求是萝卜快跑前进的源动力,用户需要我们到哪儿我们就到哪儿”。数据显示,萝卜快跑在全国已完成超600万次的出行服务。在武汉,目前萝卜快跑的服务面积已超过3000平方公里,覆盖770万人口。百度萝卜快跑对安全和出行体验的极致追求,在规模化示范运营中得到充分的验证和用户的认可,萝卜快跑在用户的帮助中持续成长。因为好所以需要,武汉跨江、机场接驳、7*24小时服务都是对用户需求的即刻回应,伴随着越来越多来自全国各地关于开城、扩大区域范围、增设上下车点、延长服务时间的呼吁,萝卜快跑将落地更多城市,让安全便捷的新出行方式更快来到大家身边。
人人乐享其行,自动驾驶商业化水到渠成
跨过自动驾驶安全门槛后,人人乐享其行的美好出行时代指日可待。随着无人车安全运营里程的不断增长和用户需求的持续涌现,百度萝卜快跑商业化水到渠成,进入更健康、可持续的业务发展新阶段。
搭载百度Apollo第六代智能化系统解决方案的萝卜快跑第六代无人车,整车成本相较于5代车直接下降60%,价格只需要20万,再次刷新了行业纪录。首批交付的第六代无人车,将从即刻起在武汉投入使用,年内在武汉完成千台无人车的部署,让更多用户享受到绿色、安全的美好出行。
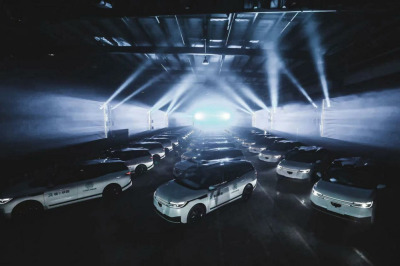
萝卜快跑第六代无人车正式亮相
与此同时,随着萝卜快跑无人车自动运营网络完成建设,营运成本将降低30%,通过自动驾驶技术和人车舱效率的持续优化,服务成本将降低80%。精细化的成本管控,使得萝卜快跑成本持续降低;时空覆盖的拓展以及更多用户需求的全面满足,让萝卜快跑收入稳定增长。“2023年初,我们运营规模还比较小,每辆车跑一天都要亏不少钱。到今年年初,随着时空覆盖和运营效率的大幅提升,萝卜快跑营收增长了9倍,亏损减少了一多半。随着千台第六代无人车陆续投入使用,萝卜快跑的营收增长速度会更快,已非常接近盈亏平衡的临界点。我们的目标是,到2024年底,萝卜快跑将在武汉实现收支平衡,并在2025年全面进入盈利期。萝卜快跑将成为全球首个实现商业化盈利的自动驾驶出行服务平台。”陈卓表示。
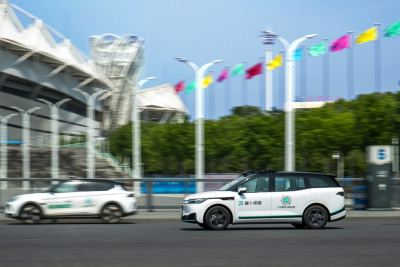
百度萝卜快跑第六代无人车路测
盈利固然是一个重要的里程碑,但对萝卜快跑而言,做真正对用户有价值的自动驾驶出行服务才是持续发展的根基。商业化曙光的到来,让百度萝卜快跑有能力将更多的资源用于无人车的安全保障和体验升级,致力于打造更便捷、更安全并且人人都能享受到的出行未来。
王云鹏表示,百度和车企合作伙伴将持续思考和定义无人车,目标是每一代产品成本下降一半、能力提升10倍。未来,萝卜快跑还将快速复制武汉的成功经验,继续落地更多的城市,让美好出行真正触达每一个用户。


