






系统把处理机分配给优先权最高的进程,使之执行。但在其执行期间,只要又出现了另一个其优先权更高的进程,进程调度程序就立即停止当前进程(原优先权最高的进程)的执行,重新将处理机分配给新到的优先权最高的进程。
本教程操作环境:windows7系统、C++17版本、Dell G3电脑。
抢占式优先权调度算法
在这种方式下,系统把处理机分配给优先权最高的进程,使之执行。但在其执行期间,只要又出现了另一个其优先权更高的进程,进程调度程序就立即停止当前进程(原优先权最高的进程)的执行,重新将处理机分配给新到的优先权最高的进程。因此,在采用这种调度算法时,是每当系统中出现一个新的就绪进程i 时,就将其优先权Pi与正在执行的进程j 的优先权Pj进行比较。如果Pi≤Pj,原进程Pj便继续执行;但如果是Pi>Pj,则立即停止Pj的执行,做进程切换,使i 进程投入执行。显然,这种抢占式的优先权调度算法能更好地满足紧迫作业的要求,故而常用于要求比较严格的实时系统中,以及对性能要求较高的批处理和分时系统中。
具体代码:
#include <iostream>#include <string>#include <vector>using namespace std;using std::cout;struct PCB
{    // 进程名
    string name;    // 到达时间
    int arrivetime;    // 运行时间
    int runtime;
    // 仍需运行时间
    int resttime;    // 开始时间
    int starttime;    // 完成时间
    int endtime;    // 运行次数
    int runcount;    // 周转时间
    int zhouzhuangtime;    // 带权周转时间(周转时间/运行时间)
    double weightzhouzhuangtime;    // 优先级(静态)
    int priority;

    PCB *next;
};// 进程数int num_process;// 记录所有进程的总时间int totaltime;// 记录所有进程的总带权周转时间double weighttotaltime;

PCB *createPCB()
{    int i;    // 定义队首、队尾
    PCB *head, *rear;    // 初始化
    head = rear = NULL;    // 临时指针变量
    PCB *p;    cout>num_process;    for(i = 0; i >p->name>>p->priority>>p->arrivetime>>p->runtime;
        p->resttime = p->runtime;
        p->runcount = 1;
        totaltime += p->runtime;
        p->starttime = 0;
        p->endtime = 0;
        p->zhouzhuangtime = 0;
        p->weightzhouzhuangtime = 0;
        p->next = NULL;        // 存入链表中
        if(rear == NULL)
        {
            head = p;
            rear = p;
        }        else
        {
            rear->next = p;
            rear = p;
        }

    }    return head;
}// 链表插入排序PCB *insertSort(PCB *head)
{    /*
        1、先在原链表中以第一个节点为一个有序链表,其余节点为待定节点;
        2、从待定节点中取节点,插入到有序链表中相应位置;
        3、实际上只有一条链表,在排序中,实际只增加了一个用于指向剩下需要排序节点的头指针。
    */
    PCB *first;// 为原链表剩下用于直接插入排序的节点头指针
    PCB *t; // 临时指针变量:要插入的节点
    PCB *p; // 临时指针变量:要插入的位置
    PCB *q; // 临时指针变量:指向原链表

    first = head->next;
    head->next = NULL; // 只含有一个节点的链表的有序链表

    while(first != NULL) // 遍历剩下的无序链表
    {        // 无序节点在有序链表中找插入位置p
        for(t = first, q = head; (q != NULL) && (q->arrivetime arrivetime); p = q, q = q->next);        // 无序链表中的节点离开,以便插入到有序链表中
        first = first->next;        if(q == head)// 插入在第一个节点之前
        {
            head = t;
        }        else// p是q的前驱
        {
            p->next = t;
        }
        t->next = q;// 完成插入动作
    }    return head;
}// 获取当前时间段内的进程数量int getCurrentNumOfProcess(PCB *head, int time)
{    int count = 0;
    PCB *t;// 临时指针变量,指向链表
    t = head;    while(t != NULL && t->arrivetime next;
    }    return count;
}// 删除当前节点PCB* deletePCB(PCB *head, PCB *t)
{
    PCB *p, *q;
    p = head;
    q = p->next;    // 删除节点是头节点
    if(t == head)
    {
        head = head->next;
    }    else
    {        while(q != t)// 跳出循环之后q为该节点,p为前一节点
        {
            p = p->next;
            q = p->next;
        }        if(t->next == NULL)// 删除节点是尾节点
            p->next = NULL;        else
            p->next = q->next;
    }    // 删除
    free(t);    return head;
}// 在头节点后的count个节点中选择优先数最大的返回PCB *findMaxPriority(PCB *head, int count)
{    int max;
    PCB *p, *q, *f;
    q = head;
    max = q->priority;
    f = q;    while(count > 0)
    {        if(q->priority > max)
        {
            max = q->priority;
            f = q;
        }
        count--;
        q =q->next;
    }    return f;

}/*
    输出a时间内的特定输出格式,当某一时间段内没有进程工作时,进程名称为0
    进程名称.进程工作时间,进程与进程间以|分隔
    输入:1 3 2 8
          2 2 1 7
          3 6 3 12
    输出:[0.1|2.1|1.1|3.12|1.7|2.6|0.172]
*/void print(vector<pcb> vec_output, int a)
{    for(int i = 0; i  0)
    {        cout vec_out;//输出
    PCB temp;    while(head != NULL)
    {
        count = getCurrentNumOfProcess(head, time);        if(count == 0)
            time++;        else
        {            /************************************************************************/
            /* 抢占式                                                               */
            /************************************************************************/
            // 找出优先数最大的线程
            q = findMaxPriority(head, count);            if(q->runcount == 1)// 该进程第一次运行
            {
                q->starttime = time;                // 输出信息
                temp = *q;
                temp.endtime = 0;
                temp.next = NULL;                if(vec_out.size() != 0 && vec_out[vec_out.size()-1].endtime == 0)
                {
                    vec_out[vec_out.size()-1].endtime = temp.starttime;
                }
                vec_out.push_back(temp);
            }
            ++time;
            ++q->runcount;
            --q->resttime;            if(q->resttime == 0)// 该进程运行结束
            {                // 记录结束时间
                q->endtime = time;                // 计算周转时间
                q->zhouzhuangtime = time - q->arrivetime;                // 计算带权周转时间
                q->weightzhouzhuangtime = q->zhouzhuangtime/(double)q->runtime;
                weighttotaltime += q->weightzhouzhuangtime;                // 输出信息
                temp = *q;
                temp.starttime = 0;
                temp.next = NULL;                if(vec_out[vec_out.size()-1].name == temp.name)
                {
                    vec_out[vec_out.size()-1].endtime = temp.endtime;
                    vec_out[vec_out.size()-1].zhouzhuangtime = temp.zhouzhuangtime;
                    vec_out[vec_out.size()-1].weightzhouzhuangtime = temp.weightzhouzhuangtime;
                }                else
                {
                    temp.starttime = vec_out[vec_out.size()-1].endtime;
                    vec_out.push_back(temp);
                }                // 删除该进程
                //deletePCB(q);
                head = deletePCB(head, q);
            }
        }
    }    // 输出200时间单位内的执行顺序
    print(vec_out, 200);
}int main()
{
    PCB *head = NULL;
    head = createPCB();
    PCB_MAIN(head);    return 0;
}</pcb></vector></string></iostream>
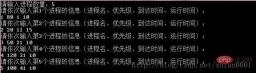
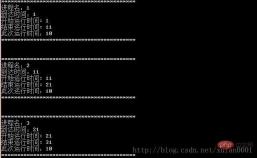
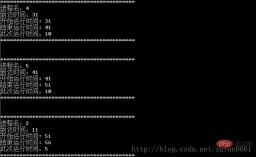
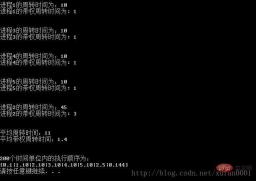
输出实例
输入:
输出:
推荐教程:《C#》








