






go-zero 框架通过内置的 core/stas 包中的 taskgroup 实现单机定时任务,而分布式调度则依赖外部协调器(如 etcd)或第三方库(如 cron + etcd)来保证全局唯一性。具体做法是:在微服务中启动一个后台协程组,注册需要定期执行的业务逻辑;对于分布式场景,利用 etcd 的租约(lease)和键值竞争机制,确保同一时刻只有一个节点获取到锁并执行任务,其他节点自动跳过。
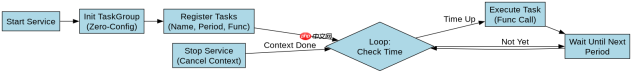
如何配置单机定时任务的执行周期与并发控制?
单机定时任务的核心在于使用 stas.TaskGroup 管理生命周期,并通过 WithTimeout 防止任务阻塞主流程。开发者需定义一个包含所有定时任务的切片,每个任务由名称、间隔时间和执行函数组成。框架会自动处理协程的优雅关闭和异常捕获。若任务执行时间超过设定阈值,可配置超时回调以避免资源泄漏。
package main

import (
    "context"
    "fmt"
    "time"

    "github.com/zeromicro/go-zero/core/stas"
)

func main() {
    // 创建 TaskGroup,设置最大并发数为 1,防止重复执行
    tg := stas.NewTaskGroup(stas.WithMaxConcurrent(1))

    // 定义任务:每 5 秒执行一次
    task := stas.Task{
        Name:   "sync-data",
        Period: 5 * time.Second,
        Func: func(ctx context.Context) {
            fmt.Println("Executing sync-data at", time.Now())
            // 模拟业务逻辑
        },
    }

    // 启动任务组
    ctx, cancel := context.WithCancel(context.Background())
    defer cancel()

    if err := tg.Start(ctx, task); err != nil {
        panic(err)
    }

    // 保持主进程运行
    select {}
}
上述代码展示了如何创建一个名为 sync-data 的任务,它每 5 秒执行一次。通过 WithMaxConcurrent(1) 参数,确保了即使前一次任务未结束,下一次也不会启动,从而避免并发冲突。程序输出会每隔 5 秒打印当前时间戳,直到主上下文被取消。

如何在多节点环境下实现分布式锁定的唯一执行?
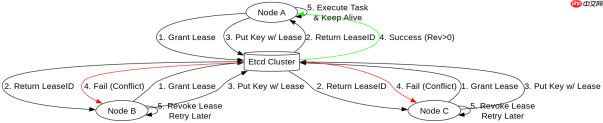
分布式调度的关键在于“互斥”。Go-Zero 本身不提供原生的分布式锁,但通常结合 etcd 实现。核心思路是:每个节点尝试在 etcd 中创建一个带租约的键(Key),只有成功创建的节点才有权执行任务。如果节点宕机,租约过期,键自动删除,其他节点即可接管。这种机制保证了高可用性和故障转移。

etcd












