






10月21日,思灵机器人(agilerobots)在nvidia gtc 柏林大会上携手英伟达正式推出面向科研领域的人形机器人平台——agileone sn,并同步宣布与奥迪、达索系统及英伟达共同启动联合项目,将在奥迪英戈尔施塔特工厂开展移动人形机器人在汽车物流场景的实地试点。
在此前举办的第26届中国国际工业博览会期间,思灵机器人还发布了全新一代协作机械臂Diana7与Diana3。两款产品均已全面兼容Franka Control Interface(FCI),并实现与Franka Research 3(FR3)完全一致的开发接口标准。
AgileONE SN:联合英伟达打造开放可扩展的人形机器人科研平台
NVIDIA GTC
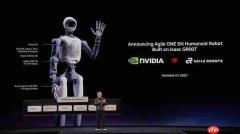
AgileONE SN由英伟达创始人兼CEO黄仁勋在GTC主题演讲中重磅揭晓。就在发布会前两天,黄仁勋出席柏林Invest in Germany Summit(德国投资峰会),并与德国总理默茨同台宣布,英伟达将对思灵机器人进行战略投资。该笔投资属于英伟达面向欧洲企业、高校及科研机构总计近100亿美元长期承诺的重要组成部分。
AgileONE SN深度融入NVIDIA Isaac™ GR00T技术生态,出厂即预装完整软件栈,原生支持GR00T 1.7 VLA大模型与SONIC全身运动控制器,为全球科研团队和开发者提供真正“开箱即用”的端到端人形机器人研究平台。
硬件层面,AgileONE SN整机高度1.4米,重量43公斤,本体具备31个自由度,可实现高灵活性与强协调性的类人动作;配备双触觉五指灵巧手,全机身自由度达71个;搭载NVIDIA Jetson Thor™边缘AI计算平台,提供高达2070 TFLOPS(FP4精度)AI算力及128GB板载内存,支撑实时多模态传感器处理与大模型推理任务;集成仿人双目RGB-D头部相机、腕部视觉模组、腹部广角相机以及3D激光雷达;关节峰值扭矩达140牛·米,单臂最大负载3公斤;支持Wi-Fi 7与蓝牙无线通信,并内置急停按钮等多重安全机制。
软件方面,AgileONE SN出厂即预装NVIDIA Isaac ROS、Isaac Teleop等GR00T生态核心组件,原生适配GR00T 1.7 VLA模型与SONIC全身控制器,并开源端到端参考工作流,涵盖演示数据采集、仿真建模、模型训练、性能评估及真机部署验证全流程。
这一标准化工作流为科研团队构建了连贯高效的研发路径:从真实任务示范采集起步,在高保真仿真环境中完成算法训练与策略优化,再无缝迁移至实体机器人进行闭环验证,并基于实验反馈持续迭代升级。由此,数据、模型与物理世界实验得以深度耦合、高效协同。
平台同时提供URDF与USD格式机器人数字资产,研究人员可直接将AgileONE SN导入NVIDIA Isaac Sim与Isaac Lab开展仿真建模、强化学习与具身智能算法研究。其软硬一体化的设计大幅降低环境搭建门槛,将传统需数周完成的平台配置周期压缩至数天,助力团队更快进入真实场景验证阶段。
思灵机器人创始人兼CEO陈兆芃博士表示:“我们始终致力于加速具身智能技术从实验室走向产业一线。AgileONE SN正是为全球前沿研发实验室量身打造的全栈式人形机器人科研平台。通过与NVIDIA的深度合作,我们希望帮助科研人员更高效地将创新构想转化为可运行的机器人技能,并为其铺设一条通往规模化落地的清晰通路。”
思灵机器人创始人兼CEO陈兆芃博士
NVIDIA机器人及边缘AI副总裁Deepu Talla表示:“要真正推动人形机器人技术进步,关键在于能否便捷获取一个开放、统一、开箱即用的软硬件融合平台。AgileONE SN将NVIDIA Isaac GR00T生态与Jetson Thor平台深度整合于单一设备之中,打通了数据采集、仿真训练、模型验证与真机部署的全链路,显著减少系统集成复杂度,从而加快面向真实世界应用的机器人技能研发进程。”
AgileONE SN是思灵人形机器人产品线中专为科研教育与算法验证设计的紧凑型机型;而全尺寸工业级人形机器人AgileONE则聚焦智能制造场景。二者共享底层架构与技能体系,基于AgileONE SN开发的算法、模型与任务能力均可平滑迁移至AgileONE平台。AgileONE SN预计将于2027年初正式上市。
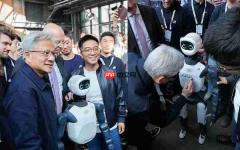

黄仁勋为AgileONE SN签名
联合奥迪推进汽车物流自动化落地
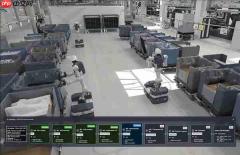
思灵机器人在奥迪工厂
在GTC大会期间,思灵机器人、奥迪、达索系统与英伟达联合宣布启动一项跨行业合作项目,计划将移动人形机器人引入奥迪英戈尔施塔特工厂的汽车总装物流环节。该项目已在奥迪Production Lab启动概念验证,重点聚焦于总装上线前的零部件排序与拣选任务:机器人需自主从物料箱中识别、抓取指定零件,并按工艺顺序精准摆放。此类操作在奥迪日常生产中每天发生约100万次。在实体机器人部署前,各方已在达索系统DELMIA构建的虚拟孪生环境中,依托NVIDIA Omniverse平台库,对任务可行性、节拍时间、人机协作安全性及人体工学适配性进行全面仿真测试与验证。
陈兆芃博士表示:“思灵机器人正以Physical AI为核心驱动力,持续赋能产业升级。此次与奥迪的合作充分证明,我们的移动人形机器人已能胜任过去长期依赖人工、难以自动化的高价值核心作业环节。这正是Physical AI的价值所在——不是替代人力,而是切实提升工业生产力的边界与效率。”
奥迪生产与物流董事Gerd Walker表示:“几十年来,排序环节中的精细拣选始终是汽车制造物流中最难实现自动化的任务之一。”
新一代Diana7与Diana3:统一接口,贯通科研探索与工业实践
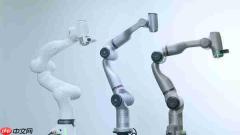
思灵机器人Franka和Diana机械臂
全新Diana7与Diana3协作机械臂均源自德国宇航中心(DLR)成熟的力控技术体系,均已全面适配Franka Control Interface(FCI),并与思灵旗下Franka Robotics的FR3保持完全一致的开发接口规范。其中,Diana7在FR3基础上进一步拓展了负载能力与工作半径,Diana3则定位于轻量化、低成本的入门级科研场景,旨在让更多高校与研究机构便捷接入基于FCI的统一开发生态。
Diana3延续Diana系列经典的7自由度冗余构型设计,具备高灵敏度关节力矩感知与柔顺控制能力,适用于精密微操作研究、实验室自动化、医疗辅助科研、生物样本处理及小型复杂装配等典型科研任务。Diana3与Diana7均达到±0.05mm重复定位精度与0.5N力控相对精度,在核心性能指标上已比肩工业级协作机器人水准。
在第26届中国国际工业博览会上,新一代Diana7现场展示了单臂高精度动态控制能力及Diana7 Duo双臂协同作业系统。在维持7kg额定负载前提下,其工作半径扩展至923mm,工具中心点(TCP)最大线速度提升至2.4m/s;整机自重优化至26kg,底座结构更加紧凑。依托七自由度冗余特性与“零空间”姿态调节控制技术,机械臂可在末端位姿恒定前提下自主调整自身构型,灵活适应狭小作业空间与多障碍复杂工况。
借助FCI接口,研究人员可实现最高1kHz频率的实时指令下发,精确控制各关节的位置、速度与力矩,亦可在笛卡尔空间中直接操控位姿、速度与接触力;除标准C++接口libfranka外,FCI还原生支持ROS、ROS2、MATLAB与Simulink等多种主流开发环境。这意味着研究者在FR3平台上积累的全部代码、算法模块与工具链,均可无缝迁移至Diana3与Diana7,无需重复开发或维护多套控制逻辑。此外,两台Diana7还可组成Diana7 Duo双臂平台,共14自由度,广泛应用于双臂协同装配、模仿学习、遥操作与人机共融研究等前沿方向。
目前,Diana7已在汽车制造、3C电子及生物医药等行业投入实际应用,承担精密装配、柔性检测与复杂工艺操作等关键任务。从初代Diana7与FR3,到如今的新一代Diana7与Diana3,思灵机器人AgileRobots与其旗下Franka Robotics共同构建起覆盖科研探索、教学验证到工业部署全场景的力控协作机器人产品矩阵,全面满足不同负载等级与应用层级的技术需求。





