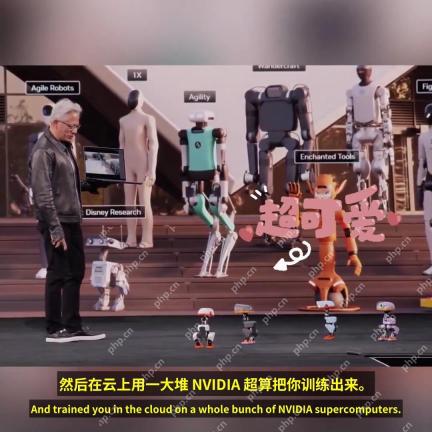
黄仁勋在gtc berlin 2026主题演讲中,与四只不同配色的microduck小型双足机器人同台,展示了坐下、站起、躺卧、起身和翻滚等动作。他同时解释了这些本领的来源:rtx spark上的开发、云端计算资源提供的训练,以及omniverse数字孪生中的技能学习。
这三项信息把台上的动作与台下的开发过程联系起来。结合NVIDIA同期公布的示例流程,可以看到一条清楚的路径:在本地组织开发工作,在仿真中训练和评估策略,再把训练结果交给真实机器人执行。Microduck让这条从数字环境到物理动作的路径有了直观的呈现。
☞☞☞AI 智能聊天, 问答助手, AI 智能搜索, 多模态理解力帮你轻松跨越从0到1的创作门槛☜☜☜
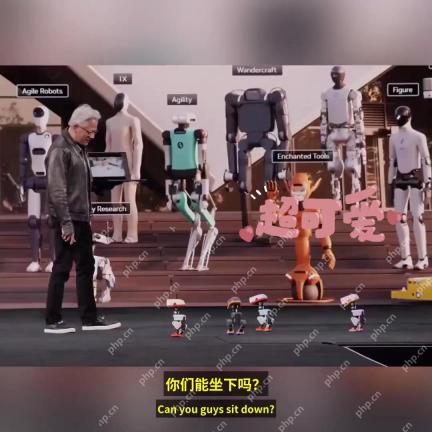
RTX Spark承接本地开发与评估
在这次示例中,RTX Spark是开发和训练后评估所使用的本地设备。NVIDIA的官方记录说明,智能体先搭建训练场景,并在Isaac Sim中模拟机器人;云端训练得到的策略随后回到RTX Spark评估,再进入实机部署环节。
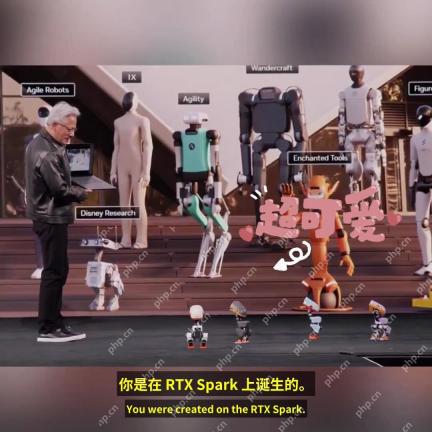
NVIDIA的同期本地AI文章还点名了Isaac Lab、Hermes Agent和Nemotron 3.5 Bolt 74B。它们补充说明了演示中的智能体与机器人训练工具,但官方文章没有公开每一步的具体接口和自动化程度。
云端运行训练作业,实机执行学到的策略
黄仁勋提到云端NVIDIA计算资源,官方记录也确认训练作业被提交到云端。在这个示例中,本地设备与云端计算形成分工:本地组织开发与评估,云端提供训练资源。机器人在台上执行动作时,使用的是已经学到的策略,并非听到指令后重新训练一遍。
数字孪生让机器人先在虚拟环境中学习
数字孪生以虚拟机器人和环境来表示真实物理对象,Isaac Sim提供机器人仿真环境。训练程序可以让虚拟机器人反复尝试动作,积累经验,也可以利用并行仿真提高收集经验的效率。这有助于减少实机试错中的磨损和复位工作,但并不保证训练结果能直接适应所有真实场地。
物理仿真仍然是近似模型。地面的摩擦、舵机的响应、身体接触和传感器误差,都会影响动作从仿真迁移到实机后的表现。仿真训练的价值,是让机器人在进入真实环境前已有可供测试的策略;实机表现仍需要进一步评估。
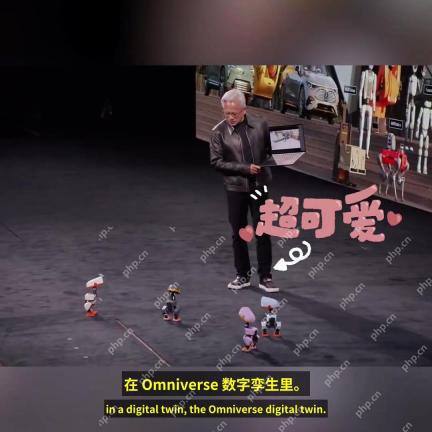
按照NVIDIA主题演讲官方记录,示例中的训练策略会回到RTX Spark评估,再部署到真实的Microduck。“回到本地评估”与“已经完成各种实机测试”是不同概念,公开资料没有给出本次评估的详细指标。


智能体与动作策略各做什么
智能体参与组织任务和调用工具,动作策略则由训练程序在环境中学习得到。策略可以理解为一套根据机器人当前状态选择动作的控制模型;它被部署到机器人后,才通过运行系统作用于真实身体。
这样的分工把两类工作接在一起:一端是面向人的需求和开发工具,另一端是需要持续处理身体状态的运动控制。官方演示说明了智能体可以参与机器人训练工作流,具体控制接口和人工参与程度仍应以公开实现为准。
为什么用Microduck展示这套流程
Microduck是Pollen Robotics面向动作学习推出的小型开源双足平台。官方介绍给出的规格为约25厘米高、约800克、15个电机,并自带学到的行为。小体型便于动作实验;可修改的软件和训练工具,则让已有技能能够继续迭代。Pollen产品介绍将它的重点放在行动、仿真训练和向真实硬件迁移上。
公开的Microduck主项目和强化学习项目涉及运行控制、仿真和训练工具。官方希望行为能够被修改和分享,让小鸭的能力不止停留在出厂动作。这为演示中的流程提供了一个具体、可研究的平台,而不是把它直接等同于已经成熟的通用家用机器人。
这场演示连接了语言工具与真实动作
短片展示的是动作结果,官方资料补足了训练与部署的过程。片段没有给出训练耗时、算力成本、成功率,也没有完整展示语音指令与动作触发之间的接口,因此还无法从台上互动判断它独立理解自然语言的程度。
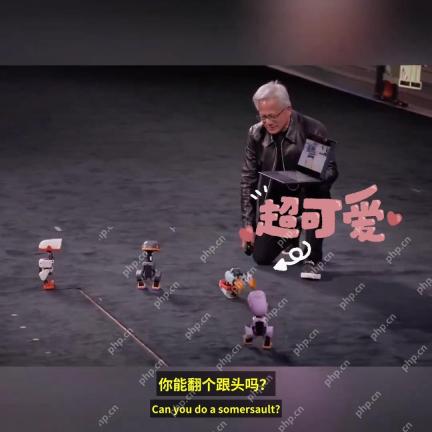
从演示安排看,NVIDIA将本地AI工具、云端计算、数字孪生和机器人执行放进同一个例子里。智能体参与组织工作,训练程序学习运动策略,真实机器人执行部署后的结果。Microduck的坐下和翻滚,让这条技术路径变得可见;这也是黄仁勋关于本地开发、云端训练与数字孪生的说明能够相互衔接的原因。