





基于real2sim2real技术规模化构建4000+小时高质量后训练数据,达成跨机器人本体、跨任务类型、跨物理场景的零样本真机导航泛化能力
【深圳,2026年9月1日】亮源新创(LightOrigins)正式推出并开源通用导航智能体LightNav-0。该模型在主流公开视觉语言导航(VLN)评测基准上全面刷新最优性能纪录(SOTA,state-of-the-art)。依托Real2Sim2Real范式,团队利用覆盖2000余个真实室内外空间,高效合成超4000小时高保真后训练数据。由此训练出的LightNav-0无需目标机器人硬件适配数据、无需特定环境先验信息、亦无需任务级微调,即可在完全未见过的新机器人平台与全新真实环境中,直接执行自然语言驱动的端到端导航任务。
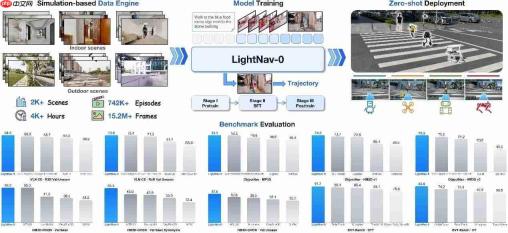
亮源新创LightNav-0在公开视觉语言导航评测基准上实现全面领先
视觉语言导航(VLN,Vision-Language Navigation)要求智能体基于实时视觉输入理解人类语言指令,并在动态感知过程中完成空间建模、语义推理、动作规划与底层控制闭环。更换机器人机体、切换部署环境、调整任务目标——每一项变动均构成对模型泛化鲁棒性的严峻挑战。本次LightNav-0所验证的零样本迁移能力,系统性覆盖“跨本体、跨任务、跨场景”三大核心维度。“零样本”即指模型在迁移到全新机器人设备、未知真实场地或新型导航任务时,不依赖任何额外采集数据,亦不进行参数更新或轻量适配。
LightNav-0是亮源新创“规模化预训练—规模化对齐—规模化部署”三阶段演进框架中,“规模化对齐(Scalable Alignment)”环节的关键落地成果。真实机器人采集数据虽最贴近最终部署需求,但存在成本高、周期长、覆盖窄等瓶颈。为此,亮源新创将真实空间逆向建模为可复用仿真资产,构建全自动数据生成流水线,批量合成多样化机器人运动轨迹与匹配的自然语言指令序列,所产数据同步支撑监督微调(SFT)与强化学习(RL)双路径训练。

“以真实世界锚定任务分布边界,以仿真引擎扩展分布内数据密度,使具身智能后训练突破冷启动瓶颈。”亮源新创技术团队指出。遵循Real→Sim→Real闭环路径:真实世界定义场景多样性与任务语义边界;仿真系统将单次采集转化为可持续迭代的数据基座,显著提升任务形态、语言表达与行为策略的覆盖广度;模型训练完成后,在异构机器人平台及多类真实环境中开展跨域验证;部署中暴露的新问题则反哺至数据建设环节,驱动下一轮模型升级。
当前公开VLN基准虽提供标准化评估接口,但榜单分数尚不能充分反映模型在复杂现实中的可用性与鲁棒性。因此,亮源新创拟同步开放一套更贴近实际应用需求的VLN评测协议——在既有基准基础上,进一步纳入多型号机器人本体适配测试、真实室内外混合环境导航、高自由度与强干扰性语言指令理解、长距离多阶段任务执行、以及突发障碍下的自主恢复等关键能力维度。同时,亮源新创诚邀全球研究者与开发者在更广泛的机器人平台、更多样化真实场景及更丰富的任务设定中部署、复现并验证LightNav-0,协力构建一座连接“模型理论能力”与“真实落地效能”的可信评估桥梁。
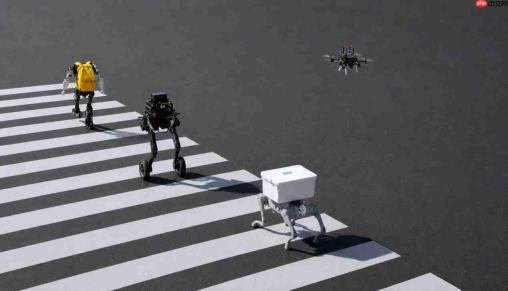
亮源新创LightNav-0跨本体实践
LightNav-0标志着亮源新创在PhysicalAI规模化后训练路径上的重要阶段性突破。面向未来,团队将持续优化Real2Sim2Real数据飞轮机制:通过真实部署持续捕获新场景特征、新任务需求与典型失败模式,并将其结构化沉淀为可复用仿真资产与定向训练任务;进而规模化生成高价值训练样本;更新后的模型再次投入真实环境接受压力检验。每一次部署既是能力边界的实测标尺,也是新一轮数据生产的触发开关,从而形成“真实问题持续回流—训练数据持续增厚—模型能力持续进化”的正向增强闭环。





