





在2026世界机器人大会展区,几乎每一位到访知行机器人展台的观众、客户与投资人,都会抛出三个高度趋同的问题。
当下行业热衷于讨论大模型、人形整机、通用人工智能,很多人把目光聚焦在机器人的“大脑”,却常常忽略一个事实:机器人能不能落地干活,决定权攥在它的手上。
很多同行选择只做末端执行器零部件,也有厂商埋头打磨整机本体。而知行机器人一边做全谱系末端执行器、数采硬件,一边推出撼岳轮式人形等整机系统,这条“零部件+整机解决方案”的路线,成了现场被追问较多的话题。
热闹的展会背后,真正的考题其实只有一个:硬件如何走进真实场景,在还没有实现完全通用智能的今天,创造真实商业价值。
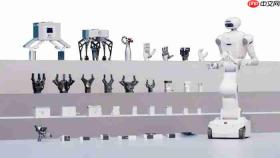
1.既要做手,又要做整机,知行到底想做什么?
不少参观者会提出疑问:“你们既做末端执行器零部件,又推出自己的人形整机机器人,你们到底要做什么?”
这是本届WRC被问到频次很高的一个问题。
知行机器人的答案很明确:做整机,是为了把手定义得更好、迭代得更快。
末端执行器,也就是机器人的手,是机器人“最后一厘米”,也是手-眼-臂-脑协同链条上最难的一环。只孤立做手的硬件,很难完整理解真实作业里会遇到的全部问题。一只手装在不同机械臂、不同整机上面,力控、响应、空间运动、负载匹配都会出现完全不一样的表现。很多实验室表现完美的手,到了客户整机上面,会暴露出适配、协同、干涉等一系列问题。
知行选择“核心零部件为根基,整机解决方案做验证”的双轮逻辑。一方面,面向全行业80多家头部人形、工业机器人整机企业开放供货,智元、睿尔曼等大量厂商都在自家设备上搭载知行手完成演示与项目落地,零部件业务依旧是公司收入的基本盘。
另一方面自研撼岳这类具身整机平台,本质是搭建一套内部“测试验证场”。通过整机跑通航空装配、电力运维、仓储分拣等真实任务,反向找到手在力控、寿命、负载、感知上的短板,再迭代硬件、驱控算法。
更关键的一点,很多工业、特种场景,客户需要的不单单买一只手,而是一整套可交付的作业系统。比如变电站远程操作、航空发动机辅助拆装,客户需要手、臂、视觉、移动底盘、控制算法整套打通。整机业务,承接的是这类高壁垒垂直行业的系统级需求。
简单概括逻辑:零部件服务全行业伙伴;整机用来打磨零部件,同时承接行业定制解决方案。二者并非对立,而是互相滋养的闭环。先懂整机协同的痛点,才能造出更好用的手。
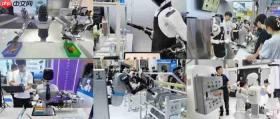
2.知行的手,到底能用在哪些真实场景?
第二个高频问题:知行手参数看着很漂亮,但离开展会演示,它到底能干什么?
行业里有不少手,停留在展会泡茶、倒水的演示环节。但对产业客户来说,他们关心的不是表演效果,而是能不能在产线、库房、实验室里稳定完成日复一日的工作。
知行的产品矩阵覆盖0.1kg-150kg+的负载区间,不同形态的手有着不同的落地场景,大体可以分成四大类场景

第一类:工业结构化场景,追求稳定、寿命、性价比。面向3C装配、电芯上下料、仓储拆垛、机场行李分拣。重复百万次甚至五百万次循环,完成抓取、搬运、上下料。大量工厂、物流产线批量商用,解决制造业柔性自动化刚需。
第二类:高端特种制造场景,面向航空航天、电力能源。用于航空发动机叶片分拣称重、紧固件装配拆解、变电站开关柜操作。这类场景不追求花哨动作,但对安全性、力控精度、故障容错要求高。
第三类:具身智能与科研场景,服务人形机器人和AI算法研发。适配人形机器人做非结构化环境操作,比如零件插拔、杂物整理。
第四类:商用与服务场景。新零售分拣、商用咖啡制作、生命科学实验室自动化。面对杯子、食品、实验耗材这类形态多变物体,依靠自适应包络抓取完成无损拾取。
可以看到,知行手的应用逻辑,不是“做一款万能手去适配所有场景”,而是针对场景需求定义产品。
从工厂产线、航空车间,到人形算法实验室,手的价值,不在于动作多像人,而在于能不能持续稳定把一件件具体任务做完。
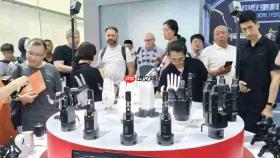
3.和行业友商相比,知行的核心差异优势在哪里?
第三个被反复问到的问题:市面上做手的厂商越来越多,知行的差异化到底是什么?
抛开纸面参数,在WRC现场客户最关心的三件事:产品谱系完整度、真实量产商用能力、硬件-数据-算法闭环能力,这也是知行区别于很多同行的核心点。
坚持真实应用场景优先,不只追求纸面上的自由度。知行选择站在客户实际应用场景的角度思考:场景需要多少自由度,就做多少。绝大多数工业作业,依靠三指结构便可覆盖90%以上的工作任务,综合性价比与运行稳定性,都要优于成本高昂的五指灵巧手。不盲目堆砌参数,优先考虑客户真实工况、设备使用寿命、采购成本、后期维护便捷性,这也是大量客户选择知行的关键原因。
国内较全的末端执行器产品谱系,不单一押注某一类技术路线。很多同行聚焦单一五指灵巧手赛道,而知行同时布局平动手、协作手、灵巧手、重型手、数据采集手,两指、三指、五指,连杆、直驱、绳驱多条技术路线并行,负载跨度从0.1kg到150kg以上。客户无论是找几十克的精密末端执行器,还是上百公斤重载抓取装备,或是算法训练需要的数采硬件,都可以找到对应产品,不需要多家供应商拼凑方案。
经过工业级验证的量产商用能力,不止实验室样机。很多灵巧手停留在样机、小批量阶段。知行两指协作手已经实现年销几万套级别,大量产品落地工业、人形客户真实项目,而不仅仅是展会演示。产品完成ISO质量、环境、职业健康安全体系认证、欧盟CE/ROHS认证,500万次级别寿命测试,从零部件设计到盐城制造基地实现自研自产,具备大规模交付能力。既可以供货给上百家整机伙伴做OEM零部件,也可以交付垂直行业项目,已经服务智元、华为、腾讯、格力、中国航发、国家电网等大量产业客户。
独特的“硬件+数据+算法”闭环,不止卖硬件。多数末端执行器厂商只输出硬件本体。知行除手本体之外,还有优采数采这套完整多模态数据采集工具链。整机和工业项目落地产生真实物理交互数据,通过数采设备放大数据采集规模,数据反哺驱控算法、操作大模型迭代,迭代完成再更新硬件产品。形成“场景落地-数据采集-算法迭代-硬件升级”的正向飞轮。这也是为什么大量人形机器人企业会同时采购知行手硬件+数采设备,不止买一双手,而是拿到一套可以迭代操作能力的工具链。
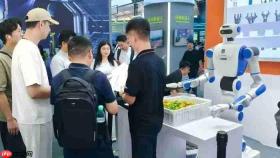
本届世界机器人大会,整个行业都在期待通用人形机器人的爆发,但通用不会一夜到来。
就像很多行业从业者的共识:具身智能落地的第一步,是没有完全智能,也能创造价值。
大模型决定机器人的上限,而手这类末端硬件,决定机器人落地的下限。知行机器人一边向外输出零部件赋能全行业整机伙伴,一边用整机和垂直行业项目打磨硬件与数据能力。不等待“通用智能奇迹时刻”到来,而是从一双可靠的手开始,走进工厂、车间、实验室,让机器人先把活干起来。


