

全球首款 720 ° 连续后空翻机器狗来了!宇泛智能携“灵猫”双馆联袂首秀 WAIC

陌伟同学_8289

陌伟同学_8289

2026-08-25

1042人浏览

原创

 全球首款 720 ° 连续后空翻机器狗来了!宇泛智能携“灵猫”双馆联袂首秀 waic

7月17日,宇泛智能正式推出其首款全栈自主研发四足机器人——“Cyberling·灵猫”,并在2026世界人工智能大会(WAIC 2026)上首次公开亮相。本次参展横跨世博展览馆与西岸国际会展中心两大主会场,以“双馆联动”形式展开,并通过极具视觉冲击力的“灵猫群舞”完成面向公众的首秀。
 全球首款 720 ° 连续后空翻机器狗来了!宇泛智能携“灵猫”双馆联袂首秀 WAIC

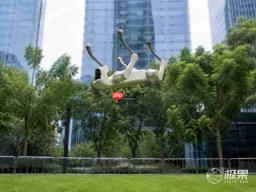
作为全球首个成功实现720°连续后空翻的四足机器人,“灵猫”在世博展览馆开发者展区中,与产业链上下游合作伙伴共同展示其底层技术架构与开放生态体系;而在西岸国际会展中心全场核心展区,“灵猫”则以高动态、强交互的现场展演,向更广泛观众直观传递具身智能从理论走向现实的跃迁路径。
 全球首款 720 ° 连续后空翻机器狗来了!宇泛智能携“灵猫”双馆联袂首秀 WAIC

本届WAIC以“智能伙伴,共创未来”为主题,“灵猫”的登场恰是这一理念的鲜活注脚。展会首日,15台“灵猫”同步登台,在双展馆同步呈现包括720°连续后空翻、协同群舞在内的7组高难度动作组合。

面对复杂多变的展场环境与实时下达的指令变化,“灵猫”可即时调整姿态与步态,精准完成每一次起跳与着陆。无论是720°连续后空翻,还是侧向腾跃等单机高阶特技,均体现其对自身状态与外部环境的毫秒级感知与响应能力;而多机协同编排舞蹈,则进一步验证了其在集群调度、协同决策与同步控制方面的工程化实力。从个体极限突破到群体智能协作,“灵猫”正以一次次稳定输出,具象化呈现宇泛智能在运动控制、集群管理及人机交互三大核心技术领域的深厚积淀。

展会期间,宇泛智能创始人、董事长兼首席执行官赵弘毅还将以产业一线实践者的身份,出席由第一财经主办的“AI创新者思享汇”,围绕“共生:碳基与硅基的新价值”主题,参与圆桌对话《从并立共存到共同进化:碳基与硅基如何同行》。这亦是“灵猫”从展台走向真实场景、从技术演示迈向产业落地所承载的核心命题。
 全球首款 720 ° 连续后空翻机器狗来了!宇泛智能携“灵猫”双馆联袂首秀 WAIC

从视觉AI出发,迈向具身智能新阶段,宇泛智能此次亮相不仅是一次新品发布,更是一份清晰的企业战略宣言。即日起至7月20日,“灵猫”将在世博展览馆(展位号:H4-FT B312)与西岸国际会展中心(展位号:X1B-706)持续开展高动态实景展演。这场关于具身智能如何实现技术突破与产业落地深度融合的叙事,正在WAIC聚光灯下全面铺开。

产品介绍:宇泛智能四足机器人“灵猫”

“灵猫”是宇泛智能完全自主设计研发的首款四足机器人,融合高性能本体结构与强大智能中枢,依托异构双脑架构与全链路开放接口,打造低门槛、高扩展性的通用机器人开发平台。

异构双脑,性能跃升

“灵猫”搭载全球首创的大小双脑协同架构:大脑专注高层任务规划与智能决策,小脑专司毫秒级实时运动控制。原生集成NVIDIA Orin算力模块(支持灵活选配),并配备双目高清视觉模组、4G通信、语音识别、图像回传及UWB超宽带定位等多模态感知系统。内置宇泛自研通用机器人大脑Manas,赋予机器人空间建模、环境理解与自主决策能力。

全球首发AI关节控制技术

“灵猫”实现全球首个720°连续后空翻的关键,在于其自研高扭矩关节电机与全球首发AI关节控制算法。该技术摆脱传统固定参数依赖,由AI模型自动完成电机参数辨识、整定与闭环控制,使机器人具备持续优化与“自我演进”的能力。

本体强劲,负载卓越

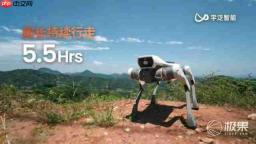
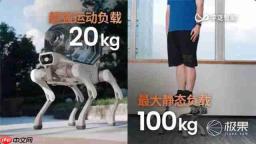
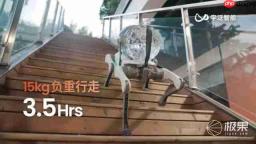
“灵猫”拥有行业领先的机械本体性能,最大运动负载达20kg,运动负载与自重比高达1.3:1;配备432Wh高密度电池,可持续行走5.5小时;在携带15kg负载条件下,仍可维持3.5小时续航表现。

全栈开放,赋能开发者

“灵猫”全面兼容ROS2标准框架,提供Python/C++语言SDK及完整开发文档;关节控制层、传感器数据流、通信协议等关键接口全部开放;支持云端自定义Agent接入,并可通过手机APP实现远程可视化监控与管理。

本文由极果用户极果原创

相关专题

更多
AionClaw AI智能体与电脑自动化任务执行功能使用教程

AionClaw专题整理AI智能体与电脑自动化相关功能使用教程,涵盖安装部署、AI任务执行、Skills技能、文件处理、浏览器控制、电脑操作、持久记忆、聊天工具连接以及办公、编程和内容创作等功能,帮助用户快速掌握AionClaw的实际使用方法。

2026.09.20

0

15

AI视频生成软件推荐
AI视频生成软件推荐

本专题汇总了当前主流的AI视频生成软件推荐与排行榜单,涵盖seko、AniShort、剧云、Lovart、LiblibAI及立刻mv等热门工具。同时整理了各软件在文生视频、图生视频、时长限制、画质表现及免费额度等方面的差异对比,助您快速选对适合创作需求的AI视频生成工具。

2026.09.16

160

9

ai生成视频的工具免费版合集
ai生成视频的工具免费版合集

本专题汇总了当前免费AI生成视频工具的排行榜与推荐清单,涵盖seko、讯飞智作、AniShort及剧云、Lovart等多模型集成平台。同时整理了各工具的免费额度、输出时长、水印政策及适用场景差异,助您快速选择合适工具开启AI视频创作。

2026.09.16

60

10

Pandas时间序列分析与可视化报表
Pandas时间序列分析与可视化报表

本专题整理Pandas日期转换、时间索引、重采样、滚动窗口、时区处理、plot绘图、Styler表格样式和报表输出方法。

2026.09.16

80

23

Pandas数据筛选索引与清洗处理
Pandas数据筛选索引与清洗处理

本专题整理Pandas中的loc、iloc、条件筛选、query查询、缺失值处理、重复值删除、类型转换和字符串列清洗方法。

2026.09.16

40

25

Pandas数据读取导入与文件导出处理
Pandas数据读取导入与文件导出处理

本专题整理Pandas读取CSV、Excel、JSON、SQL、Parquet等文件的方法,以及to_csv、to_excel、to_sql和to_parquet等常用数据导出流程。

2026.09.16

40

27

GDB怎么设置断点
GDB怎么设置断点

本专题介绍GDB按照函数名、源代码行号和文件位置设置断点的方法,详细说明run、continue、next、step等命令的配合使用,帮助定位程序崩溃、逻辑异常及代码未按预期执行的问题。

2026.09.11

360

28

GDB怎么查看变量值
GDB怎么查看变量值

本专题介绍GDB调试过程中查看变量值的具体方法,涵盖局部变量、函数参数、数组、结构体和指针内容查询,同时整理变量持续显示、格式化输出及无法读取变量时的排查思路。

2026.09.11

120

22

GDB C++程序怎么调试
GDB C++程序怎么调试

本专题围绕GDB调试C++程序的实际过程,详细说明程序编译、调试器启动、命令行参数传入、断点命中和程序继续运行等步骤,并介绍条件断点、临时断点和观察点的设置方法,方便开发者跟踪复杂代码的执行状态。

2026.09.11

140

20

热门下载

更多
网站特效
/
网站源码
/
网站素材
/
前端模板

精品课程

更多
相关推荐
/
热门推荐
/
最新课程
稿定设计AI官方帮助中心
稿定设计AI官方帮助中心

共0课时 | 0人学习

文心快码功能介绍
文心快码功能介绍

共0课时 | 0人学习