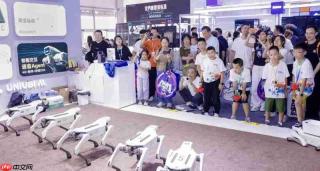
8月19日至23日,宇泛智能(uniubiai)全栈自主研发的四足机器人「灵猫cyvet」亮相2026世界机器人大会。继在世界人工智能大会首次登场仅30天后,「灵猫」迎来新一轮能力跃升——成功实现背越式跳高1米、立定跳远近2米两项高难度运动突破,并以720°连续后空翻配合群舞形式震撼登台,凭借扎实的技术积淀与惊人的迭代效率,持续拓展四足机器人的能力疆界。
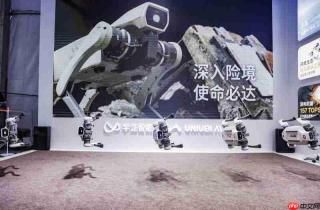
30天,全链路自研驱动的极速进化
在WAIC2026上,「灵猫」凭借720°连续后空翻及富有创意的群舞表演引发广泛关注。短短30天后,其在WRC完成全新升级:新增背越式跳高1米、立定跳远近2米两大核心运动能力,实现从“翻腾”到“腾跃”的关键跨越。
跳跃能力的突破,不仅回答了“能否完成动作”的基础命题,更进一步指向“能否投入实用”的场景化落地。电力铁塔旁的阶梯可一跃而上,化工园区内的碎石路面无需绕行,厂区通道边的排水沟亦能自主跨越。「灵猫」所具备的1米背越式跳高与近2米立定跳远能力,将原本不可逾越的物理障碍转化为可通行路径;叠加宇泛自研的高精度自主导航系统,它在变电站中胜任从容巡检员角色;而由空翻与跳跃能力所赋予的高动态运动基因,则成为WRC舞台上最具说服力的技术宣言。
这30天的快速跃进,源于「灵猫」全链路自研体系的强大支撑:关节电机、运动控制算法、视觉感知模块、多模态交互大模型以及巡检SaaS平台,全部由宇泛独立研发,不依赖任何外部授权。其搭载的自研异构双脑架构,配合高性能关节模组,即使在断网环境下仍可完成独立感知、实时推理与自主决策;整机仅重15公斤,却可承载20公斤负载;超低功耗运控模型保障长达5.5小时续航;无论是后空翻、跳高跳远还是负重行走,均由统一自研运控模型驱动,无需切换不同策略网络。
当核心技术完全自主可控,技术演进的节奏便真正掌握于自身手中。从WAIC到WRC,30天完成能力跃迁;从底层算法到执行电机,全栈自研铸就坚实技术护城河。宇泛「灵猫」正沿着具身智能的发展路径,将每一次技术突破,切实转化为产业一线的真实效能。
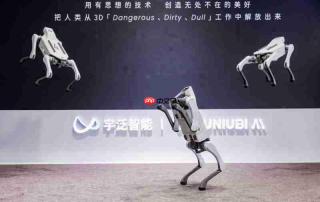

8个月,从概念草图到量产交付
从最初的设计线稿到正式工程量产,「灵猫」仅耗时8个月。这一高效进程,依托于宇泛多年打磨成熟的产品研发体系、规模化量产能力与稳定交付经验,也构成了其在机器人赛道中的核心竞争力。
深耕行业12年,宇泛以人脸识别为起点,深度扎根于工地厂房、楼宇社区、AI智慧停车、边防安检、自动驾驶等真实落地场景,在技术积累、工程实践与场景理解三方面实现全面沉淀。产品已覆盖全球90多个国家和地区,同时锻造出一支经验丰富、协同高效的复合型研发与交付团队。
历经12年厚积薄发,宇泛打造出业内稀缺的自研具身“大脑”,并正式发布首款重载型四足机器人。该产品面向真实道路环境与复杂空间结构,具备端侧闭环能力,涵盖感知、定位、路径规划与安全执行全流程,真正实现了从“机器之眼”向“智能之身”的跨越。127项国家授权发明专利、经大量项目反复验证的工程落地体系,共同构筑起「灵猫」8个月内完成量产落地的坚实底气。
当前,「灵猫」正加速由展会走向产线,量产交付节奏持续加快,首批将率先部署于社区巡检等典型应用场景,开启规模化商用进程,切实助力人类生产力解放。