





8 月 6 日,黎曼动力正式宣布与光轮智能、诺亦腾机器人(noitom robotics)达成战略协同关系。本次合作将聚焦于 riemann-1.0 具身世界动作模型与 matrix-game 3.5 交互式世界模型,三方将在高保真具身数据采集、联合模型训练、规模化能力评测、真实机器人部署落地及闭环反馈优化等关键环节展开深度协作,共同推进面向 2026 年的百万小时级具身智能数据基建工程。
此次联动标志着黎曼动力正加速由单点模型技术突破,迈向“数据生成—模型训练—实机验证—反馈调优”的全链路系统化闭环建设新阶段。未来,黎曼动力将持续依托 Riemann 系列具身大脑模型在真实任务中的执行表现,动态识别数据盲区与能力断层,并通过多模态数据平台、标准化评测体系以及机器人端部署反馈机制,高效驱动通用具身智能模型的持续进化。
以模型能力为牵引,构建百万小时具身数据闭环
要让具身智能真正具备物理世界的理解力与操作力,仅依赖视觉输入显然存在根本性局限。机器人不仅需“看见”物体,更需精准感知手指施加的压力变化、人体各关节的实时运动姿态、动作在三维空间中的连续演化轨迹,以及人—物—环境之间复杂的动态耦合关系。这类融合人体运动学、力觉反馈、环境状态演变与交互对象响应的高精度多模态数据,正是打造下一代通用机器人“认知中枢”的底层基石。
为此,黎曼动力设定明确目标:于 2026 年底前完成累计 100 万小时高质量具身数据的采集、标注、训练与闭环应用,系统性构建覆盖数据生产、能力评估、模型迭代与真机验证的全栈式具身智能基础设施。
在与光轮智能的合作框架下,Riemann-1.0 具身世界动作模型与 Matrix-Game 3.5 交互式世界模型,将全面对接光轮智能旗下 EgoSuite 人类行为数据平台、RoboFinals 综合评测平台及 RoboStack 实机部署反馈平台,开展模型适配、性能验证与效果反哺。
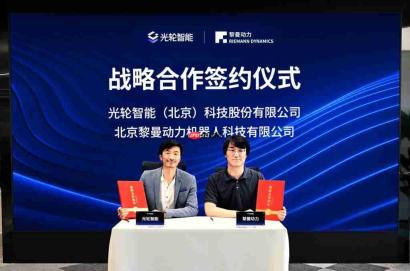
图:黎曼动力联合创始人李阳光与光轮智能战略与生态副总裁廉和签署战略合作协议
基于 Riemann-1.0 在移动操控、物体交互、家庭服务及长程任务执行中展现出的实际能力边界,黎曼动力将精准提炼模型训练所需的数据类型、场景分布与质量标准。光轮智能 EgoSuite 平台将据此组织大规模、结构化、高一致性的真人行为视频与多模态行为数据生产,并实时回传至模型训练 pipeline。这意味着,Riemann 系列模型的每一次升级迭代,都将直指真实任务中的能力短板,而非简单依赖数据量的线性堆砌。
融合动作位姿与触觉压力数据,强化复杂操作鲁棒性
与诺亦腾机器人的合作,则重点聚焦于高精度动作捕捉、自然人机交互建模、多模态行为数据采集及数据工程能力建设,合力打造高保真、强同步、可泛化的具身数据体系。
诺亦腾机器人在人体运动捕捉、接触力反馈采集及多模态行为建模领域具备深厚积累与成熟落地经验。本次协同将为 Riemann-1.0 在长尾任务处理、高难度操作执行、精细力控调节及跨本体迁移泛化等维度的能力跃升提供核心数据支撑。后续双方将联合采集涵盖人体动作轨迹、关节角度序列、接触力分布、交互对象状态变化等维度的训练样本,并着力攻克多源异构数据在时间轴与空间坐标系下的毫秒级同步难题。
黎曼动力将依据模型训练收敛效果与真实机器人任务验证结果,对数据采集策略、预处理流程及质量评估指标进行动态校准与持续优化,确保数据供给始终紧贴模型演进需求;同时,模型在真实场景中的表现也将作为关键输入,反向驱动数据体系的结构性升级与精细化演进。
Riemann-1.0 与 Matrix-Game 3.5 双轨并进,协同赋能具身智能
Riemann-1.0 是黎曼动力面向 Physical AI 场景自主研发的具身世界动作模型。该模型通过学习海量人类行为视频数据,构建起对人类动作意图、环境状态演化与操作结果因果关系的深层理解,在多项国际权威机器人 Benchmark 与真实硬件平台上均取得领先成果。在业内公认的高难度家庭服务评测基准 RoboCasa-365 中,Riemann-1.0 以 62.6% 的平均任务成功率位居榜首,较此前行业最优水平提升达 8.4 个百分点。
Matrix-Game 3.5 则定位为新一代交互式世界模型,致力于实现长期记忆保持、多轮连续交互与开放世界动态模拟三大核心能力。借助与光轮智能、诺亦腾机器人等生态伙伴的深度协同,黎曼动力将进一步打通从模型评测、数据构建到真实场景落地的完整闭环,显著加快世界模型在具身智能领域的工程化验证与规模化应用进程。
黎曼动力联合创始人李阳光表示:“当机器人动作模型真正走向复杂、开放、非结构化的现实环境时,其持续进化的前提,是获得高质量、多样化且具备可验证性的数据流。通过与光轮智能、诺亦腾机器人的紧密合作,我们希望让模型能力需求深度嵌入数据体系建设全过程,并依托真实部署反馈,形成可持续驱动模型迭代的正向飞轮。”
随着百万小时具身数据基建的稳步推进,黎曼动力将持续围绕世界模型架构、本体结构设计、运动控制算法、评测基准体系及真实场景数据闭环五大方向进行系统性布局,推动机器人智能从单一感知理解,迈向长期稳定、自主适应、广泛泛化的物理世界深度交互新范式。
关于黎曼动力
黎曼动力(Riemann Dynamics,全称北京黎曼动力机器人科技有限公司)专注于具身智能与 Physical AI 技术研发,致力于打造面向真实物理世界的下一代机器人通用智能体。依托 Matrix-Game 世界模型技术体系,公司构建了集环境理解、未来状态预测与动作策略生成于一体的统一智能框架,使机器人能够持续感知、自主推理并稳健执行复杂物理任务。
围绕家庭服务、移动操作等核心应用场景,黎曼动力已沉淀数十万小时高质量人类行为与机器人执行数据,持续推进世界模型能力、本体结构创新、运动控制优化与真实场景数据闭环的深度融合,加速机器人智能从感知层面向长期、稳定、可泛化的物理世界交互能力跃迁。


