

激光RTKX30:破解高楼区域市政管线测量定位难题

胖静吖_9339

胖静吖_9339

2026-05-25

527人浏览

原创

市政管线测量是城市规划、建设与日常运维的重要技术支撑,准确获取道路两侧各类地下及地上管线的空间位置信息,直接决定了后续施工、维护与应急抢修工作的安全性与科学性。然而,在高层建筑林立的城市核心区,复杂的电磁环境与物理遮挡,使得传统rtk测量方式频频失效,难以满足高精度、高效率的作业需求。激光rtk悟界·真位x30凭借融合激光感知与智能信号识别的双重创新,成功突破高楼遮挡下的定位瓶颈,达成“测一次即准、次次皆稳”的可靠表现,重新树立了复杂城区中管线测量的“真实定位”新标准,显著提升市政管线数据采集的精准性与作业流畅度。
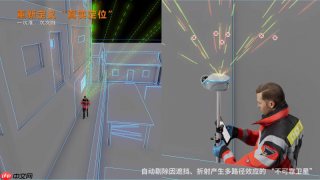
激光RTKX30:破解高楼区域市政管线测量定位难题

在城市密集楼宇周边开展市政管线测量时,信号衰减、反射干扰与空间受限等问题交织叠加,导致传统RTK设备作业效能大幅下降。其典型痛点集中体现在以下三方面,严重制约测量进度与成果质量:

  1. 卫星信号受阻,定位解算频繁失锁:高层建筑、高架桥体等构筑物大面积遮蔽天空视域,致使可观测卫星数量锐减、信噪比下降,RTK固定解持续时间短、易中断,难以维持连续稳定的厘米级定位输出;

  2. 多路径效应突出,坐标结果离散波动:GNSS信号经玻璃幕墙、混凝土立面或茂密行道树反射后进入接收机,与直射信号叠加,造成载波相位观测值畸变,同一管线点重复测量结果差异明显,影响点位坐标的可信度;

    时尚资讯分享服务平台网站模板
    时尚资讯分享服务平台网站模板

    时尚资讯分享服务平台网站模板是一款适合提供各种时尚新闻资讯分享服务网站模板下载。提示:本模板调用到谷歌字体库,可能会出现页面打开比较缓慢。

    下载
  3. 作业空间逼仄,设备实际可用性降低:如检查井口周边、临时施工围挡内侧、人行道狭窄夹缝等区域,物理遮挡进一步压缩卫星可见弧段,部分场景下传统RTK甚至完全无法初始化,导致关键点位数据缺失,破坏整体测量完整性。

究其根本,症结在于传统RTK缺乏对信号传播路径的判别能力,无法主动识别并排除经反射形成的虚假观测值,从而引发整周模糊度解算错误——这正是高楼环境下定位跳变与精度失稳的核心诱因。激光RTKX30直击该技术瓶颈,从感知层与算法层同步发力,构建起面向城市复杂场景的专用定位体系,依托两大关键技术跃升,实现遮挡环境中管线点位的稳定、一致、高精度捕获:

  1. 超高密度三维激光扫描,构建毫米级环境空间模型
    激光RTKX30集成新一代高速三维激光雷达,点云采集频率达86万点/秒,相较前代提升3倍以上。在楼宇簇集区作业时,可毫秒级完成对周边建筑立面、檐口、绿化乔木等障碍物的空间轮廓重建,精准刻画信号传播所处的真实三维地理环境,为后续卫星路径建模提供高保真空间底图,使设备真正“看清”每一颗卫星的可视性与可达性。

  2. 自主路径推理引擎,动态筛除多路径污染卫星
    依托激光扫描生成的精细化环境模型,X30内置路径推理算法可逐颗模拟各GNSS卫星信号在当前空间中的直线传播、遮挡状态及潜在反射路径,精准识别出因墙面/树冠反射导致相位畸变的“高风险卫星”,并在定位解算前自动剔除其观测数据。该机制从源头切断多路径误差输入,彻底规避模糊度误固定,确保定位结果始终基于高质量直达信号生成。

技术落地成效显著:激光RTKX30在典型城市高楼群、窄巷通道、绿荫覆盖等多重干扰并存的工况下,仍可持续输出优于±5cm的实测精度,同一管线点多次复测坐标偏差趋近于零,“一次采集即达标”成为常态。测量人员在路灯基座旁、井盖边缘、围挡转角等以往极易失锁的敏感位置作业时,无需反复重测、无需手动干预,真正实现“站得稳、测得准、走得快”,整体外业效率提升超40%。

市政管线数据的可靠性,是保障城市生命线工程安全运行的关键前提。激光RTKX30赋予一线测绘人员在高密度建成区开展管线调查的底气与能力,让每一份坐标数据都具备可追溯、可复现、可信赖的质量属性,为城市地下空间治理、智慧管网建设与长效运维提供坚实的数据基石。面向未来,激光RTK将持续深耕城市实景测量场景,以更智能的感知、更鲁棒的算法、更友好的交互,推动复杂环境下的空间信息获取迈向更高精度、更强适应、更广覆盖的新阶段。

相关专题

更多
PixTV官网入口地址合集
PixTV官网入口地址合集

本专题汇总了 PixTV AI 一站式视频创作平台的官方入口与使用教程。无需下载软件,浏览器直接访问即可使用。平台将剧本、图像、视频、声音与剪辑整合在“无限画布”中,接入 GPT Image 2.5、Seedance 2.5 等头部模型。本专题整理了从新建画布、角色锚定、分镜拆分到视频生成与导出的完整操作指南,助你快速上手 AI 短剧与漫剧创作。

2026.10.10

20

15

Kratos框架HTTP与gRPC服务开发教程

本专题围绕Kratos框架双协议服务开发,涵盖HTTP路由与处理器编写、参数获取、gRPC服务实现与客户端调用、metadata上下文传递、encoding编解码注册、统一响应封装、超时控制与流式响应实现方法。

2026.10.10

20

15

Kratos框架Protobuf接口定义与代码生成合集

本专题讲解Kratos框架接口定义体系,涵盖proto编写规范、proto add/client/server生成命令、http注解路由、validate校验、OpenAPI文档生成、跨服务proto复用与兼容性设计。

2026.10.10

0

15

C++虚函数怎么定义和调用
C++虚函数怎么定义和调用

C++虚函数是实现运行时多态的重要机制。本专题从virtual关键字的基本用法入手,介绍基类与派生类之间的函数重写、基类指针调用派生类方法,以及动态绑定的执行过程,帮助初学者掌握虚函数的核心语法。

2026.10.10

20

26

C++类与对象的封装方法教程
C++类与对象的封装方法教程

C++封装是面向对象编程的核心特性之一,通过类将数据与操作数据的函数组织在一起,并利用访问权限控制外部访问。本专题介绍类的定义、成员变量、成员函数以及public、private和protected的使用方法,帮助初学者掌握封装的基本原理。

2026.10.10

0

32

C++构造函数定义与调用方法
C++构造函数定义与调用方法

C++构造函数用于初始化类对象,是面向对象编程的重要基础。本专题从构造函数的定义、声明和调用入手,介绍默认构造函数、带参数构造函数、拷贝构造函数及成员初始化列表,帮助初学者掌握对象创建与初始化的基本方法。

2026.10.10

20

16

Kratos框架零基础入门教程
Kratos框架零基础入门教程

本专题整理Kratos框架入门内容,涵盖Go环境准备、kratos CLI安装升级、new命令创建项目、目录结构分层说明、服务启动与双协议端口、依赖下载报错排查,帮助开发者快速跑通第一个Kratos框架微服务应用。

2026.10.10

20

15

C++条件判断语句怎么写
C++条件判断语句怎么写

C++条件判断是控制程序执行流程的重要基础。本专题介绍if、if-else、else if和switch等常见分支语句,结合条件表达式、比较运算符与代码示例,帮助初学者掌握不同场景下的判断逻辑。

2026.10.10

0

13

C++变量怎么声明和赋值
C++变量怎么声明和赋值

C++变量是编写程序和存储数据的基础。本专题围绕变量声明、定义、初始化、赋值和类型选择等内容展开,帮助初学者理解不同变量的用法,并掌握在实际代码中定义和使用变量的方法。

2026.10.10

20

20

热门下载

更多
网站特效
/
网站源码
/
网站素材
/
前端模板

精品课程

更多
相关推荐
/
热门推荐
/
最新课程
Uniapp从零开始实现新闻资讯应用
Uniapp从零开始实现新闻资讯应用

共64课时 | 9.5万人学习

Uniapp从零开始实现新闻资讯应用
Uniapp从零开始实现新闻资讯应用

共67课时 | 12.4万人学习