





在物理ai的宏大图景中,自动驾驶被公认为最早有望实现突破的“硬核”应用。近日,英伟达全球副总裁吴新宙在北京举行的技术交流活动中,系统阐述了公司在智能驾驶领域的战略布局——不仅首次公开解析支撑智驾系统的“五层蛋糕”技术架构,更清晰锚定了l4级自动驾驶商业化落地的关键时间节点。
“五层蛋糕”驱动全栈式智能驾驶生态
英伟达已超越传统芯片供应商的定位,正以“三台计算机”(车载实时推理、云端大规模训练、高保真仿真验证)为支点,打造覆盖研发、测试到部署的闭环服务体系。吴新宙用“五层蛋糕”生动概括这一架构:自下而上依次为硬件平台Hyperion、底层操作系统、开源大模型Alpamayo、全栈仿真工具链,以及顶层的云基础设施。
☞☞☞AI 智能聊天, 问答助手, AI 智能搜索, 多模态理解力帮你轻松跨越从0到1的创作门槛☜☜☜
该架构的核心目标,是显著降低车企自主研发门槛。尤其在行业加速从模块化方案迈向端到端统一架构的过程中,英伟达依托其业界领先的仿真能力,单日可完成高达200万次多样化场景验证,大幅缩短模型迭代周期。当前,公司正全力推动主流整车厂接入Hyperion开放平台,加速智驾技术的标准化与规模化普及。
视觉为本,冗余为盾

用于在用户想通过浏览器自动化与 Google Gemini 或 ChatGPT 交互时。触发短语包括“ask Gemini”“ask ChatGPT”“ask GPT”“让...”。
在感知技术路线上,吴新宙展现出鲜明的“视觉优先”立场。他指出,摄像头所具备的像素密度潜力与信息丰富度,本质上优于激光雷达,完全可满足高阶辅助驾驶对环境理解的严苛需求。但面向安全性要求极高的L3/L4级系统,英伟达仍坚持将激光雷达作为关键安全冗余手段。据透露,公司正与欧美头部激光雷达厂商深度协同,为高阶智驾方案构建稳定、可靠的多传感器融合硬件底座。
L4商用进程提速:2028年服务覆盖20–30城
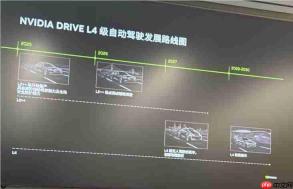
针对业内热议的“是否跳过L3直奔L4”议题,吴新宙持审慎务实观点。他强调,L3具备明确的人机共驾价值,能快速释放用户时间;而L4则高度依赖强大的云端调度、运维与持续学习能力。英伟达公布的分阶段路线图显示:2025年将交付与梅赛德斯-奔驰联合开发的首个量产项目;2027年将携手谷歌启动L4级无人驾驶试点运营;至2028年,计划联合Uber,在洛杉矶奥运会期间正式推出规模化无人驾驶出行服务,并力争实现全球20至30个城市的业务覆盖。
物理AI的疆域拓展:从轮式机器人到泛在具身智能
吴新宙进一步指出,物理AI的发展浪潮正由智能汽车向通用机器人领域纵深演进。在他看来,智能汽车本身就是一台高度特化的移动机器人,未来智能驾驶与智能座舱的“决策大脑”将走向深度融合与统一架构。尽管机器人研发面临更高维度的运动控制、交互理解与环境适应挑战,但自动驾驶在工程化落地中积累的海量数据闭环、仿真验证体系与实时计算经验,正成为机器人技术跃迁不可或缺的底层基石。依托英伟达全球化AI计算平台,这些能力将持续向工业、物流、服务等物理世界场景渗透,催生指数级的现实生产力跃升。


