





10月中旬,在日本ceatec2026 展会现场,一名操作员端坐于远程控制室内,通过小派创新dreamair 头显实时操控本田avatar机器人,双手持工具逐颗拧紧螺丝。据本田官网发布的avatar遥操作演示视频显示,操作员佩戴的正是小派创新推出的dreamair 头显。
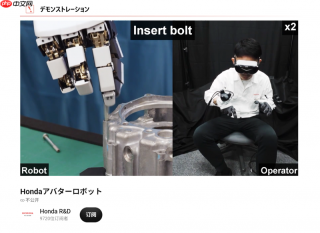
正在使用小派创新DreamAir头显进行遥操作的操作员
在该遥操作系统中,DreamAir的核心功能在于空间定位——持续追踪并确定操作员在三维空间中的精确位置。唯有机器人精准获知操作员手部所处的空间坐标,才能同步复现如双手协同拧紧螺丝等高精度动作;因此,高精度定位构成了遥操作技术落地的前提与基石。
本次演示所采用的DreamAir设备,搭载的是基站式光学定位方案。具体而言,即在操作空间内部署多个定位基站,持续发射不可见激光束,设备表面集成的感光传感器接收反射信号后,系统据此实时解算出设备在统一坐标系下的六自由度位姿。该方案与操作员同步佩戴的MANUS数据手套采用完全一致的定位机制,从而确保二者在同一空间坐标体系下实现毫秒级同步与无缝协同,显著提升整体定位精度与动作还原 fidelity。

小派创新专注空间计算与近眼显示技术研发已逾十年,此前已加入由觅蜂科技牵头成立的蜂巢数据联盟,积极布局具身智能所需的基础数据采集能力;近期亦正式获得觅蜂科技的战略投资。此次DreamAir成功应用于本田Avatar机器人的遥操作场景,标志着小派创新在空间定位领域的深厚积累,正切实融入具身智能的关键应用链条。
小派创新CEO任攀表示:“遥操作的本质,是将人类的动作意图无损、低延迟地映射至机器人本体,而这一过程的可靠性高度依赖于底层空间定位的准确性。小派在该领域已深耕十余年,当看到DreamAir在本田的实际演示中稳定支撑复杂人机协同任务时,我们倍感振奋。未来,小派具身将持续深化空间计算技术在具身数据采集方向的拓展与落地。”


