





在2026世界机器人大会(wrc2026)现场,伽利略正式推出全新自主研制产品——galileox,并首次定义“陆行具身系统”这一全新技术品类。该产品并非对既有产品的简单升级,而是企业从零启动、独立定义需求、全程主导研发与工程化验证的原创性成果。
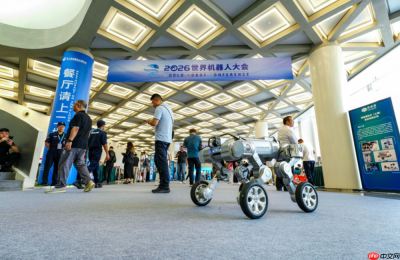
当前,地面移动机器人产业普遍面临严峻的场景适配瓶颈。市场上主流的轮式AGV、越野轮履平台、四足机器人虽各具优势,但实际业务往往涵盖室内精准作业、户外长距机动、非结构化地形通行等多重复合工况。而各类设备因硬件架构不兼容、控制逻辑互为孤岛,行业不得不依赖多机协同完成任务,导致采购成本攀升、运维体系冗杂、项目交付周期拉长。
直面这一核心挑战,GalileoX突破传统形态边界,首次将轮式高精度转运能力、车辆级远距离越野能力、足式高鲁棒性越障能力,在同一物理本体上实现无损融合,重新定义下一代地面移动机器人的底层技术逻辑与产品范式。
Part1|打破形态割裂:AGV、越野车与四足机器人能力统一于一机
全球地面移动装备长期被物理构型划分为三条平行赛道,每条路径均存在难以逾越的能力天花板:四足机器人虽能应对崎岖地形,但在重载能力、平地运动效率及作业定位精度方面明显受限;轮式AGV在结构化室内环境中表现优异,却无法适应户外复杂路况;越野轮履底盘具备强续航与通过性,却难以跨越台阶、碎石堆、陡坡等典型障碍。
GalileoX摒弃“一种构型对应一类场景”的惯性思维,依托自研“大一统陆行具身移动系统”,单台设备即可无缝覆盖AGV级室内精密转运、越野车级户外长程机动、四足机器人级非结构化地形越障三大核心能力,并通过智能多模态自适应切换机制,在不同环境间连贯执行全流程作业任务。
以能源场站典型工况为例,其完整作业链涉及厂房内物料搬运、数公里级园区外道路行驶、碎石坡道与台阶区域巡检等多个环节。传统方案需分别部署AGV、越野底盘与四足机器人,不仅硬件投入高,更带来多机调度协同难、备件管理分散、系统集成复杂等现实问题。而GalileoX一台设备即可贯穿全部环节,显著压缩硬件配置规模,降低调度复杂度与运维负担。
由此,伽利略跳出四足机器人同质化竞争红海,不再执着于打造“更快更强的机器狗”,转而聚焦构建面向全场景的一体化通用移动底座,推动行业重构地面移动设备选型方法论与应用逻辑。
Part2|陆行具身移动系统:构建原生一体化多模态移动基座
深入剖析GalileoX的技术内核,其最具颠覆性的突破在于首创“大一统陆行具身移动系统”,首次实现对轮式越野车、轮足混合机器人、AGV三类差异化工况的底层统一支撑。
长期以来,地面机器人受限于固定物理形态,其运动控制系统高度碎片化:轮式越野车、轮足机器人、AGV各自拥有专属且完全不互通的硬件架构与算法体系,能力无法复用、模块不可共享。而GalileoX所构建的大一统技术框架,则成功将三类跨维度、异构化的移动能力,原生集成于单一设备本体之上,打造出全球范围内极为稀缺的原生一体化多模态移动底层架构。
该架构绝非现有产品通过外部加装模块所能达成。当前部分竞品仅依靠附加机械结构实现轮足形态切换,本质上属于表层形态拼接,其底层硬件设计与运动控制算法仍彼此隔离,未触及兼容性根本难题。相较之下,GalileoX自机械结构立项之初,即以“多模态统一控制”为原生设计目标,贯通机械结构、动力驱动、环境感知、运动控制四大核心技术模块,完成全链路自主可控研发与一体化协同设计,构建出具备构型可变性与能力可扩展性的多模态统一基座模型。
产品贯彻“功能原生驱动构型”的设计理念,通过高精度复合主动悬挂系统,动态调控多模态切换过程中的机身刚度、载荷分布与实时重心轨迹;并创新集成360°无限旋转关节等关键部件,真正实现轮式、越野、足式三类核心移动能力的无损融合,构筑起行业难以短期复制的核心技术壁垒。
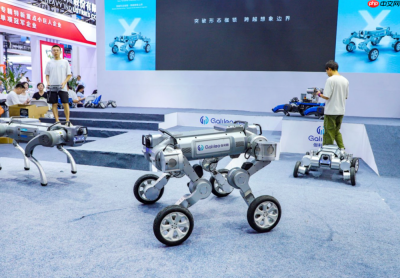
本次亮相WRC2026的GalileoX,仅为该大一统陆行具身移动系统首个工程化落地形态。
依托高度通用化、模块化、可拓展的底层系统,该平台展现出极强的构型延展性与场景泛化能力,可根据工业制造、特种作业、高危巡检等差异化需求,快速衍生定制化设备形态。

基于这一技术底座,GalileoX已超越单一产品范畴,成为伽利略中长期技术演进的战略支点,标志着企业正式迈入由单构型产品供应商,向多构型、全场景移动机器人生态服务商跃迁的新阶段。
Part3丨从底层突破到价值落地:全域移动能力的规模化产业空间
任何前沿技术的价值终须回归真实产业场景。GalileoX不仅面向工业制造、能源巡检、应急救援、公共安全及特种作业等关键领域,提供“一机通达”的解决方案,更在具身智能发展进程中实现关键跃升——有效破解当前双臂操作机器人普遍受限于AGV底盘功能单一的行业瓶颈。凭借其毫米级运动精度、超大负载能力及卓越复杂地形通过性能,GalileoX为双臂机器人提供了更高自由度、更强鲁棒性的作业载体,夯实了具身智能落地的移动基础。
在能源巡检领域,针对石化厂区、变电站等典型场景,GalileoX彻底替代原有AGV+越野车+四足机器人组合模式,一站式完成厂房内部物资转运、园区外长距离机动、碎石台阶区智能巡检,打通端到端作业闭环,显著压降综合建设与运维成本,提升巡检覆盖率与响应时效。
在工业制造场景,突破传统AGV仅适用于平整车间的局限。GalileoX可在完成产线零部件精准配送后,自主切换至越野或足式模式,穿越车间外坑洼路面、斜坡、台阶等非结构化区域,实现厂区内-外物流全链路贯通,加速工厂智能化升级进程。
在应急救援场景,面对地震废墟、山体滑坡、洪涝灾害等高危环境,GalileoX可快速进入人员难以抵达的危险区域,执行灾情侦察、生命体征探测、应急物资投送等关键任务,大幅降低一线人员暴露风险。后续还将推出防爆增强版本,适配化工泄漏、燃气爆炸等极端高风险作业场景。
在公共安全领域,GalileoX可灵活部署于大型赛事、城市安防等多元场景,兼顾室内场馆、露天广场、阶梯通道等多类型巡逻区域;结合未来持续拓展的AI视觉识别能力,可实现异常行为预警、重点区域布控、突发事件快速响应等智能安防功能。
本次WRC2026完成首秀,标志着GalileoX已完成核心架构与多模态能力的公开验证。下一步将加速推进工程优化与量产导入。依托伽利略已覆盖全国26个省份的成熟落地经验,参考国网天津电力智能巡检、南昌公安智慧安防等标杆项目实践,并借助公安部警用装备采购目录等相关资质,GalileoX将快速切入能源、应急、制造等核心行业市场,成为企业可持续增长的核心驱动力。同时全面开放软硬件接口,赋能生态伙伴开发垂直行业解决方案,持续拓宽技术应用边界。
Part4丨伽利略:开启全域移动新纪元
GalileoX是伽利略深度研判机器人产业发展趋势后的战略性落子。企业主动打破轮式、足式、AGV的传统品类藩篱,跳脱四足机器人赛道内卷困局,引领行业从“单构型、单工况”作业模式,迈向“一体化、全域化”智能作业新范式,正式宣告“一体化全域移动底座时代”的到来。
作为国家级专精特新“小巨人”企业,伽利略已实现构型设计、机械结构、电机关节、运动控制等全技术栈自主可控。GalileoX正是这一综合实力的集中体现,也进一步确立了公司“多模态全域移动技术开拓者”的行业坐标。
未来3–5年,GalileoX将成为伽利略全球化商业布局的核心引擎,深度覆盖工业、能源、应急、特种作业等海量垂直场景。企业将持续开放平台能力,联合生态伙伴共建行业应用体系,加速完成从硬件制造商向全域移动机器人生态服务商的战略升级。
GalileoX的发布,标志着长期制约产业发展的设备形态壁垒被实质性打破。产业演进方向正从“多台异构设备堆叠完成任务”,转向“单底座全域智能自主作业”。挣脱形态枷锁,拓展能力边界,下一代全域地面移动机器人的产业化篇章已然开启。
伽利略公司介绍
伽利略(天津)技术有限公司是一家以自主研发为驱动、以智能制造为根基的创新型科技企业,设有国家博士后科研工作站,先后获评国家高新技术企业、国家级专精特新“小巨人”企业及“双软”认证企业。公司主营业务涵盖智能仿生机器人系列、具身智能脑枢平台、无线电通信设备等,产品广泛应用于轨道交通、工业智能巡检、应急救援、智慧安防、石油化工等多个关键领域,相关技术研发水平与市场占有率稳居行业第一梯队。立足新一轮科技革命与产业变革浪潮,公司坚持“研发驱动、制造筑基”双轮战略,深耕具身智能核心赛道,聚焦智能仿生机器人研发制造与通用具身智能大模型构建,持续探索物理世界与数字智能深度融合的新范式,致力于为千行百业数字化、智能化转型提供新一代全域移动智能载体。


