1、 null
2、 使用USB数据线将APM飞控与计算机连接,随后启动Mission Planner地面站软件,即可进入配置流程。
3、 配置串口通信参数
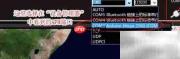
4、 在Mission Planner主界面右上角区域,从下拉菜单中选定APM所连接的COM端口号,并将波特率设定为115200;完成这两项设置后,无需手动点击CONNECT按钮建立连接。
5、 点击顶部菜单栏中的“初始设置(Initial Setup)”选项,软件将自动访问官方服务器,拉取并加载最新固件资源。
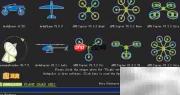
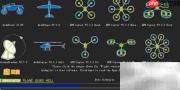
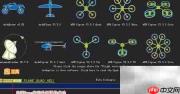
6、 系统提供多种飞行器类型供选择,涵盖固定翼、直升机、地面车辆及多旋翼平台等;请依据实际应用场景进行匹配。本例采用四旋翼构型,因此选中对应图标。
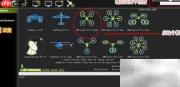
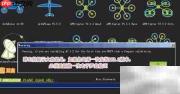
7、 确认机型后,软件将自动下载适配固件,并将其烧录至APM飞控模块中,实现固件更新。
8、 接入飞行控制器
9、 此时可点击界面右上角的CONNECT按钮,通过MAVLink协议与APM建立通信链路;当该按钮变为绿色且文字显示为DISCONNECT时,表明连接已成功建立。
10、 查阅当前已安装的固件版本详情