





作者|黄楠
编辑|袁斯来
硬氪独家获悉,通用全身具身大脑公司「源策未来Archon Robotics」近日完成数亿元种子轮融资,本轮投资方包括真格基金、高榕创投、IDG资本、五源资本等头部美元基金,以及戈壁创投与香港大学联名基金、奇绩创投、上海创智学院等。光源资本担任独家财务顾问。
本轮资金将主要用于全身人形基础模型研发、多模态全身动作数据采集、人才团队扩充,以及多地研发中心与产业合作生态搭建,加速在今年内实现开源人形基座模型落地。
源策未来成立于2026年4月,研发总部位于上海市徐汇区漕河泾开发区。公司专注研发通用全身人形基座模型,构建全身智能(Whole-body Intelligence),为人形机器人提供类人全身移动操作的能力,以加快实现具身智能走入千家万户。
创始人李弘扬博士现任香港大学助理教授、计算与数据科学学院助理院长、上海创智学院导师。他主导的端到端自动驾驶项目UniAD获CVPR 2023最佳论文,是近十年来大陆学术机构唯一获此奖项的工作;2026年获机器人领域国际顶会RSS Early Career Award,成为这一奖项设立20年来的首位华人学者。
联合创始人兼CEO李天羽博士,为上海创智学院首批毕业生、复旦大学博士,作为核心开发者深度参与华为量产自动驾驶ADS 4.0世界引擎方案研发。联合创始人兼Head of AI陈立博士是UniAD最佳论文的第一作者,本科毕业于上海交通大学致远荣誉工程,曾获香港大学校长博士奖学金。
源策核心团队均来自香港大学、清华大学、上海交通大学、复旦大学、浙江大学等头部自动驾驶、机器人与大模型研究团队,兼具原创算法突破与超大规模工业系统落地经验。
☞☞☞AI 智能聊天, 问答助手, AI 智能搜索, 多模态理解力帮你轻松跨越从0到1的创作门槛☜☜☜
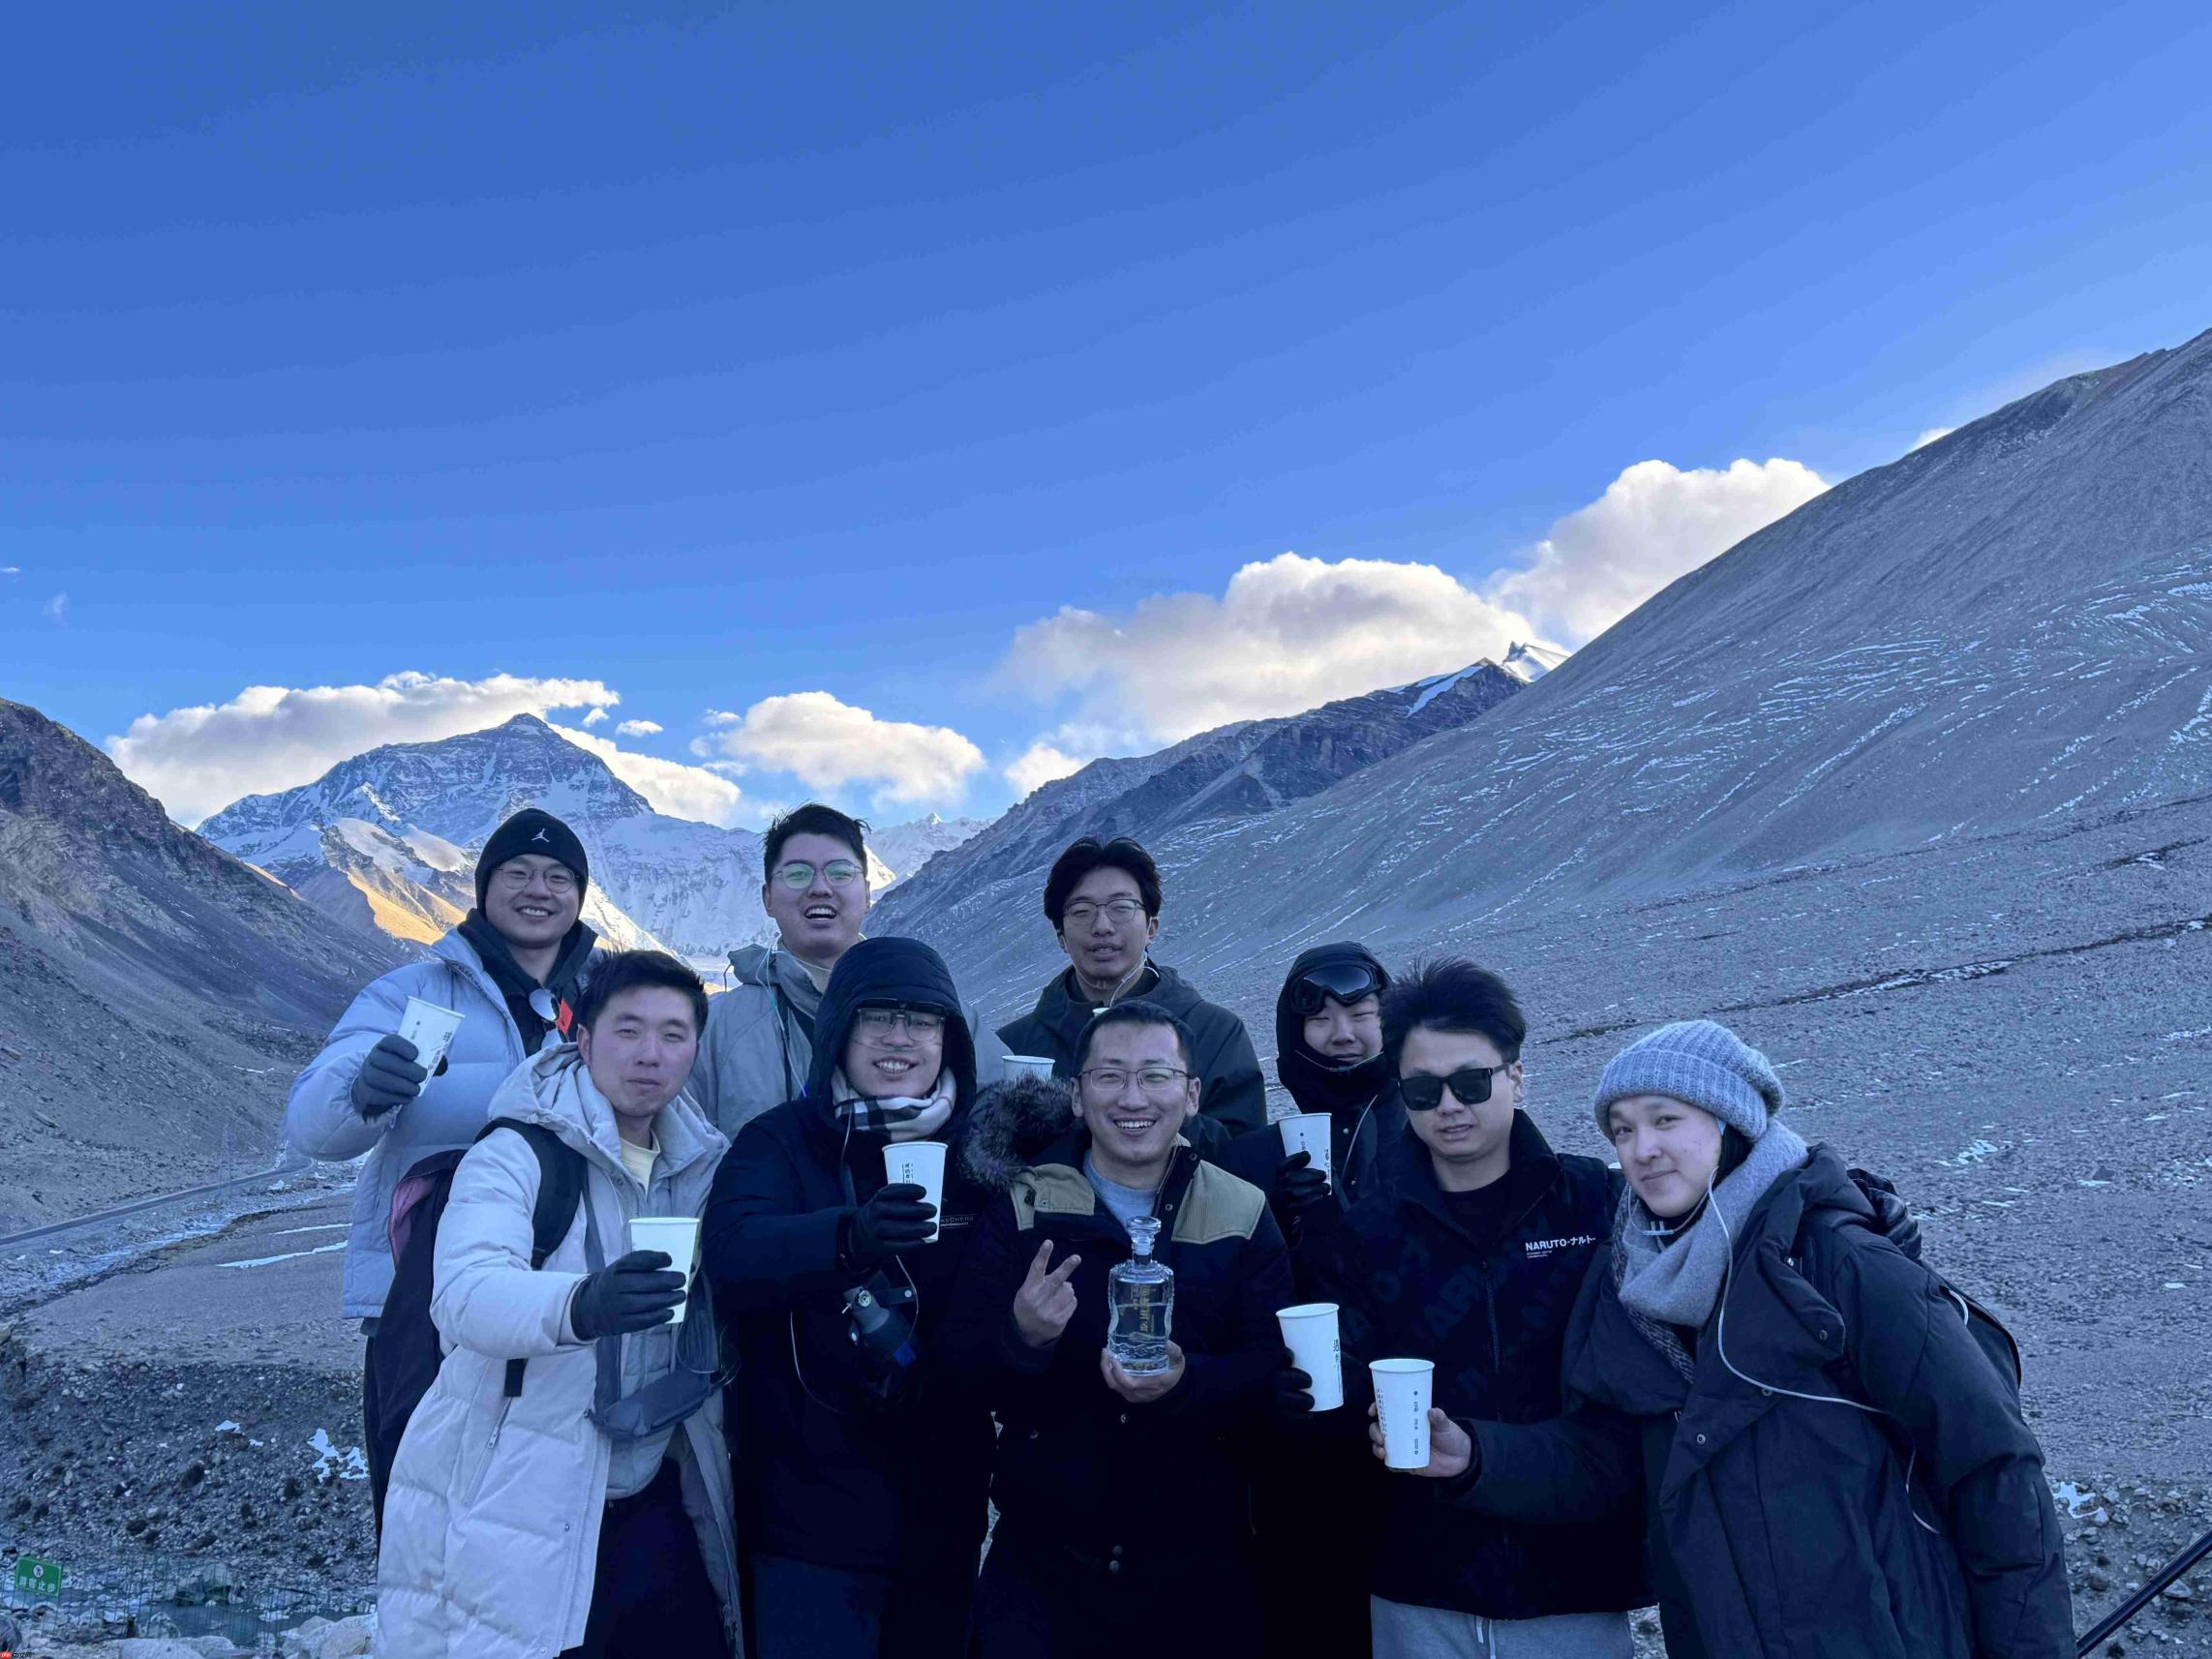
源策团队在珠峰大本营举杯。摄于2024年2月于珠穆朗玛峰(图源/企业)
具身智能行业正步入一个关键的分化时刻。Omdia等公开数据显示,2026年上半年,国内具身智能及机器人领域共发生288起融资事件,披露融资总额超过460亿元,加快逼近2025年全年554亿元的规模。但巨额融资并未同步带来技术共识的收敛。
当下多数具身方案存在先天局限:现有训练数据以桌面第一视角视频、单臂或夹爪动作为主,缺失全身重心调整、躯干借力、多肢体协同等人类原生交互逻辑。这意味着,大部分机器人仅能完成固定点位抓取,面对推门、整理床铺、双手持物开关门这类需要全身配合的日常任务,则难以自主适配变量。
这一局限的根源在于数据基础设施的结构性缺口。源策未来CEO李天羽告诉硬氪,“市面上可获取的具身数据集看似庞大,实际真正对人形全身训练有效的信息却极为有限。”
第一视角视频数据集仅支持记录人眼所看到的画面,蹲下、俯身、侧身等手部表象之外的关键动作位姿信息缺失。机械臂及夹爪等标注数据,则多集中在平面范畴,只记录末端轨迹,模型可以学习操作器如何移动,却难以理解如何与环境互动。而人形真机数据总量本就极低,采集成本更以数百至近千元每小时计,有关全身多关节耦合的复合任务样本在过去的数据池中近乎空白。
三类数据各有缺失,指向了同一个问题,人类完成日常动作最核心的信息,即全身如何协调、重心如何转移、力量如何从下肢传导到上肢等,在现有数据中几乎没有被记录过。
以一个简单的日常场景为例。当人在拉开一扇轻门和重门时,其手部轨迹几乎看不出差别;都是先抓住把手往后拉,无论使用多大力气,其位姿与门的运动始终同步。真正的差异体现在全身维度,面对轻门,人保持直立即可拉开;遇到重门,身体需要倾斜将重心前移,用体重对抗阻力。
这些重心移动的信息,只有在全身数据中才会被记录下来,并蕴藏着物体物理属性的本质差异。简单来说,如果模型长期仅学习单一维度信息,它或许能完成“拉门”这个动作,却无法理解“门有多重”在人体层面意味着什么。
“信息的长期缺位,将当前机器人的能力锁定在固定桌面抓取的层面,与真实家庭环境中多样化任务之间,横亘着一道数据断层。”李天羽说,“要突破这层天花板,必须回到源头重新定义数据采集的逻辑。”
源策团队认为,从轮式底盘搭配双臂的方案向人形机器人迁移,在结构、运动控制、感知维度上均存在本质差异,并非简单的形态升级。当海外企业刚意识到人形任务的复杂性时,他们已率先将目标锁定于此。
源策未来瞄准了一个几乎无人涉足的领域,做通用全身人形基座模型,其核心理念Human Body Learning,即学习人类全身位姿与协调方式,而非仅仅跟踪末端执行器的轨迹。通过在人类的全身动作中,让机器人习得“四肢协调的智慧”,具备完整的全身交互能力。
通过将人形机器人的行动“智能”尽可能沉淀在与本体无关的中脑层级,这期间,中脑所学习的能力不绑定某款具体的机器人;它输出的是全身运动轨迹,而非针对某个特定型号的关节角度指令,使模型具备跨不同本体迁移的潜力。随着数据采集越充分、覆盖场景越多样,中脑的表征能力就越强,源策未来具身全身大脑可以迁移到的本体类型也就越广。
基于这一判断,源策未来将构建一套全新数据采集体系。创始人李弘扬认为,具身数据的演进路径正从真机遥操作向手持设备与第一人称视角迭代,最终目的地是具备人类完整感知要素、并带有全身动作标签的以人为中心(Human-Centric)全人形数据。
同时,源策未来还将引入触觉等多维感知模态,搭配更高精度的全身与手部捕捉设备。李天羽告诉硬氪,数据多样性与数据质量,比单纯的数据规模更为关键。“一条覆盖了重心移动、躯干角度变化的全身数据,其信息密度远高于一百条只有手部轨迹的桌面数据。”
数据的采集方式决定了模型能学到什么,模型的能力短板反过来定义了下一次采集的目标。这套“采集-训练-反馈”的闭环一旦运转起来,就会形成一道持续自我强化的数据壁垒:每完成一轮采集和训练,模型能力提升一截,系统对“哪些数据真正有用”的认知也更精准一分,下一轮采集的效率和质量便再上一个台阶。
它考验的不仅是算法层面的工程能力,更是对“模型究竟需要从物理世界中学习什么”这一根本问题的系统性理解。而这项理解,正是源策未来最核心的判断力所在。
硬氪了解到,源策未来计划于2026年下旬发布其首个人形原生基座模型。
在源策未来团队看来,人形机器人要真正从实验室走入家庭,需要的不仅是一次完美的单点演示,而是让机器人具备在复杂、动态、非结构化的家庭环境中持续可靠工作的能力。这种能力的上限,从根本上取决于模型对物理世界的理解深度。
源策未来选择回到具身智能的起点重新回答这个问题:用一个什么样的身体、从什么样的数据中学习,决定了机器人最终能走多远。
以下为硬氪与源策未来创始人李弘扬博士、CEO李天羽博士的访谈节选(略经编辑):
硬氪:当前具身行业尚未进入收敛阶段,源策未来提出做通用全身人形基座模型,这个选择的底层判断是什么?
李天羽:我们的路线和市场上主流方案有两层本质区别。
第一是硬件形态。源策未来从立项起就锚定完整的人形机器人,核心要解决的是全身多关节联动和重心动态调节问题。大多数团队选择轮式底盘加双臂,从工程角度可以理解,稳定性好、技术门槛相对低、短期内容易出demo。但回到家庭场景,轮式底盘连门槛都过不去,更不用说蹲下、爬高、侧身钻缝隙这些日常操作。人形不是一个选项,是终局的必然形态。
第二是底层模型架构。我们做的是专属的人形原生具身大模型,不是拿已有的VLA或世界模型来做微调。这两者的区别在于,前者是从全身数据中学习人类与物理世界交互的底层逻辑,后者是教模型如何在固定桌面上移动一个物体。源策未来的模型架构从第一天起就为全身运动设计,大脑负责任务理解和长程规划,中脑学习跨本体的全身运动表征,小脑负责实时位姿跟踪与平衡维持。三层协同,输出的是全身运动轨迹,而非单纯的末端指令。
基于这一路线,我们搭建了独立的数据采集链路。一边大规模采集普通人在真实场景下的全身动作数据,一边搭配人形真机实操数据联合训练,让模型复刻人类与生俱来的全身协调交互能力。
源策要构建人能真正面向无预设家庭环境的人形大脑。机器人需要自主感知周边变化,随机处理各类差异化任务:物品轻重、摆放位置、房间布局随时在变,没有固定脚本。它的核心诉求是极强的泛化与迁移能力,学会一套逻辑,就能应对千百种不同场景。
硬氪:你曾在公开采访中将当前具身智能行业的发展水平,类比为自动驾驶的L1.5阶段,其依据有哪些?具体对应哪些维度?
李弘扬:我们可以借用自动驾驶L1到L5的分级逻辑来理解具身智能的演进。L1是基础的遥操作,有限泛化;真正达到L2,系统才能脱离人工干预,在特定场景下自主完成完整的操作闭环。
对照当下的具身行业,绝大多数公开演示本质上仍是远程遥操或高度预设的脚本执行,绝大部分动作、物体位置、环境布局都提前固定,更换任意变量系统就失效。没有任何一款产品能够脱离人工干预,自主处理多步骤、多变化的连续居家任务。
所以这个L1.5阶段的判断意味着,行业能做出单点任务的demo,但离“特定场景下的完全自主”还有距离。跨过这道门槛的关键在于数据,然而,现有数据集里没有包含人形机器人在真实家庭环境中自主决策和全身协调所需的信号。只靠现在这些数据继续堆模型规模,是到不了L2的。
要跨越这道鸿沟,必须重新定义数据采集的逻辑,从“采集单一视角下的机器人运动”转向“采集全身如何与环境互动”,从“预设场景下的固定任务”转向“开放世界中的多样化探索”。这也是源策Day One就要做的事。
投资方评论:
真格基金董事总经理秦天一表示,和李弘扬相识多年,我见证了他带团队攻克最难且重要的课题,从UniAD到BEVFormer,再到源策的愿景“通用全身人形基座模型”。他们从不chase benchmarks,而是坚定地push boundaries。更难能可贵的是,李弘扬创立的OpenDriveLab俨然成为自动驾驶与具身智能领域的人才山谷,成长出了一批斗志昂扬的顶尖青年学者,源策联合创始人李天羽和陈立正是其中的杰出代表。
高榕创投合伙人辛旺表示,我们非常喜欢李弘扬老师带领的源策智能团队,有纯粹的技术理想,有深刻的insights,有创新引领的勇气,绝不做follower。智驾方向的UniAD、BEVFormer、WorldEngine,具身方向的Agibot、WholeBodyVLA、Ego-humanoid等,都不断证明源策团队有持续创新、做出世界影响力成果的能力。今天,源策又选择了一条难而正确的路,挑战人形机器人全身灵巧操作大脑的难题。我们很高兴能参与到源策的事业中来,期待源策成为世界级的具身大脑公司。
五源资本合伙人孟醒表示,2023年我在做自动驾驶时认识弘扬,那时UniAD刚拿下CVPR最佳论文,是行业里最轰动的事件。让我服气的不是奖杯,而是他提问的方式:当所有人都在各自的模块里卷,他从planning这个终极目标出发,反推系统该长什么样,拉通一切模块的backbone,让一切服务于最后的planning。三年后的源策,还是那个弘扬。别人问"现有数据能训出什么",他在问"机器人该向人类学什么"。Human Body Learning之于具身,正如当年planning-oriented之于自动驾驶——都是用终局定义起点。今天的具身智能不缺钱、不缺工程师、不缺算力,唯独缺这种taste:在喧嚣里分辨什么值得做。我认为最珍贵的,是一个人穿越两次技术浪潮、始终把问题问对的判断力。
戈壁创投董事总经理及大学创科总经理李冠乐表示,源策未来并非传统机器人企业,而是一家依托算法与数据引擎驱动的硅基具身智能公司。团队拥有稀缺的行业技术范式定义能力,依托自研原创算法与成熟的工程落地实力,在赛道标准尚未统一的当下,有望成长为物理通用人工智能领域的底层技术基座。戈壁创投也将持续加码支持香港大学科学家的创业项目。









