





近日,以“鸿蒙生态与ai前沿技术”为主题的华为开发者大会2026(hdc2026)在广东东莞松山湖圆满落幕。这场面向全球开发者的年度顶级技术盛会,见证了openjiuwen社区正式发布并开源jiuwensymbiosis——一款专为高阶物理ai量身打造的共生型系统架构。该架构有效弥补了当前大模型及数字agent普遍缺乏真实世界交互能力的短板,加速推动人工智能从纯虚拟空间迈向可感知、可操作、可进化的物理现实场景。其开放接口全面覆盖具身智能、机器人agent、视觉语言模型等关键方向,为开发者架设起贯通大模型能力与实体机器人系统的全新技术通路。
直击行业瓶颈,打造可工程化落地的物理AI新范式
当前大语言模型已在逻辑推理、内容生成与复杂计算方面展现出卓越能力,却持续受困于Moravec悖论:即对抽象思维驾轻就熟,却在行走、抓取、动态避障等基础物理动作上举步维艰,演变为“高智商但无躯体”的“缸中之脑”。与此同时,主流虚拟仿真训练路径与端到端建模方案暴露出明显局限——跨平台泛化能力薄弱、长周期多步骤任务执行稳定性差、异常行为溯源困难、系统鲁棒性不足,严重阻碍物理AI走向规模化商用。
围绕上述核心挑战,JiuwenSymbiosis创新构建以“态势感知环”为中枢的闭环运行体系,完整覆盖“感知→规划→执行→观测→反馈”五大关键环节。架构深度整合“多模态感知、安全路径规划、物理层执行、实时状态观测、闭环反馈调节、空间记忆建模”六大功能模块,首次将Agent内部决策流与行为链显性化呈现,彻底告别黑盒式运行模式,使AI的意图理解、策略生成与动作输出全过程具备可观测性、可调试性与可协同性。
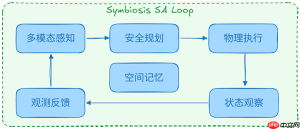
基于结构化世界状态表征机制,该架构支持对复杂长程任务进行自主解构与动态重组,实现零样本条件下跨机器人本体、跨物理环境的自适应迁移,显著减少对海量标注数据与专用训练资源的依赖;同时赋予终端设备持续归纳经验、在线优化策略的自主进化能力。对终端用户而言,仅需以自然语言输入任务指令,系统即可自动完成全流程解析、调度与执行,无需人工示教或底层编程,极大降低物理AI的应用门槛与部署成本。

生态深度融合,开创端云协同、人机共进的新协作范式
JiuwenSymbiosis以“共生”为设计哲学,突破传统人控机器的单向指令关系,构建可持续演进的人机长期协作新范式。系统不仅能精准理解高层语义目标,还能主动拆解任务流程、动态评估执行条件,并在必要节点发起人机协同请求;更依托持续的环境交互反馈,不断沉淀知识、迭代策略,真正践行“人在回路中、智在闭环里”的共生理念。
在算力支撑与硬件适配方面,该架构深度融入华为昇腾与鲲鹏全栈生态,采用轻量化端云协同架构设计:端侧部署精简高效的视觉感知模型,由昇腾310P NPU承担目标识别、多模态融合等高实时性任务;鲲鹏CPU则专注任务编排、设备协同调度与底层控制逻辑运算,保障毫秒级响应与低延迟运行。
尤为值得关注的是,JiuwenSymbiosis全面继承OpenJiuwen在昇腾与鲲鹏平台上的多年优化成果。在部分典型场景下,它可分担大模型推理与复杂任务规划负载,通过算力任务的智能分层调度,规避传统GPU集群中常见的资源争抢与能效瓶颈。这种异构协同的分层架构,不仅显著提升系统整体吞吐效率,也大幅压缩边缘侧部署成本与功耗水平,使其可灵活适配机械臂、四足机器人、工业边缘智能终端等多种实体硬件形态。
目前,JiuwenSymbiosis已正式在Gitcode平台开源。OpenJiuwen社区强调,物理AI的成熟发展离不开产业界、学术界与开源社区的协同共建。未来将持续以开源为纽带,汇聚全球开发者智慧,不断完善技术组件、丰富工具链与标准接口,加速推进感知—认知—行动三位一体的物理AI时代全面到来。


