





5月22日,国家发改委正式提出要“加速推进具身智能训练基础设施建设,更好赋能具身数据采集及‘大小脑’协同模型训练”。在政策方向明确的背景下,一个关键命题日益凸显:高质量的真实机器人操作数据,究竟从何而来?不同于大语言模型可直接从互联网抓取海量文本资源,机器人所需的交互数据必须源于真实机器人在真实物理空间中执行任务的过程。数据的真实性、一致性与可迁移性,正深刻制约着模型性能跃升与跨场景泛化能力的构建。
近期完成近亿元天使+轮融资的清华背景企业——灵御智能,对这一核心瓶颈提出了有别于行业常规路径的深度洞察:高质量真机数据并非依靠独立外挂式采集设备“被动采集”而来,而是由高性能机器人本体、真实任务闭环执行与多模态数据融合系统协同“主动生产”而成。基于该理念,灵御智能自主研发TA机器人作为“数据采集母机”,并以此为枢纽,构建起高密度、低成本、高精度、高稳定性的真机数据工业化生产能力,切实缓解行业长期面临的数据供给短缺难题,为具身智能生态的整体演进筑牢底层数据基座。
在信息维度上,灵御TA机器人实现行业领先的信息覆盖广度,是当前数据采集信息完备性最强的机器人本体。其在执行真实任务过程中,可同步捕获视觉图像、关节位姿、力控响应、操作指令等多源异构信号,单次作业即可沉淀全链路、高保真的多模态数据集。完整涵盖六维力控数据、头部4K双目视觉流、腕部2K双目视觉流以及遥操作过程中的眼动轨迹数据,整体数据topic数量居业内首位。
低成本是驱动数据规模化落地的关键杠杆。灵御TA机器人本体定价区间为10万–20万元,仅为同级别竞品的1/2至1/3,堪称业内最具性价比的真机数据采集平台。单任务数据采集成本压降至约0.6元,而行业主流高品质设备普遍在3–5元之间。公司创始人兼CEO金戈将该降本路径凝练为两点:“以算法替代昂贵硬件,以产品定义剔除无效配置”——采用电流反馈算法替代万元级六维力传感器,取消双足行走、灵巧手等高功耗低复用率模块,从源头重构成本逻辑。

高精度则是灵御TA机器人硬核实力的又一集中体现,使其稳居真机数据采集精度第一梯队。整机硬件系统实现亚微秒级时间对齐,6路相机触发同步精度达纳秒级,端到端延迟(从图像曝光至数据写入内存)最低控制在40毫秒以内;空间层面,重复定位精度达0.1毫米,绝对定位精度达1毫米,均处于行业顶尖水平。联合创始人兼首席科学家莫一林指出:“若未实现精准的时间同步与严格的空间标定,所获数据本质上与普通第一人称视角视频无异。”
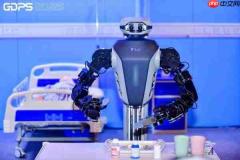
本体运行的高稳定性,则保障了数据生产的可持续性与工程可靠性。灵御TA机器人是业内少数具备顶级数据采集鲁棒性的机器人平台之一。其在真实任务场景下支持单日连续有效作业超8小时,并凭借优异的力控柔顺表现与复杂环境适应能力,确保数据采集长期稳定、高度可复现。在第二届中关村具身智能机器人应用大赛中,其多项任务平均完成时间仅为同类产品的30%甚至更低,一举斩获全部7项一等奖。
依托上述四大核心能力,灵御TA机器人已可稳定支撑3D场景重建、动作语义分割、视觉-语言-动作(VLA)联合建模及世界模型所需的基础数据生成。面向下一阶段,灵御智能计划在未来一年内建成覆盖百万小时规模的高质量真机数据集。从信息维度最丰富,到采集成本最低廉;从时间同步最精准,到长时运行最可靠——灵御TA机器人以全栈领先的物理本体能力,正推动高质量真机数据由稀缺战略资源,转变为可规模化、可持续供应的行业公共基础设施,成为当前真机数据采集领域综合性能最强的机器人本体之一。





