





近年来,老旧小区改造工程在全国各地持续推进,破解“停车难”问题成为其中最直接且亟需解决的关键任务之一。在整体改造进程中,地下停车场测绘作为基础性环节,堪称整个项目的“导航仪”,为后续规划设计提供高精度、高可靠性的空间数据支撑。然而,受限于作业环境复杂、流程冗长等现实因素,该环节长期成为影响项目启动节奏的“堵点”。而以华测导航如是rs10为代表的新一代移动测量装备,正将单个地下停车场的测绘周期压缩至“24小时内完成”,掀起一场静默却深刻的效率变革。
一、传统测绘之困:效率瓶颈与多重挑战
在新型技术尚未普及的阶段,地下停车场测绘主要依赖全站仪(即测量机器人)。这种作业方式本质上属于“离散点式”采集:测量人员需在场内反复搬站、设站,逐一对准并记录每个车位边界点、结构柱、承重梁等关键位置的三维坐标。仅此过程就已耗费大量人力与时间。更棘手的是地下空间固有的作业限制:一方面,停车场日常处于车辆停泊与人员穿行状态,严重干扰全站仪所必需的通视条件,导致前后方交会测量难以实施,作业往往被迫安排在凌晨或清晨车流稀少时段,大幅延长外业周期;另一方面,老旧车库普遍存在照明不足、立柱林立、子母车位混布及异形车位频出等问题,在此类高干扰环境中人工逐点采集极易遗漏细节或误记坐标,造成数据缺失或偏差,为后期建模与施工埋下隐患。完成一个中等规模停车场的外业采集通常需耗时3天,叠加内业数据整理、坐标校正与图纸绘制,整体周期普遍达5天以上。如此低效的流程,已明显滞后于当前城市更新项目对时效性的严苛要求。
二、技术破局:RS10如何重塑测绘流程
华测导航如是RS10移动测量系统的落地应用,为地下停车场测绘带来了系统性升级路径。其核心突破在于深度融合高精度GNSS RTK、激光SLAM(同步定位与建图)与视觉SLAM技术,推动测绘范式由“点状采样”跃迁至“面状连续感知”。
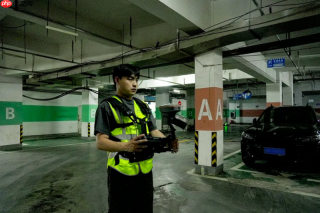
工作人员正在采集数据
1、外业采集:从“搬站瞄准”到“行走扫描”
传统全站仪作业的核心动作是“设站—瞄准—读数—记录”,而采用如是RS10后,测量人员仅需手持设备沿预设路径匀速步行即可。设备通过高速激光雷达持续发射并接收反射信号,实时构建高密度三维点云,完整捕获沿途所有车位标线、坡道轮廓、结构立柱、限高标识及消防设施等空间要素。在湖南某典型老旧小区改造案例中,测绘团队仅用25分钟便完成了3744平方米地下空间的全覆盖扫描。效率跃升的本质在于:它不再依赖有限控制点推算空间关系,而是以毫米级分辨率一次性获取真实、连续、带纹理的空间本体信息。
2、技术融合:保障精度与坐标统一
针对地下空间GNSS信号缺失这一行业共性难题,如是RS10创新采用RTK+SLAM协同解算机制予以应对:进入地下前,设备在室外开阔区域接入CORS网络,获取国家2000坐标系下的高精度绝对起始坐标并完成初始化;进入封闭环境后,SLAM模块基于激光与视觉双重感知持续进行自主定位与地图构建,并将所有成果统一映射至初始RTK坐标框架下。由此输出的点云与三维模型天然具备真实地理坐标属性,无需额外布设控制网或开展繁琐的坐标转换,可直接服务于方案设计、BIM建模及不动产登记等下游应用场景。

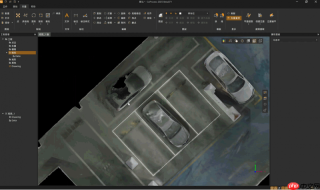
依据三维模型绘制停车位平面图
三、内业革命:自动化处理实现“当天交付”
高效的外业只是效率提升的前半程,如是RS10配套的智能化软件体系则打通了内业处理的“最后一公里”,真正支撑起“当日采集、当日成图”的闭环能力。
1、一键式智能处理
原始点云数据导入华测自主研发的CoPre三维数据智能解算平台后,可通过“一键精化”功能自动完成噪声滤除、坐标优化、点云配准等复杂运算,在实际项目中平均耗时仅1.5小时。对于顶部管线、风管等非建模关注区域,支持通过点云裁切工具快速剥离。随后,系统可基于优化后的高质量点云,自动生成结构清晰、纹理真实的三维实景模型。
2、从三维模型到施工图纸
三维模型虽直观反映空间现状,但施工图仍以二维CAD图纸为交付标准。此时,将模型导入CoProcess2025三维数据综合处理软件,即可调用内置的专业绘图模板、标准图层与符合国标的线型符号,高效提取并绘制出包含全部车位编号、车道走向、障碍物定位及消防通道标注的标准化平面图。相较传统人工描图方式,绘图效率提升超50%。从外业结束至最终成果图提交,全流程内业可在3–4小时内闭环完成,“上午进场、傍晚交图”已成为常态。
从依靠全站仪鏖战数日的传统模式,到依托如是RS10实现单日闭环的现代作业,地下停车场测绘的技术迭代,不仅是一次工具升级,更是城市更新底层能力的一次质变跃升。这场看似静默的效率革命,其深层价值远不止于节省时间——它正加速打通老旧小区改造的“最后一米”,让居民期盼已久的“停车有位、出行有序”更快照进现实。随着此类智能测绘装备在更多城市的规模化部署,城市存量空间的精细化运营与可持续焕新,必将迈入更高阶的数字化、智能化新阶段。





