





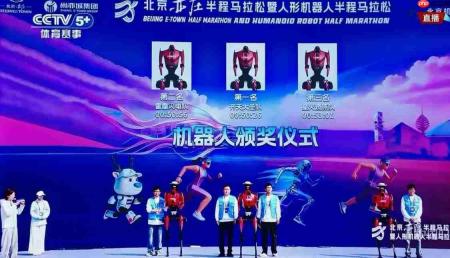
2026年4月19日,北京亦庄,一台人形机器人以50分26秒完成21公里半程马拉松,成绩一举打破人类半马世界纪录。
当日赛事前六名完赛者均为机器人,且全部出自同一家企业——荣耀。而这家企业的机器人事业部,成立时间仅一年有余。
与之同台竞技的,既有初出茅庐的创新团队,也不乏大众熟知的科技巨头。因此,我们不禁发问:荣耀是如何在如此短的时间内实现这一突破的?
☞☞☞AI 智能聊天, 问答助手, AI 智能搜索, 多模态理解力帮你轻松跨越从0到1的创作门槛☜☜☜
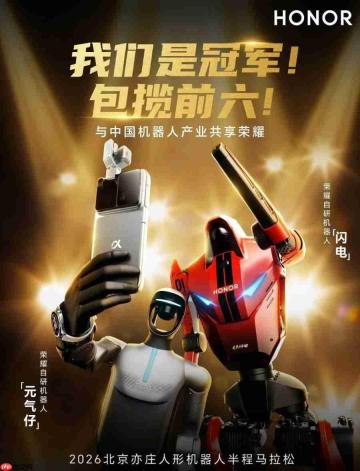
十年手机积淀,悄然铺就机器人进阶之路
荣耀能在极短时间内打造出具备顶尖运动能力的机器人,其底层逻辑在于“技术迁移”——将消费电子领域多年沉淀的核心能力,系统性、结构化地复用至人形机器人平台。这种迁移并非简单套用零部件,而是整套研发范式、制造体系与工程经验的跨域转化。
散热方案是最具代表性的例证。在长距离、高强度奔跑过程中,关节电机过热是多数参赛机器人中途退赛的关键瓶颈——2025年首届亦庄半马中,大量队伍因此止步赛道。荣耀的应对策略源自智能手机与高性能笔记本积累的液冷技术:微型液冷回路如生物毛细血管般嵌入电机本体,搭配高功率微型液泵,实现每分钟超4升的高效换热。赛后,荣耀机器人项目负责人姚彬直言:“‘闪电’跑完全程后,触摸电机外壳,甚至仍处于低温状态。”
动力与续航同样迎来跃升。荣耀自主研发的一体化关节模组峰值扭矩达400牛·米;据北京市经信局官员现场披露,“闪电”所搭载的“闪电”电机实测最大输出扭矩高达600Nm,相较2025年赛事最高水平显著提升;单块电池续航里程也从上届的4~5公里跃升至突破10公里。
正是这样一套覆盖热管理、动力系统、能源架构的全栈式技术平移,让打造一台能稳定完赛半马的机器人,不再是一场高风险的技术豪赌,而成为一道可拆解、可验证、可复制的“工程方程”。
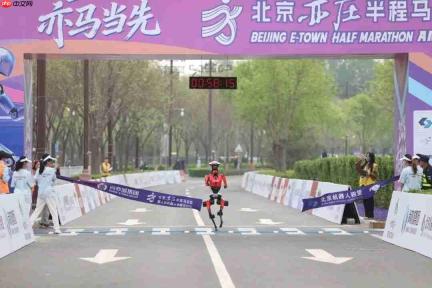
“闪电”的背后,站着怎样的力量?
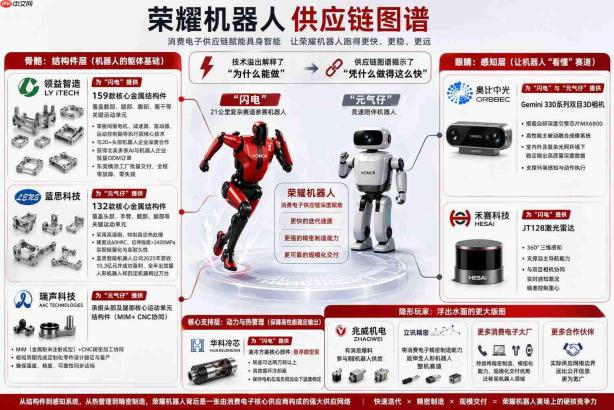
技术迁移解释了荣耀“为何能做”,而供应链图谱则揭示了它“何以速成”。在“闪电”与“元气仔”两款参赛机器人背后,是一支由消费电子头部供应商组成的强大协同网络。
骨架:三大结构件龙头分工协作
结构件是机器人的物理基座,也是当前供应链信息最透明的一环。
领益智造东莞横沥基地已批量交付159种核心金属结构件,全面覆盖“闪电”的髋部、腿部、足部及躯干等关键运动模块,全程实现零故障、零失效。
更值得注意的是,此次合作并非偶然——领益智造目前已深度布局伺服电机、减速器、驱动器及运动控制器等执行层核心技术,并与智元机器人、魔法原子等20余家主流机器人厂商建立长期合作关系,同时斩获北美多家AI与机器人企业的ODM量产订单。在消费电子供应链向具身智能加速演进的大趋势下,领益智造的战略卡位早已超越单一客户维度。
蓝思科技为“元气仔”供应132种核心金属结构件,涵盖头部、手臂、髋部及腿部等运动单元。
材料方面,项目采用特种高强钢,经定制真空热处理后硬度达60HRC,抗拉强度逾2400MPa,在保障轻量化的前提下,大幅提升结构耐久性。更具参考价值的是蓝思科技在机器人领域的整体进展:旗下蓝思智能机器人公司2025年营收达10.3亿元并实现盈利,全年交付人形机器人与四足机器狗超万台。与荣耀的合作,只是其广阔机器人版图中的一块关键拼图。

使用AIsa生成图像与视频。仅需一个API密钥即可调用Gemini 3 Pro Image(图像)和Qwen Wan 2.6(视频)。
瑞声科技则依托MIM(金属粉末注射成型)与CNC精密加工双工艺协同,主导“元气仔”头部及腿部核心运动结构件的研发与量产。该组合工艺可在极短时间内完成定制化零件的设计验证与量产导入,确保结构件在强度、精度与可靠性三重指标上同步达标——这恰恰是消费电子供应链应对高频迭代的核心竞争力所在。
感知:让机器人真正“看见”赛道
如果说结构件构成机器人的“骨架”,那么感知系统便是它的“视觉中枢”。
奥比中光提供的Gemini 330系列双目3D相机,集成自研深度引擎芯片MX6800,搭载主被动融合成像系统,可在室内外多变光照条件下持续输出高精度深度图像,为环境识别与动作规划提供稳定数据支撑。
禾赛科技JT128激光雷达则赋予“闪电”360°三维空间感知能力,是其实现自主导航的核心硬件。在包含坡道、急弯与碎石路段的21公里复杂赛道中,激光雷达与双目视觉的深度融合,构成了“闪电”实时理解路况、动态调整重心的感知基石。
隐形力量:浮出水面的产业纵深
液冷系统中的核心部件——悬浮式微型泵,由华科冷芯提供,转速突破两万转/分钟,是“闪电”在高负载工况下维持电机温控稳定的关键支撑。
另有消息指出,兆威机电亦参与荣耀机器人关键部件供应;立讯精密等消费电子领军企业,正加速将精密制造能力延伸至人形机器人整机领域。这张实际运转的供应网络,其广度与深度远超公开披露范围。
 图片 AI 生成真正的护城河:协同开发与垂直整合能力
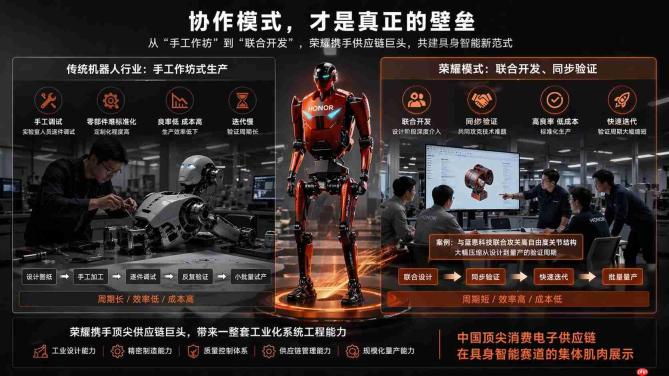
供应商名单只是表象,真正的壁垒在于协作机制。
传统机器人行业长期依赖“实验室作坊”式开发路径:整机调试靠人工、零件适配靠打磨、标准化程度低、良率波动大、迭代周期长。荣耀带入的,是消费电子行业历经千锤百炼的“联合定义、同步验证”模式——在产品设计初期,核心供应商即深度参与,与荣耀工程师共同攻关关键技术难点,而非坐等图纸定型再启动生产。以蓝思科技为例,双方围绕高自由度关节结构展开联合研发,大幅压缩了从概念到量产的验证周期,为具身智能跨越实验室门槛、迈向消费级落地打通了工业化通路。
这正是初创机器人公司难以企及的结构性优势。当终端品牌携手供应链巨头集体入场,带来的不仅是零部件,更是一整套成熟的工业级系统工程能力。与其说荣耀造出了夺冠机器人,不如说是中国顶级消费电子供应链,借“闪电”之名,在具身智能新赛道完成了一次集体实力亮剑。
 图片 AI 生成半马夺魁,但真正的挑战才拉开帷幕
光环之下,现实压力清晰可见。
成本层面,当前工业级人形机器人整机售价普遍处于15万至20万元区间,其中核心零部件占整机成本60%~70%,投资回收周期偏长;能否快速实现从小批量试产到规模化商用的成本下探,仍是最大变数。技术层面,复杂地形下的高阶自主决策能力仍有待加强,关节运行噪音、灵巧手寿命、双足行走能效等共性难题,亦是行业亟需攻克的瓶颈。
荣耀明确将目标市场锚定消费端,聚焦商场导览、工厂巡检与家庭陪伴三大场景,并计划于2026年启动小批量量产。能否成功穿越商业化“死亡谷”,才是真正的大考。
人形机器人竞赛的焦点,正从“能否走得稳”转向“能否造得省、用得久、卖得动”。荣耀的“机器人时刻”刚刚启程,而它身后那张由多家上市公司共同织就的供应链图谱,才是未来值得持续追踪的主线叙事。


