

业界突破!华为智擎让3吨电动车完成1.2米立定跳远

冬敏大大_3026

冬敏大大_3026

2026-04-26

891人浏览

原创

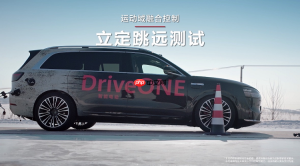
4月23日,在2026华为智擎&华为超充战略与新品发布会上,华为智擎呈现了一项被业内称为“挑战物理常识”的极限演示:一辆重达2.65吨的suv,成功完成1.2米的原地立定跳远。这并非传统意义上的弹跳动作,而是依托驱动、制动、悬架与转向四大系统全域深度融合控制所实现的整车三维空间运动重构——它重新定义了纯电动车的动态能力边界。该成果不仅颠覆了行业对电车操控性能的传统认知,更象征着汽车正从单一交通工具加速演进为具备“具身智能”的移动生命体,彻底突破百年来机械车辆的能力天花板。

汽车为何能“离地腾空”?这项能力又将如何重塑未来出行逻辑?带着这些核心问题,4月24日,记者在北京车展华为智擎展台专访了华为智能电动产品线总裁王超,获得深度技术解读。
业界突破!华为智擎让3吨电动车完成1.2米立定跳远

全球首发,“运动域”融合架构打破机械车辆固有范式

长期以来,传统汽车受限于分立式控制系统:发动机专注动力输出,制动系统独立执行减速,悬架仅负责垂向缓冲,转向则单独管理横向路径。而华为智擎提出的“运动域”技术范式,首次将驱动、制动、转向、悬架四大子系统在底层统一建模、协同决策、毫秒响应,通过X/Y/Z三轴空间联合控制,赋予车辆类人化的全身协调能力,推动整车由“被动承载”迈向“主动运控”。

一台近3吨重的纯电SUV,在零初速度状态下实现1.2米垂直腾跃,意味着整套系统需在毫秒级时间窗内精准完成蓄能、爆发、滞空、着陆全周期动作——车身俯仰角、悬架压缩行程、电机扭矩输出、轮端制动力矩全部同步闭环调控。这一表现已远超经典汽车动力学理论极限,在全球汽车工程发展史上尚属首次。

王超透露,早期实测中车辆始终“纹丝不动”,因为仅靠悬架单点举升无法克服整车巨大惯性。华为智擎最终采用“驱动+制动+悬架”三重毫秒级协同策略,复刻人体起跳前的蹲伸蓄力机制:驱动电机瞬时释放峰值扭矩形成向前/向上的合力,制动系统选择性锁止特定车轮以构建弹性势能储备,悬架同步触发最大行程举升,最终达成整车整体腾空。

支撑这一突破的,是华为智擎在核心执行部件上的硬核投入:悬架系统可在200毫秒内输出单轮12.5千牛举升力,垂向加速度峰值突破1.7G。这绝非炫技式展示,而是面向极端场景的功能预研——当车辆深陷坑洼、遭遇突发障碍或需要紧急越障时,“跳跃”将成为守护安全的最后一道智能防线。

Fotor AI Image Generator

Fotor AI Image Generator是一款支持文生图、图生图和后续编辑的在线 AI 图片生成工具。

下载

“立定跳远”背后:控制系统从“单点优化”到“全域共生”的范式跃迁

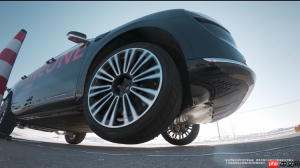
王超指出,立定跳远的本质,是能量在极短时间内完成定向聚集与高效转化。“我们不再将汽车拆解为‘四个轮子+一个铁壳’,而是视其为有机统一的运动生命体。在起跳临界点,驱动、制动与悬架不再是各自为政的ECU(电子控制单元),而是由同一运动域中央控制器统筹调度。借助近端闭环架构,我们将单轮控制周期压缩50%,才真正抓住了那稍纵即逝的起跳时机。”
业界突破!华为智擎让3吨电动车完成1.2米立定跳远

“再强的单点性能也无法支撑复杂运动。”王超强调,“我们拥有当前行业举升能力最强的悬架系统,但若缺乏驱动与制动的精准配合,车辆只会剧烈抖动,而非稳定跃起。这种全域融合能力,将在日常驾驶中以‘隐形方式’持续护航安全。”

具体而言:

  • 极限脱困:面对深坑、高阶台阶、湿滑泥沼等复杂地形,车辆可通过主动跳跃调整姿态,实现快速脱困;
  • 主动避险:遭遇突发障碍、连续减速带或急弯侧倾时,毫秒级悬架响应叠加动力协同,显著抑制失控倾向;
  • 驾乘舒适:过坎、碎石、起伏路面下滤震更充分,大尺寸车型亦可实现如履平地般的行驶质感;
  • 功能安全:驱动、制动、转向系统互为冗余备份,追求“功能级不失效”,而非“部件级不失效”——即便部分子系统异常,整车仍可确保安全驻停或稳定行驶。

此次“立定跳远”测试,早已超越传播层面的事件营销范畴。它标志着中国汽车产业在电动化底层核心技术领域,正式完成从“技术跟随”到“标准制定”的历史性跨越。当一台3吨重的电动车开始具备灵活、可控、可预测的空间运动能力时,“智能汽车”的终极图景,正在加速照进现实。

正如王超所言:“我们所追求的,从来不是某个零件不出故障,而是关键功能永不失效。”华为智擎正以工程极限为标尺,为每一位用户构筑坚实可靠的出行保障。从续航焦虑,到运动自由,再到功能安全——这场关于“擎”的深层变革,此刻方才启程。

相关文章

数码产品性能查询
数码产品性能查询

该软件包括了市面上所有手机CPU,手机跑分情况,电脑CPU,电脑产品信息等等,方便需要大家查阅数码产品最新情况,了解产品特性,能够进行对比选择最具性价比的商品。

下载

相关标签:

华为

本站声明:本文内容由网友自发贡献,版权归原作者所有,本站不承担相应法律责任。如您发现有涉嫌抄袭侵权的内容,请联系admin@php.cn

相关专题

更多
OpenJDK JVM参数怎么调优
OpenJDK JVM参数怎么调优

Java应用运行缓慢,如何调整JVM参数?本专题介绍OpenJDK JVM性能调优的基本流程,涵盖性能指标确认、运行数据采集、内存配置和垃圾回收分析,帮助你先定位瓶颈,再通过对照测试验证效果,避免直接套用参数而影响应用稳定性。

2026.10.16

60

10

OpenJDK怎么配置Java开发环境
OpenJDK怎么配置Java开发环境

怎样用OpenJDK搭建开发环境?本专题介绍版本选择、下载安装、环境变量配置和编译运行验证,帮助你理清JDK的作用及基本配置流程,并通过简单程序检查环境是否可用,为后续项目开发做好准备。

2026.10.16

40

10

OpenJDK怎么部署Java应用
OpenJDK怎么部署Java应用

Java项目开发完成后,怎样部署到目标环境并正常运行?本专题介绍OpenJDK应用部署流程,涵盖运行环境准备、版本兼容检查、应用打包、启动参数配置和日志查看,帮助你理清部署前后的操作顺序,减少环境差异造成的运行问题。

2026.10.16

40

10

Revel框架模板渲染与表单验证
Revel框架模板渲染与表单验证

本专题围绕Revel框架视图层开发,介绍模板语法、变量输出、布局复用、表单提交、参数绑定与验证规则,帮助开发者完成安全规范的页面交互。

2026.10.16

20

15

Revel框架MVC路由与控制器
Revel框架MVC路由与控制器

本专题聚焦Revel框架MVC核心机制,讲解路由定义、控制器Action、参数绑定、请求响应和反向路由,并结合常见场景梳理接口请求处理流程。

2026.10.16

20

15

Revel框架入门与安装配置
Revel框架入门与安装配置

本专题从Revel框架环境搭建讲起,系统介绍命令行工具安装、项目创建、目录结构、配置文件及热代码重载,帮助开发者快速完成首个Go Web应用。

2026.10.16

20

15

Linux 新手先学哪些命令
Linux 新手先学哪些命令

Linux新手命令专题汇集终端基础、文件目录操作、文本查看、软件安装和权限管理等入门文章,帮助按实际任务练习常用命令并建立命令行操作习惯。

2026.10.15

40

20

MySQL 忘记密码怎么办
MySQL 忘记密码怎么办

MySQL忘记密码专题汇集不同版本与系统下的root密码重置方法,覆盖MySQL 5.7、8.0、Mac、Linux及本地集成环境,并提示恢复权限与重新登录的检查步骤。

2026.10.15

40

18

Vue.js 中 ref 和 reactive 的区别

Vue.js中ref和reactive的区别专题汇集两种响应式API的定义、访问方式、对象解构、侦听与性能取舍等文章,帮助结合实际状态类型选择合适写法。

2026.10.15

20

20

热门下载

更多
网站特效
/
网站源码
/
网站素材
/
前端模板

精品课程

更多
热门推荐
/
最新课程
phpStudy极速入门视频教程
phpStudy极速入门视频教程

共6课时 | 54.7万人学习

独孤九贱(4)_PHP视频教程
独孤九贱(4)_PHP视频教程

共89课时 | 133.8万人学习


