美国时间2026年1月6日,mova集团旗下高端园林工具与智能机器人品牌——耐士劳(nexlawn),在拉斯维加斯举办的ces国际消费电子展上正式推出其全新旗舰级智能割草机器人:navia6000 awd。该产品专为结构复杂、面积广阔的庭院环境而生,首次实现真正意义上的“无边界+全地形”智能作业能力,适配最大达1.5英亩的草坪场景。
NAVIA6000 AWD 搭载耐士劳自研的NexNav™三重融合感知导航系统,将星基RTK高精度定位、AI驱动的双目视觉识别及360°高分辨率激光雷达深度整合于同一智能平台,达成厘米级实时定位精度。整机无需铺设边界线,亦不依赖外置RTK基站,即可在多区域划分、坡地起伏及障碍密集等复杂工况下持续稳定运行,并可动态识别超300类常见庭院障碍物,保障割草全程安全、高效、零遗漏。
区别于传统需联网支持的RTK方案,NexNav™创新采用卫星直连式RTK信号接收机制,设备可直接从北斗/伽利略等全球导航卫星系统获取差分修正数据,彻底摆脱对家庭Wi-Fi、4G/5G网络或本地RTK基站的依赖,在确保高精度定位可靠性的同时,也规避了NRTK(网络RTK)所涉及的通信资费与信号覆盖盲区问题,特别适用于偏远郊区、大型庄园或网络基础设施薄弱的户外空间。
依托对地形特征、物理边界与动态障碍的毫秒级持续感知与语义解析,NexNav™可在高度非结构化环境中维持路径规划的鲁棒性与执行连续性,显著提升复杂庭院中的作业覆盖率与边缘处理一致性。
NAVIA6000 AWD 支持星基RTK、网络RTK(NRTK)及传统插杆式RTK三种定位模式自由切换,用户可根据实际场地条件与使用偏好灵活配置,标志着RTK技术正加速迈入“去基站、去布线、去插杆”的全新应用阶段。
在越障性能与地形适应性方面,NAVIA6000 AWD 配备NexDrive™全时四驱动力架构,四个独立轮毂电机协同空气悬挂系统,可实时响应坡度变化、湿滑草面及碎石不平地面,最高攀爬能力达80%坡度(约38.7°),越障高度达2.4英寸(约6.1cm)。单次充电续航时间为90–120分钟,典型工况下可完成约0.9英亩草坪的全自动覆盖作业,充分满足大户型用户的高频次、长周期使用需求。
在割草品质层面,NAVIA6000 AWD 基于36V高压供电平台,集成15.8英寸双盘六刀浮动切割模组,并搭载NexTrim™智能边缘精修系统,作业时可将修剪极限延伸至距物理边界仅约1.2英寸处,大幅压缩人工补边频次。叠加智能路径规划算法、多分区自主管理、降雨自动暂停、宠物友好型碰撞缓释与低噪音运行设计,NAVIA已超越单一割草设备范畴,跃升为面向未来生活方式的智能庭院管家平台。
NexLawn首席产品官李建指出:“NAVIA6000 AWD 的诞生,源于我们对真实庭院场景痛点的深度洞察。它不是为理想化实验室环境打造,而是专为拥有陡坡、林木交错、多区块划分及不规则边界的大型私家庭院用户量身定制。凭借NexNav™全源融合导航能力与NexDrive™强适应性底盘,NAVIA能够从容应对绝大多数现有割草机器人望而却步的实际作业挑战。”
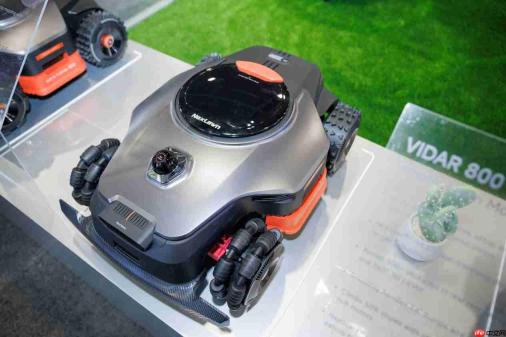
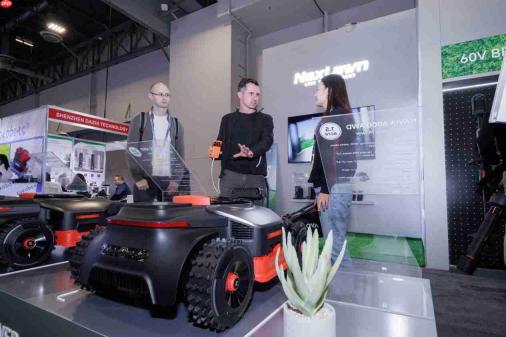
同期亮相的还有耐士劳2026年度全系割草机器人产品矩阵:面向中型庭院的VIDAR800、主打高性能与高性价比的VIDAR3200 AWD,以及代表下一代庭院机器人演进方向的MasterX概念机型,全面展现耐士劳在感知、运动控制、人机交互与功能延展等维度的技术纵深与战略视野。
AI 舌诊面诊问诊医疗系统 + 诊疗商城系统源码是一套结合 AI 辅助诊断与商品转化的健康类程序,基于浩创云、ThinkPHP(PHP)开发,支持微信服务号与 H5 端,适合做中医舌诊面诊问答、健康建议推送以及配套诊疗商品的运营。
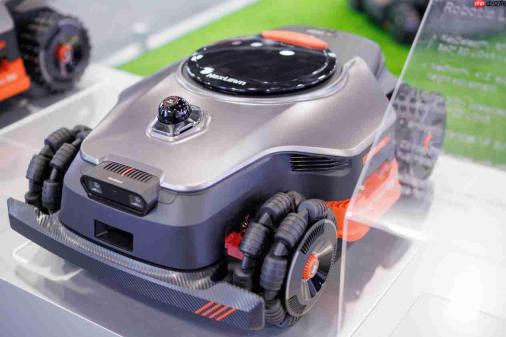
VIDAR3200 AWD 聚焦0.8英亩以内中小型复杂庭院,内置耐士劳自主研发的NexDetect™全域感知系统,融合360°三维激光扫描与AI双目立体视觉,实现免埋线、免RTK天线的自主建图与毫秒级动态避障。其NexDrive™四驱系统赋予卓越地形通过能力,可稳健应对陡坡、起伏土路与雨后湿滑草地;15.8英寸自动浮动双刀盘(与NAVIA系列共用核心模块)配合36V高压平台(243Wh电池输出),保障长时间高效切割表现;结合NexTrim™边缘修整技术,最终呈现媲美专业园艺师水准的整齐划一草坪效果,显著降低后期人工干预强度。
同台发布的VIDAR800,则定位于中大型庭院的紧凑型智能解决方案。该机型同样采用NexDetect™无线导航架构,支持全自动三维空间建模,可精准识别并规避逾300种障碍类型,在狭窄通道、回廊转角及多重植被遮挡环境下仍保持高精度循迹能力。配备7.9英寸自动浮动单刀盘与NexTrim™边缘处理系统,兼顾作业效率与细节完成度;动力系统由双后轮轮毂电机驱动,最大爬坡能力达50%(约26.5°),并搭载高抓地越野轮胎,可在跨越最高1.6英寸(约4.1cm)地面起伏时有效保护草皮完整性,避免碾压损伤。
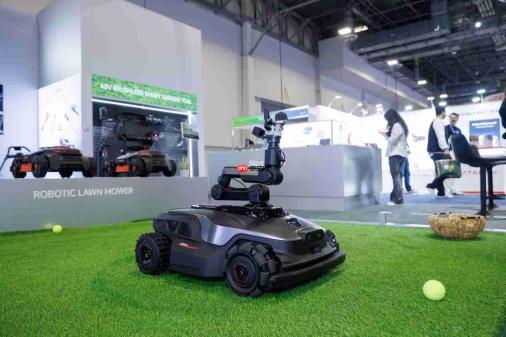
尤为引人瞩目的是具备跨代意义的MasterX概念割草机器人。该机型以坚固耐用的9.8英寸离地间隙四驱底盘为基础,机械臂在收纳状态下整体高度仅为17.5英寸(约44.5cm),展开后最大伸展长度达30英寸(约76.2cm),作业可达高度接近39.4英寸(约100cm),突破传统割草机器人在垂直维度上的功能边界。
通过模块化快换式末端执行器系统——涵盖多功能夹持器、精密修边头、旋转除草刀盘等组件,MasterX可拓展执行庭院杂物清理、边界线精细修整、定向杂草清除、小型果实采摘,甚至在预设安全逻辑下与宠物进行轻量互动。此外,MasterX还可操控浇水壶等外部工具,依托底盘运动与机械臂姿态的高度协同控制,在倾倒过程中始终保持稳定、可控、精准的流体释放角度。
MasterX 不仅是一次技术演示,更是耐士劳对未来庭院机器人生态的具象表达:一个融合移动平台、多自由度操作、环境理解与主动服务意识的“庭院伙伴”,正在重新定义人类在户外空间中的生活节奏、休闲方式与家庭成长体验。据悉,MasterX预计将于2027年启动量产与商业化落地进程。
*本文所有技术参数及性能数据均来源于耐士劳内部实验室实测结果,实际表现可能因环境温湿度、地形材质、植被密度及固件版本等因素存在合理波动。耐士劳保留对本资料内容的最终解释权。