mps芯源系统(nasdaq代码:mpwr)近期推出全新磁角度传感器maq600a,凭借其高精度、高带宽、紧凑尺寸与安装灵活性,精准契合机器人及灵巧手市场的核心需求。
随着人工智能技术的飞速发展,从稳如磐石的机器狗,到登上春晚舞台的舞蹈机器人,具身智能正逐步走入大众视野。人形机器人、四足机器狗以及高度仿生的灵巧手,作为具身智能的重要载体,未来将广泛应用于工业制造与日常生活场景中,深刻改变人类的生活方式。
在这些智能体中,运动控制与姿态感知能力至关重要。无论是人形机器人保持平衡,还是灵巧手完成精细抓取动作,其背后都依赖于一个隐藏在关节中的关键元件——角度传感器。这颗微小却至关重要的“感知之心”,正是实现精准运动反馈的核心所在。
作为机器人的“智慧之眼”,市面上的角度传感方案层出不穷。那么,MPS推出的MAQ600A如何在众多竞争者中脱颖而出,成为机器人和灵巧手关节检测的理想选择?
芯片亮点解析
超高精度:细微之处,尽显掌控力
MAQ600A是一款基于精密隧道磁阻(TMR)技术的高性能磁角度传感器,RMS噪声低至0.015°,确保了极高的分辨率与重复定位精度。在整个工作温度范围内,其非线性误差(INL)小于0.6°;通过片上32点查找表进行用户校准后,误差可进一步压缩至0.1°以内。支持12位至15位可配置绝对角度输出,保障灵巧手在各种环境下的稳定精准表现。卓越带宽:瞬时响应,捕捉动态变化
该传感器具备出色的动态性能,在150Hz带宽下仍能保持14.8位分辨率,在高达13kHz带宽时仍提供12.5位分辨率。结合先进的延迟补偿技术,信号延迟控制在±0.5μs以内,为高速闭环控制系统提供了强有力的支持。
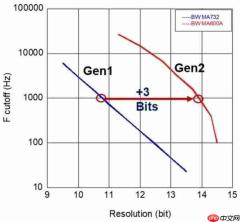
MA(Q)600A带宽与精度同步提升
微型封装:小巧身形,释放设计空间
采用仅3mm×3mm的QFN-16小型封装,MAQ600A可在灵巧手关节等狭小空间内轻松集成,有效减小轴向尺寸,使整体结构更紧凑。同时节省PCB布局面积,减轻模组重量,提升系统的灵活性与能效表现。灵活安装:多样适配,突破结构束缚
支持20mT至>100mT宽磁场范围检测,兼容轴端(on-axis)与侧轴(off-axis)两种安装方式,极大提升了机械设计自由度。此外,MPS提供在线磁场仿真工具,帮助工程师快速优化磁路设计,缩短开发周期。
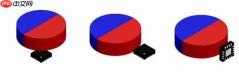
MAQ600A轴端与侧轴安装示意图
快速量产:完善套件,助力高效落地
配套资源丰富,包括评估板、测试板及上位机软件,支持快速原型验证。MPS还提供离轴校准工装平台,兼容多种电机类型,支持光编对标与匀速自校准功能,配合评估套件实现一键校准,显著提升量产稳定性与效率。多接口支持:无缝连接,适配多元系统
提供多种通信接口选项:SPI用于数字角度读取与芯片配置,SSI适用于长距离传输,增量式ABZ正交编码器(脉冲数可设为1–4096)、UVW模拟编码器输出、PWM绝对值输出等,全面满足单圈/多圈位置或速度反馈需求。
典型应用场景
MAQ600A典型应用框图如下:
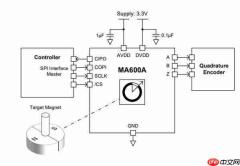
MAQ600A在灵巧手与机器人系统中的实际应用
灵巧手的执行单元通常由电机、减速器和驱动板构成。其中,电机输出端为高速低扭矩侧,常需高带宽角度反馈以实现精确电机控制;而减速器输出端为低速高扭矩侧,侧重于高精度、小体积的位置监测。MAQ600A兼具高精度与高带宽特性,完美匹配双端需求。其小型化封装与灵活安装方式,让设计师摆脱空间限制,打造更具竞争力的产品。
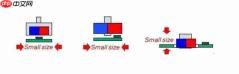
MAQ600A安装方式灵活多样
主关节模组结构与灵巧手类似,包含电机(高速端)和减速机构(低速端)。角度传感器通常集成于驱动板上,低速端信号来源可能是减速器本身或额外齿轮组。传统方案中,高速端常采用中空磁码盘结构以满足精度要求,但成本较高。市场亟需低成本替代方案。MAQ600A为此提供了创新解法:在高速端搭配多极磁环即可实现高精度检测;在低速端则轻松满足精度与尺寸双重约束。
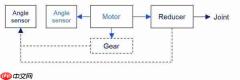
MAQ600A在主关节模组中的应用架构
配套资源一览
- 评估板:EVKT-MagAlpha-MagDiff
- 测试板:TBMA600A-Q-LT-00A
- 上位机软件:MagAlphaEvaluationApp
- 磁场仿真工具:MagneticSensorSimulationTool
技术文档与应用指南:
- 磁性角度传感器分辨率说明
- 侧轴配置中的线性度注意事项
- 使用MagAlpha™器件检测BLDC转子位置
- 在偏轴安装中使用MagAlpha™
- 使用MagAlpha™替代光学编码器
- 如何为轴端安装的MagAlpha™选择合适磁铁
- MagAlpha串行接口高级功能使用指南
参考案例:
- 高带宽磁性位置传感器应用实例:精密机器人控制
联系我们:
如对本产品感兴趣,欢迎发送邮件至 mpssupport.mps@monolithicpower.com 获取更多技术资料与支持信息。