






人形机器人在跳舞这项技能上,正变得愈发得心应手。
比如跳一曲查尔斯顿舞,持续一分四十秒的流畅摇摆,动作稳定得仿佛精准踩在节拍器上:
但问题是,它们是否能像人类一样,在舞蹈、体操和日常操作之间自如切换?
由北京大学与 BeingBeyond 团队联合推出的 BumbleBee 系统给出了肯定的回答。该系统采用创新的“分治 - 精炼 - 融合”三级架构,首次实现了人形机器人在多种动作模式下的稳定控制,为人形机器人的通用运动能力开辟了新路径。
突破“专家困境”与“现实鸿沟”
长期以来,人形机器人的控制策略受限于两大难题:
专家困境:针对单一任务优化的策略虽然高效,但导致系统复杂度激增,难以扩展至多场景应用。
现实鸿沟:在仿真环境中训练出的策略,一旦迁移到真实世界,性能往往大幅下滑,动作稳定性与准确性难以维持。
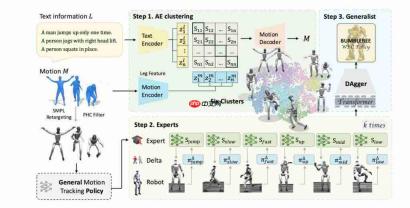
BumbleBee 系统通过“分治 - 精炼 - 融合”的三阶段设计,成功打通了从专用专家策略到通用全身控制的链条,为具身智能的通用控制提供了全新范式。
运动与语义双驱动:构建动作理解的“双通道”
系统通过多模态特征提取与隐空间联合对齐,实现动作在运动学与语义层面的深度融合:
运动学特征提取:基于 SMPL 格式的人类动作数据,利用前向运动学转换为世界坐标系下的 3D 关节位置(如头部、骨盆、四肢关键点),并融合脚部速度、根节点位移等动态信息,最终通过 Transformer 进行编码。
语义特征编码:使用 BERT 模型处理动作文本描述(例如“托马斯回旋:身体水平旋转360度,双手支撑地面”),再经 Transformer 映射至与运动特征维度一致的隐空间。
联合隐空间对齐:通过对比学习,将语义与运动特征在统一隐空间中对齐,使语义相近或动作相似的行为在空间中彼此靠近,形成统一的动作表征。
K-means 聚类:在对齐后的隐空间中对动作数据进行自动聚类,生成结构化动作类别。相比人工分类,该方法能更自然地捕捉动作的语义与运动特征关联,提升分类一致性。
弥合仿真与现实之间的“鸿沟”
专家策略训练:在每个动作簇内独立训练高精度运动跟踪策略,并引入增量动作模型(Delta Action)来补偿仿真与真实环境间的物理差异(如电机响应延迟、地面摩擦变化)。
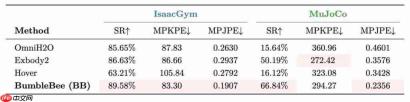
多专家融合为通用策略:采用 DAgger 算法将多个专家策略的知识蒸馏至一个统一的通用策略中,实现不同动作间的无缝切换。在 MuJoCo 仿真中,通用策略任务成功率达 66.84%,远超基线方法(最高仅 50.19%);在真实机器人上,连续数分钟的复杂舞蹈动作执行成功率高达 100%。
实验验证:数据驱动的性能飞跃
在 IsaacGym 与 MuJoCo 仿真平台上的全面测试中,研究人员采用任务成功率(SR)、平均关节角误差(MPJPE)、关键点误差(MPKPE)等指标进行评估:
在物理更真实的 MuJoCo 环境中,BumbleBee 的任务成功率达到 66.84%,显著领先于现有方法。
真实机器人测试:稳定性与灵活性兼备
部署于 Unitree G1 机器人平台后,系统展现出卓越表现:
动作稳定性:轻松完成长时间、高节奏的舞蹈序列。
高难度动作执行:可完成托马斯回旋、侧手翻等体操级动作,展现强大动态控制能力。
未来,研究团队计划在以下方向持续推进:
多模态感知融合:融合视觉-惯性里程计与触觉反馈,提升在动态环境中的适应能力。
自然语言驱动控制:实现通过自然语言指令直接生成动作序列,例如输入“跳一段欢快的舞蹈”,即可自动生成并执行相应动作。
项目主页:https://www.php.cn/link/0ebd0b8b51eb0d0062065a7657486c8e
论文链接:https://www.php.cn/link/e2e57ded5b59a2058dd5855564c6b5ea
别忘了「点赞」「转发」「小心心」一键三连!
欢迎在评论区分享你的看法!
— 完 —
点亮星标,不错过每一条科技前沿动态









